
搜索到
274
篇与
的结果
-
 B737机型FQIS系统故障分析与运行安全思考 关键词:燃油量指示系统 运行安全 安全文化 故障分析摘要:本文以B737NG机型燃油量指示系统(FQIS)典型故障为案例,深入剖析系统工作原理、故障机理及排故流程。结合飞行运行实践,探讨此类故障对飞行安全、签派放行及机组决策的影响。文章强调,在现代化航空运行中,扎实的专业知识、严谨的SOP执行、良好的机组资源管理(CRM)以及深厚的安全文化,是应对复杂系统故障、确保运行安全的根本保障。一、引言现代民航运输的安全纪录,建立在无数技术革新与严谨的运行程序之上。然而,再先进的系统也无法完全避免故障的发生。飞行运行 professionals 的核心能力,不仅体现在对正常程序的熟练执行,更体现在面对非正常情况时,能够运用扎实的专业知识,进行准确的判断、有效的决策和妥善的处置。B737机队作为全球运营最广泛的机型之一,其系统复杂且高度集成。其中,燃油量指示系统(Fuel Quantity Indicating System, FQIS)作为飞机“血液”的监测中枢,其可靠性直接关系到飞行计划的制定、燃油政策的执行以及最终的安全着陆。本文旨在通过对一起B737NG飞机FQIS系统故障的深入复盘,探讨其背后的技术逻辑与运行安全启示,以期为提升一线人员的专业素养和风险意识提供借鉴。二、案例回顾:一次空中燃油指示异常某日,一架执行国内航线的B737NG飞机在巡航阶段,机组突然发现下中央显示组件(Lower DU)上的燃油总量指示消失,同时,控制显示组件(CDU)上弹出“VERIFY GW AND FUEL”(核实总重与燃油)的咨询信息。这一非正常情况立即引起了机组的高度警觉。机长随即宣布“我来操纵飞机”,副驾驶则按照快速检查单(QRH)的程序,开始核实总重与燃油。他们根据起飞前的燃油数据和已知的燃油流量,手动计算出当前估算的燃油量,并在CDU的性能起始页(PERF INIT)上进行了更新,以确保飞行管理计算机(FMC)的性能预测和垂直导航(VNAV)功能不受影响。飞机安全落地后,机务人员介入排故。经查,FQIS系统存在历史故障代码,最终通过更换燃油量处理器组件(FQPU),故障得以排除。三、系统原理与故障机理深度剖析要理解此次故障,必须深入B737NG的FQIS系统。FQIS是一个高度智能化的系统,其核心是燃油量处理器组件(FQPU)。FQPU接收来自各个油箱内多个电容式燃油量传感器的信号,这些信号的电容值会随着燃油液面高度的变化而改变。FQPU通过复杂的算法,将这些电容值转换为燃油的重量(而非体积),以磅或公斤为单位进行显示。这样做的好处是,燃油重量不受温度变化导致的密度变化影响,能为机组提供更精确的燃油数据。FQPU不仅负责计算和显示,还承担着数据分发和故障监控的重任。它将总燃油量、各油箱燃油量等关键数据通过ARINC 429数据总线发送给显示电子组件(DEU),最终呈现在CDS上。同时,它也与FMC通信,为FMC提供计算飞机总重、重心以及进行性能预测所必需的燃油数据。在本案例中,“VERIFY GW AND FUEL”信息的出现,是FMC的一种自我保护逻辑。当FMC从FQPU接收到的燃油数据无效或中断时,它无法准确计算飞机总重(Gross Weight),进而会影响VNAV路径的预测和速度计划的生成。因此,FMC通过CDU向机组发出警告,提示需要人工干预,手动输入一个可靠的燃油估算值。这体现了现代飞机设计中“人机结合”的安全理念:当自动化系统失效时,为人工介入提供清晰的指引。故障的最终指向是FQPU本身。FQPU作为核心计算单元,一旦内部出现软硬件故障,将导致其无法正确处理传感器信号或无法向外发送有效数据,从而引发显示失效和FMC警告。航后更换FQPU后系统恢复正常,也证实了这一点。四、运行安全层面的多维思考这起看似简单的部件故障,实则牵一发而动全身,对飞行运行的多个环节构成了挑战。(一)对飞行机组的挑战与应对对于机组而言,空中燃油指示失效是一个典型的“灰色”故障。它不直接影响飞机的操纵性,但严重影响了机组的态势感知(Situation Awareness)。燃油是飞行的生命线,失去精确的燃油指示,意味着机组失去了对剩余航程最关键的判断依据。此时,严格遵循SOP是安全的第一道防线。QRH中的“VERIFY GW AND FUEL”检查单,为机组提供了清晰的行动指南:分工、计算、输入、交叉检查。这一系列动作,不仅解决了FMC的性能计算问题,更重要的是,通过标准化的流程,稳定了机组情绪,避免了因信息缺失而可能引发的慌乱或错误决策。此外,良好的CRM在此刻至关重要。机长与副驾驶的有效沟通、任务分配和相互监控,是确保人工计算准确无误的关键。(二)对签派放行的影响与决策从签派角度看,此类故障在放行前若被发现,将直接触发最低设备清单(MEL)的评估程序。FQIS系统通常有严格的MEL限制,可能要求在特定油箱必须为满油状态,或要求某些指示必须工作正常方可放行。签派员需要与机务、机组紧密协作,评估故障对本次飞行的影响,包括航路天气、备降场选择、业载限制等,共同制定一个安全的放行方案。如果故障发生在空中,签派员则需要在地面提供支持,协助机组评估剩余燃油是否足以安全飞抵目的地或备降场,并协调地面保障资源,确保飞机落地后能得到及时的维修。(三)对安全文化与作风建设的启示这起事件更深层次的意义,在于它对我们安全文化和工作作风建设的一次检验。首先,它体现了“报告文化”的重要性。机组在落地后,是否详细、准确地记录了故障现象和发生时机,直接关系到机务人员能否快速定位问题。一个鼓励报告、不惩罚无心之失的文化,是发现系统隐患、避免事故征候的基础。其次,它考验了“严谨作风”。无论是机组在空中一丝不苟地执行检查单,还是机务在地面按章办事、不放过任何一个故障代码,都体现了“三个敬畏”的精神——敬畏生命、敬畏规章、敬畏职责。最后,它凸显了持续学习和专业钻研的价值。只有对飞机系统有深入的理解,才能在故障发生时,知其然更知其所以然,从而做出最正确的判断,而不是机械地执行条文。五、结语B737飞机FQIS系统的一次故障,如同一面镜子,映照出飞行运行体系中技术、程序与人这三个核心要素的互动关系。技术是基础,但并非万能;程序是保障,但需要人来执行;人是核心,其专业知识、决策能力和职业素养,是确保安全的最终决定因素。在迈向民航强国的征程中,我们不仅需要引进更先进的飞机,更需要培养一支技术精湛、作风过硬、深谙安全文化精髓的专业人才队伍。唯有如此,才能在面对任何复杂情况时,都能从容不迫,确保每一次飞行的绝对安全。作者:飞行部十二大队梁雪堃
-
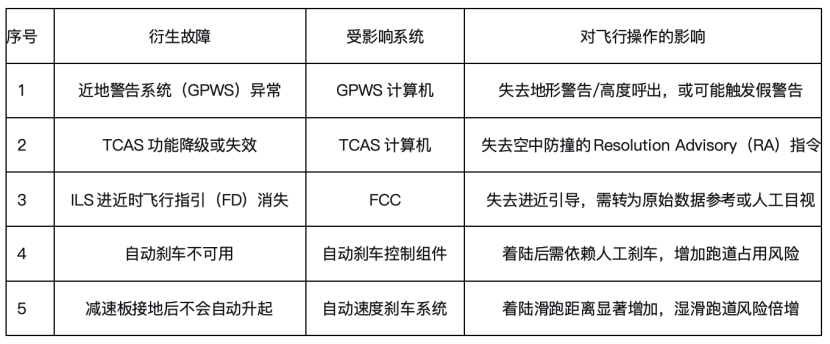
737-800无线电高度表故障的连锁反应与机组处置 关键词:无线电高度表故障、威胁与差错管理 (TEM)、循证训练 (EBT)、决策与沟通引言2026年7月18日,某航一架波音737-800在五边进近过程中,机组发现飞行指引(Flight Director)突然消失,随后自动刹车预位灯熄灭,减速板预位灯异常点亮。落地后PSEU灯亮起,而两部无线电高度表(Radio Altimeter,RA)指示全程显示正常——机组面对的是一种极其隐蔽的系统故障。无线电高度表之于现代喷气客机,犹如眼睛之于人体。它向自动飞行控制系统、近地警告系统(GPWS)、交通防撞系统(TCAS)、自动刹车系统等多个关键系统提供飞机离地高度的实时数据。一旦这双“眼睛”出现故障,哪怕只是数据的瞬时中断,也会引发一连串的系统连锁反应,让原本设计精密的自动化飞行体系陷入混乱。2009年2月25日,土耳其航空一架波音737-800在阿姆斯特丹史基浦机场进近过程中坠毁,9人遇难、120人受伤。事故的直接原因正是左侧无线电高度表故障——数据停留在-8英尺,自动油门据此将两台发动机推力降至进近慢车,而飞行员直到抖杆器启动才意识到问题,为时已晚。这起悲剧为所有737NG飞行员敲响了警钟:RA故障从来不是“小问题”。一、系统原理:RA为何“牵一发而动全身”1.1 系统组成与测高原理737-800飞机装备两套独立的无线电高度表系统(LRRA 1号和2号),每套由一部收发机和收、发天线组成。收发机通过发射天线向地面发射连续调频波,经地面反射后由接收天线接收,根据电波往返传播时间计算出飞机与地面的真实高度。737NG安装的是调频式无线电高度表,测量范围为-20英尺到2500英尺。两套系统通过不同的调制频率加以区分——系统1为145Hz,系统2为155Hz。收发机1的电源来自1号交流转换汇流条,收发机2的电源来自2号交流转换汇流条。1.2 双总线架构:设计的冗余与隐患RA系统的核心设计特征是双数据总线输出。无线电高度表获取的高度值和信号有效性由收发机通过两条数据总线送往各机载系统:数据总线1:将高度数据送往飞行控制计算机(FCC)和自动油门计算机数据总线2:将高度数据送往DEU(显示电子组件)、数字飞行数据采集组件(DFDAU)、近地警告系统(GPWS)、交通防撞系统(TCAS)和WXR收发机正常情况下,系统1的高度值由DEU1控制显示在机长侧DU上,系统2的高度值由DEU2控制显示在副驾驶侧DU上。无线电高度值在PFD上以白色数字显示——2500英尺以上不显示;2500至500英尺更新增量为20英尺;500至100英尺为10英尺;100英尺以下为2英尺。这种双总线设计本意是提高系统冗余度,但恰恰也埋下了故障的隐患——当总线1输出到FCC的数据为无效或中断时,FCC会认为RA系统故障,而与此同时总线2输出正常,驾驶舱的RA指示和QAR译码数据均显示正常。这就是为什么许多机组报告“RA指示正常,但飞行指引消失了”——系统在“说谎”,而飞行员看到的是“假象”。1.3 故障的物理根源针对这一故障模式,波音公司发布了737NG-FTD-34-15002技术通告,判断为无线电高度表到FCC的数据瞬时中断所致。调查揭示了多种可能的物理原因:同轴电缆卡子问题:电子设备架后部固定同轴电缆的卡子将电缆拉得过紧,由于飞机振动和飞行中的屈伸,导致与收发机插头产生间歇性接触不良。天线接头问题:同轴电缆与发射/接收天线之间的插头连接松动、未对准、未固定或损坏。有案例显示,RA天线安装螺钉孔附近的密封胶残留导致天线接地不稳定,引发间歇性RA系统故障。收发机本身问题:Collins LRA-900型收发机在特定条件下存在高于500英尺跳变的故障。波音先后通过更换同轴线缆卡子和收发机硬件改装试图解决,但在装机Collins RA收发机的飞机上,FCC丢失无线电高度数据导致的飞行指引消失故障“并未改善”。天线安装构型问题:波音通过SB 737-34-2395引入聚氨酯导电凝胶垫圈改进天线安装,但这一问题仍未根治。波音FTD建议完成RA BITE测试及DFCS BITE来确认系统状态。如果确认RA指示正常,则可隔离掉天线和到收发机线路故障的可能——原因很可能是收发机到FCC的数据总线故障,而另一条供DEU的总线是正常的。复位相应的LRRA跳开关后,如果测试DFCS正常、PSEU正常,则可确认为收发机间歇性故障。二、连锁反应:一场“多米诺骨牌”式的系统失效当RA数据发生故障(特别是总线1向FCC的数据中断或错误)时,737-800将面临一系列连锁的系统失效。下表梳理了RA故障引发的五大衍生故障及其影响:(一)飞行指引消失与自动驾驶脱开这是RA故障在飞行中最直观、最令机组紧张的表现。当RA收发机总线1向FCC的数据出现瞬时中断时,FCC在200毫秒后即宣告飞行指引失效。737NG飞行指引消失的情况在机队中“很常见,通常都发生在进近时”,但地面测试往往一切正常,很多情况下“还没有故障代码”。具体到操作层面:一部无线电高度表不工作时,截获航向道和下滑道2秒后自动驾驶即会脱开。如果在低高度、低能见度的进近阶段遭遇这一故障,机组面临的将是自动化系统突然退坡的严峻考验。(二)近地警告系统(GPWS)异常GPWS完全依赖RA数据来判断飞机与地形的接近程度。GPWS在飞机高出地面小于2450英尺时进入工作状态。当RA数据错误或中断时,GPWS可能发生两种极端情况:漏报警——飞机真实接近地形时系统沉默不语。假报警——由于外部电磁干扰或RA本身故障,发出错误的高度信号,误认为飞机已经离地面很近,触发“Terrain, Pull Up”警告。无论是哪一种,都会严重干扰机组的态势感知和降低决策质量。(三)TCAS功能降级TCAS系统同样依赖RA数据来判定本机与其他飞机的相对高度关系。GPWS还会送出风切变等离散信号给TCAS,用以抑制TCAS的音响警告。在低高度阶段,TCAS本身会随RA高度降低而逐步剥夺下降类的Resolution Advisory指令——这是为了防止系统将飞机引向地面。但如果RA数据本身出错,TCAS可能在不恰当的时机降级为TA ONLY模式,甚至完全失效。在繁忙的终端区,这意味着机组可能失去关键的防撞指引。三、TEM视角:当“威胁”遇上“差错”威胁与差错管理(Threat and Error Management,TEM)模型是民航界理解运行安全的重要概念框架。TEM是指机组需要识别和管理影响飞行安全的风险——即威胁、差错和非期望的航空器状态(UAS)。威胁是指超出机组成员影响范围发生的事件或差错,增加了运行复杂性。如果管理不当,这些威胁和差错有可能产生非期望的航空器状态。从TEM的视角审视RA故障引发的连锁反应,可以清晰地看到威胁、差错与非期望航空器状态之间的传导链条。3.1 威胁层:系统性的技术隐患RA故障对机组而言是一个典型的系统性技术威胁:设计层面的威胁:RA双总线架构中,总线1失效而总线2正常的“不对称故障”模式,使得驾驶舱指示正常而关键飞行控制系统已失去有效数据。设备可靠性威胁:Collins LRA-900型收发机的间歇性故障、同轴电缆卡子设计问题、天线接地问题等,至今未能根治。隐蔽性威胁:正如波音FTD所指出的,这类故障“地面测试又都是正常的,很多还都没有故障代码”。这种“仪表撒谎”的场景极大地增加了威胁识别的难度。3.2 差错层:机组可能犯下的错误在上述威胁的诱导下,机组可能出现多种差错:情境意识错误(Situational Awareness Error) :RA指示正常但FCC已失去数据——在这种“仪表撒谎”的场景下,机组如果仅仅依赖RA指示来判断系统状态,就可能无法及时识别出自动化系统的异常退坡。程序执行差错:在飞行指引消失、自动刹车不可用等多重故障叠加时,如果机组未能及时调用相应的非正常检查单(NNC),或未能正确执行记忆项目,将导致处置延误。决策差错:在低能见度进近中遭遇飞行指引消失,机组若在“继续进近”与“复飞”之间犹豫不决,可能使飞机进入不稳定进近状态。3.3 非期望航空器状态上述威胁与差错的叠加,最终可能导致飞机进入非期望状态——进近不稳定、着陆距离不足,甚至可控飞行撞地(CFIT)。土耳其航空TK1951号航班就是最惨痛的例证:RA故障导致自动油门错误地将推力降至慢车,飞机失去速度和高度,而机组“反应缓慢,直到抖杆器在略低于500英尺启动时才加大推力,但已来不及挽回局面”。3.4 TEM的训练价值TEM模型的价值不仅在于分析事故原因,更重要的是指导训练。正如民航局相关文件所指出的,通过TEM模型和分类方法分析飞行数据,能较快速地发现事件中的威胁、差错和非期望航空器状态。对于RA故障这类“看不见的威胁”,TEM框架要求机组具备提前识别威胁、有效管理差错的核心胜任力。目前,中国民航已发布专门的信息通告,旨在“优化威胁与差错管理模型,扩展TEM在确定训练需求方面的应用,衔接TEM在安全和训练领域的分类法”。四、EBT训练:从“会做”到“会判断”循证训练(Evidence-Based Training,EBT)是以核心胜任能力框架为基础的训练方法论。2023年4月,民航局正式发布《循证训练(EBT)实施方法》,标志着中国民航循证训练进入正式实施阶段。目前,国内航空公司已在波音737机队逐步推行EBT训练模式。4.1 EBT的核心要义EBT是一种以“胜任力和行为指标”框架为体系基础和训练目标,融合循证学理念发展而来的训练方法论。胜任力是衡量飞行员在特定条件下运用相关知识、技能执行任务的综合能力。与传统训练方法不同,EBT“基于数据有的放矢地制定训练方案,突出了基于风险的训练理念,并将飞行员的技能分解为不同维度的胜任能力”。如果说传统训练方法是对基础能力水平进行粗糙评估的“写意画”,那么循证训练就是对全部核心胜任能力水平进行精准定位的“工笔画”。EBT课程“更加注重CRM及TEM管理,更能真实体现机组的各项胜任力。场景设计更贴切实际运行,让学员有沉浸式的体验”。其目标是“从过去传统复训的学会处理某个故障,转变为学会如何解决问题”。4.2 针对RA故障的EBT训练要点针对RA故障引发的连锁反应,EBT训练应从以下维度强化机组能力:(一)威胁识别能力——培养“火眼金睛”训练中应设置“RA指示正常但飞行指引消失”的场景,让机组学会通过交叉验证来识别故障:对比两部RA的读数是否一致观察PSEU灯状态——落地后PSEU灯亮是RA故障的典型“后遗症”在CDU里检查DFCS故障历史检查PSEU故障代码——典型的代码包括27-62003(ALT L LT 800 FLT)和32-62005(ALT L LT 200 FLT)波音FTD建议完成RA BITE测试及DFCS BITE来确认系统状态。机组应当熟悉这些诊断工具的使用。(二)程序执行能力——做到“心中有谱”当确认RA相关系统出现异常时,机组应严格执行非正常检查单(NNC)。无线电高度表失效属于明确的非正常科目。具体到上述五大连锁故障,处置要点包括:飞行指引消失时:若处于ILS进近且目视条件良好,可转为原始仪表数据(ILS航向道和下滑道偏差指示)继续进近;若天气标准不足或机组信心不够,毫不犹豫地执行复飞。自动刹车不可用时:提前做好人工刹车计划,增加着陆距离裕度,必要时选择更长跑道或备降场。减速板不自动升起时:着陆后手动将减速板手柄提起至UP位,并配合最大人工刹车和反推。PSEU灯亮时:落地后按程序执行PSEU测试,读取故障代码。(三)决策与沟通能力——做到“临危不乱”EBT强调机组的非技术胜任力。在RA故障场景下,机长需要在短时间内做出“继续进近还是复飞”的关键决策,并与副驾驶、乘务组、管制员进行有效沟通。民航局的EBT实施方法明确指出,以“问题解决与决策”胜任力为例,“传统训练对于机组的决策训练较为单一”,而“循证训练的决策训练是让机组在开放场景下应对困境,该训练没有唯一答案,更加关注机组的决策过程”。这正是RA故障场景的训练价值所在——它没有标准答案,考验的是机组在信息不完整、多重系统失效情况下的综合判断能力。(四)复原力(Resilience)培养EBT的终极目标是“提升学员‘韧性或复原力’能力,应对现实运行环境中的‘灰犀牛’(可预测)和‘黑天鹅’(不可预测)两类风险”。RA故障恰恰兼具两种特征——它是已知的系统隐患(“灰犀牛”),但其发生时机和表现形式又充满不可预测性(黑天鹅)。通过反复的模拟机训练,机组可以建立对这种“隐蔽性故障”的心理准备和处置肌肉记忆。五、机组处置实战指南综合以上分析,当飞行机组在737-800上遭遇RA故障引发的连锁反应时,建议按照以下流程处置:5.1 进近准备阶段交叉检查:对比两部RA读数是否一致(地面应为-4±2英尺)预位检查:确认自动刹车预位灯亮、减速板预位灯亮预案准备:在进近简令中明确“若飞行指引消失,谁操纵、谁监控、何时复飞”5.2 进近过程中(飞行指引消失时)第一步——识别:确认FD消失、A/P脱开;检查两部RA指示是否正常(很可能仍然正常)第二步——判断:通过CDU检查DFCS故障历史;判断是否为RA数据总线1故障第三步——决策:目视条件良好→转为原始数据参考或目视进近目视条件不足→立即执行复飞第四步——沟通:通知ATC当前故障情况,申请复飞或备降5.3 着陆阶段自动刹车:若自动刹车不可用,提前做好人工刹车计划减速板:接地后手动确认减速板升起;如未自动升起,立即手动提起至UP位反推:使用最大反推辅助减速着陆距离:预留额外裕度,湿滑跑道尤需谨慎5.4 着陆后PSEU检查:落地后检查PSEU灯状态;如亮,按程序执行PSEU测试,记录故障代码技术记录:详细记录故障现象(FD消失时机、RA指示状态、自动刹车/减速板表现等),为机务排故提供依据六、结语波音737-800的无线电高度表故障,表面上看是一项单一系统的技术问题,实则是一面镜子——它折射出当代民航自动化系统的复杂性与脆弱性。一个RA数据的瞬时中断,可以通过数据总线触发FCC、GPWS、TCAS、自动刹车、自动减速板等五个以上独立系统的连锁失效。而这种故障的隐蔽性(指示正常但数据失效)又使其成为飞行员情境意识的最大威胁。从TEM模型来看,这是一个典型的“系统性威胁”——设计缺陷长期存在、难以根治。从EBT训练的角度来看,这正是检验飞行员核心胜任力的“试金石”——能否在“仪表撒谎”的情况下保持清醒的头脑,能否在自动化退坡后果断接管操纵,能否在多重故障叠加时做出正确的决策。土耳其航空TK1951号航班用9条生命换来的教训告诉我们:RA故障从来不是“小问题”。当那双“眼睛”失灵时,飞行员必须成为飞机最可靠的“备份系统”。而EBT训练的价值,正是让每一位飞行员在面对这种“看不见的威胁”时,都能做到识别得了、判断得准、处置得了。参考文献:波音737NG飞机低高度无线电高度表关联故障汇总及处理措施,《航空维修与工程》737NG RA信号问题导致飞行指引消失和A/P脱开,学飞航空,2020年6月关于无线电高度故障的维修提示,机务在线,2013年5月无线电高度表总结,2021年11月无线电高度跳变故障,737playbook,2025年4月中国民航局,《循证训练(EBT)实施方法》(AC-121-FS-138),2023年4月中国民航局,关于优化威胁与差错管理(TEM)模型的信息通告Boeing Multi Operator Message MOM-09-0063-01B, Skybrary, 2009波音737NG飞机无线电高度表系统典型故障分析,《航空维修与工程》新疆分公司率先在B737机型实行EBT训练模式,2023年8月 作者:飞行部六大队张雷
-
如何正确理解带飞过程中“手不离杆,脚不离舵” 关键词:手不离杆、脚不离舵、单打一、修正量、抽杆“手不离杆,脚不离舵”在多数人看来,或许是这样的: (1)带飞过程中,若飞机状态不佳,教员的手脚务必始终置于杆舵与油门之上;一旦状态平稳,便可将手脚移开。(2)飞行出现偏差时,应先口头提醒,若提醒无效,再动手介入修正。(3)动手修正偏差时,需遵循“先小后大”的原则:先用小幅修正量调整,若效果不佳,再逐步加大修正幅度。这些想法看似符合常规逻辑,仿佛带飞本就该如此,但恰恰是这种“看似正确”的认知,暗藏着极大隐患。接下来,我们逐一剖析其中缘由。(1)错误习惯之一:带飞时,认为飞机状态良好便可将手脚离开杆舵与油门。很多人认同这样的观点:状态不佳时手脚不离操纵装置是为了及时上手修正,而状态平稳时无需紧急修正,手脚便不必留在上面。但这种说法大错特错!在飞行关键阶段,手脚置于杆舵与油门上,核心意义远不止于及时上手,更在于能第一时间感知飞机状态的细微变化。人在精力分散或过度集中时,极易出现注意力分配失衡的情况,而手脚贴合操纵装置,恰好能弥补注意力盲区,实现对飞机状态的实时监控——毕竟副驾驶的操作不会提前预告,等偏差显现再反应,往往已错过最佳修正时机。比如常见的短五边速度过大问题:为修正速度收光油门后,教员若因过度紧张陷入“单打一”状态,只紧盯速度而忘记在入口前补回基准油门,会导致飞机入口气动性能严重不足,最终引发重着陆。这并非单纯的经验不足,而是人在高压下的正常应激反应,注意力过度集中于一点便会忽视其他环节。再比如,副驾驶若为追求下滑点,在入口时贸然收油门、顶杆,若教员没能第一时间感知到异常操作,等低高度出现严重轨迹偏差时,再想补救便为时已晚。人不可能时刻做到“眼观六路耳听八方”,教员带飞时手脚不离操纵装置,既能最大程度节省精力,更能确保对飞机状态的变化拥有“第一知情权”!那什么时候手脚可以离开杆舵与油门?是飞机落地后吗? 当然不是!飞机刚接地的阶段,正是着陆过程中至关重要却常被忽略的环节。接地瞬间及接地后若错误拉杆,易导致大姿态着陆或弹跳;若手未在杆上,难以及时有效纠正。侧风着陆时,飞机接地瞬间及落地后的方向可能偏离预期;若手脚不在杆舵上,错误蹬舵可能引发接地时或接地后的大坡度,甚至导致飞机偏出跑道。接地时扰流板未正常升起,可能因油门杆未收至慢车位;若手未放在油门杆上,仅靠目视N1推力,很难及时察觉异常。若察觉接地后跑道剩余距离不足,反推打开前随时可决策复飞;若手不在油门杆上,无法第一时间制止副驾驶条件反射式打开反推——反推一旦开启,便失去复飞可能,飞机能否停住只能听天由命。上述场景中,仅靠注意力分配难以实现对杆舵和油门的快速监控与感知,最佳方式是全程将手脚置于杆舵和油门上,直至着陆全过程完成。唯有如此,才能第一时间对副驾驶的危险操作、飞机的状态偏差做出快速响应。(2)错误习惯二:先提醒,后上手通常我们会认为,“提醒”理应在“上手”之前——能通过提醒解决的,就尽量不直接介入;只要偏差在可接受范围内,应优先让学员自行修正。若连提醒都省略便直接上手,似乎于理不合。持有这类想法的机长或教员,在遇到飞机进近入口后拉开始晚、低空下沉过快或非预期掉机头的异常状况时,常因出手不及时,导致跳着陆或重着陆事故。下面我们就以“入口后下沉过快”为例,剖析其中缘由。带飞过程中,想必每位教员都常遇到这样的情况:当飞机在入口后出现拉开始晚或下沉过快时,教员即便及时提醒,学员要么毫无反应(表面看就是“不听提醒”),要么反应不足或过度。这其实是正常现象——实施修正动作的前提,不是是否收到了提醒,而是被提醒者能否重新建立对飞机运动轨迹的正确感知。若学员因视线问题导致入口后飞行轨迹异常(如下沉过快、拉开始晚等),提醒后若未恢复正确感知(即仍未察觉下沉过快),往往会出现两种结果:A 缺乏正确感知,便不会启动修正当学员因视线问题造成拉开始晚或下沉过快时,即便收到教员提醒,也不会立刻做出反应,而是本能地评估状况是否属实。若评估后未感知到下沉过快,他会反复评估,只要没亲身感受到偏差,就会一直陷入评估循环,难以进入修正环节——简言之,不认可的提醒,通常无法触发修正动作。B 缺乏正确感知,便无法正确修正修正动作实施前(或同时),需结合实际状况判断修正幅度,否则难以实现有效修正:修正量过小,等于白修正;修正量过大,反而可能引发更严重的偏差,得不偿失。而精准判断修正幅度、做出合理修正的前提,是对飞机状态的良好感知。唯有提醒后重新建立这种感知,才可能做出恰当的修正,否则要么迟迟不修正,要么修正过度。但恢复感知需要时间,可入口后恰恰争分夺秒:从50英尺降至30英尺,若下降率为600英尺/分钟,仅需2秒;若下降率达900英尺/分钟,更是只有1.3秒。在这极短时间内,要完成“发现偏差—教员提醒—学员判断评估—学员察觉偏差—实施合理修正”的完整流程,几乎不可能。通常流程刚进行一半,飞机高度就已低于拉杆修正的底线。大家或许常会遇到这样的矛盾场景:进近入口后给出提醒,学员不仅完成了修正,修正效果还很好——这似乎和之前提到的结论相悖,该如何解释?通常,入口后经提醒就能完成合理修正的情况,主要有两种可能:一、并非感知问题导致的下沉过快,仅为飞机下沉轨迹控制不当所致。由于学员仍能准确感知飞机下沉状态,因此往往可以及时修正。二、学员并非未察觉偏差,只是发现稍晚。即便收到提醒,其实在提醒发出的同时甚至更早,学员已经察觉到下沉过快,且已准备或实施修正动作。可见,修正的核心前提是对飞机状态的准确感知。如果学员是因感知问题完全没察觉到下沉过快,正如之前所说,即便收到提醒,也几乎无法完成合理修正。若机长/教员无法精准判断偏差根源(是视线问题还是状态控制不佳),则应按最坏情况(感知问题)处置。简言之,若偏差源于感知缺失(未察觉),在入口后短短一两秒内重建正常感知难度极大,提醒往往收效甚微:要么毫无动作,要么修正无效甚至适得其反;若偏差仅因状态控制不当,即便学员完成合理修正,也与提醒无关——学员早在提醒前就已识别问题,提醒只是印证了其判断。因此,对于下沉过快的偏差,入口后提醒意义有限,及时上手干预才是预防重着陆及其他超限的关键。最后分享一句实操准则:出现偏差时,入口前,先提醒,后上手;入口后,无需提醒,直接上手(当然入口后并非完全不能提醒,上手同时或之后辅以适当提醒,带飞效果可能更佳,但核心是上手绝不能滞后!)。(3)错误习惯之三:修正量先小后大通常带飞操作中也常出现这类习惯——先用较小修正量尝试,若效果不佳再逐步加大。这种操作逻辑在飞机抵达入口前尚能适用,但对入口后的垂直轨迹偏差修正,有时反而会适得其反。仍以入口后下沉过快为例:若飞机入口后出现下沉过快,第一时间修正量偏小,未能有效降低下降率,待飞机进入低空即将接地时再大幅增大带杆量,就会变成接地前的“抽杆”,即便原本不会重着陆,也可能人为导致G值过高而触发重着陆。要避免接地前及接地瞬间的抽杆,反而需要第一时间用相对较大的杆量快速修正,尽可能在短时间内遏制下沉趋势,避免因下降率过大引发下意识抽杆。简言之,为了“不抽杆”需做到“后慢”,为了“后慢”必须“先快”!入口后一旦出现下降率过大,务必第一时间用相对较大的杆量带杆修正,快速改善下沉过快状况。若首次修正后下降率改善仍不理想,只要下降率处于可接受范围,就需坚决避免接地前抽杆,保持飞机平稳接地,以此有效规避抽杆可能引发的跳着陆、重着陆、接地姿态过大等严重安全问题。作者:飞行部十二大队 徐伟3
-
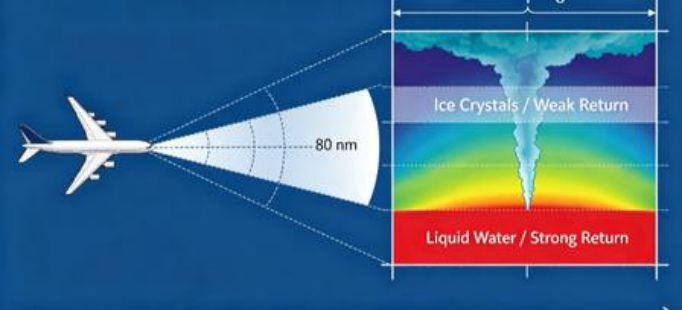
由气象雷达使用引发的若干思考 关键词:气象雷达、探测距离、湿顶、等温线、核心危险探测一、引言:波音 737 机载气象雷达基础原理波音 737 机载气象雷达(简称 WXR)是机头内置的气象探测设备,主要作用是帮助机组规避雷雨、颠簸等危险天气。 设备工作原理类似回声定位:向前发射 X 波段微波,微波遇到雨滴、湿冰雹、雪花等含水粒子后产生反射,系统依靠回波强弱判断降水位置与强度;依托多普勒效应,还可感知气流运动速度,识别颠簸区域。二、雷达探测距离、高度的使用限制与湿顶概念(一)探测距离精度规则雷达波束会随探测距离增加持续发散:1.80 海里以内:波束能量集中,回波强度、天气位置数据准确可靠,可作为雷雨绕飞决策依据;2.超过 80 海里:波束垂直宽度大幅扩张,最远 300 海里处垂直覆盖高度可达 3000 米,会同时接收雷雨低层液态水、高层冰晶的混合回波,最终平均弱化信号,严重低估雷雨真实强度,仅能用来预判整体天气分布,不能直接用来规划绕飞路线。(二)雷雨湿顶、可视顶定义与高度计算公式1.分层探测边界:-40℃等温线为雷达可探测的雷雨湿顶分界线;-40℃向下到云底存在液态水,雷达能有效探测;-40℃以上只有纯干冰晶、干雪、干冰雹,几乎无雷达回波。 典型隐患:干冰雹体积大、破坏力强,但表面无液态水膜,雷达仅会显示微弱绿色回波,极易被误判为小雨;雷雨云砧甩出的不含水伴随冰雹,雷达完全无法识别。2.雷雨可视顶:-40℃等温线向上至雷雨最顶端,全部为冰晶结构,肉眼清晰可见,但雷达无法探测。3.湿顶高度估算公式:高度 = 航空器高度 +(天线俯仰角度 × 距离 ×100) 使用要求:最佳测算距离为飞机周边 40 海里内;超出 40 海里波束发散,高度计算误差极大。4.图c所示,第一行是纯降水,第二行是干雪,第三行是湿冰雹/冰晶,第四行是干冰雹,由此可知反射强度:湿冰雹/冰晶>雨>干冰雹>干雪三、雷击集中于 0℃等温线附近的完整原理很多机组存在疑问:-40℃高空同样存在云层,为什么80% 雷击都发生在 0℃等温线周边呢?1.雷暴云中的物质条件:雷雨垂直分层状态:0℃以下云层只有液态水;0℃~-40℃区间冰水、霰粒共存;-40℃以上全部是干冰晶。2.雷电产生的微观逻辑:不同物质的原子,或者相同物质不同相态的物质摩擦才会起电,归根结底是因为原子核对外层电子束缚的能力不同。冰晶的原子核对外层电子束缚能力弱于液态水,冰粒与水滴碰撞时,冰晶丢失电子带正电,液态水 / 霰粒水膜捕获电子带负电。 -40℃以上只有冰晶,冰与冰碰撞无法产生电荷分离;0℃下方只有雨水,无冰晶参与,同样无法起电;只有 0℃附近冰水混合区,在强升降气流带动下持续高速碰撞,是雷雨的电荷生成核心。3.电荷分层与电场击穿原理:质量轻、带正电的冰晶被上升气流输送至雷雨云上部;重量更大、带负电的霰粒与水滴受重力聚集在 0℃等温线附近。 雷雨形成 “云上正、中下部 0℃层负” 的偶极电荷结构,0℃区域处于正负电荷过渡带,电荷密度最高、电场梯度最大,极易击穿空气形成闪电。4.飞行实践中:97%的雷击发生在云中,飞机恰好成为两块不同电荷的导体。同时飞机飞越 0℃混合层时,冰水环境导电性更强;金属机身会扭曲周边电场,大幅提升雷击概率。而 - 40℃高空仅有均匀冰晶,电荷总量极低、电场微弱,几乎不会发生雷击。5.结合雷达的实操提示:如图d所示,-40℃冰晶区雷达无明显回波,雷达屏幕上黄、红色强回波集中在 0℃以下液态水区,这片区域既是雷达重点警示区域,也是雷击高发区,是雷雨绕飞的核心规避区域。6.那么,大家心中可能会有一个疑问,飞机在飞行中,是否带电?答案就在大家每天检查的放电刷中,正因为放电刷的存在,飞机只带微弱的负电。否则,飞机在云体的下部和上部,会大大增加被雷击的概率。四、WXR-2100 雷达 V1、V2 版本功能全面对比当前机队配置:多数波音 737 搭载 V1 基础版 WXR-2100 多扫描雷达;少量 737NG、737MAX 配备升级款 V2(WXR-2100A ThreatTrack 威胁追踪雷达),二者全维度差异如下:(一)底层运算定位1.V1:仅为雨量强度显示器,画面只还原液态水滴原始回波强度,无任何危险补偿、综合评估算法;2.V2:升级为对流威胁评估系统,内置全球地理气象、季节温度数据库,结合雷雨高度、地域、温度分层修正回波,评估结果更贴合真实飞行风险。(二)垂直扫描、姿态适配性能1.V1短板:自动模式仅水平分层扫描,为过滤地面杂波,默认屏蔽飞机下方 6000英尺范围内天气,下降进近易漏掉低空对流;飞机转弯、俯仰姿态变化时天线扫描稳定性差,天气画面刷新存在明显延迟。2.V2优化升级:优化垂直扫描逻辑,大幅缩小低空探测盲区;新增垂直剖面扫描,直观展示雷雨垂直结构,方便判断云顶高度;搭载 SmartScan 转弯优化、TrueZero 姿态补偿,姿态变化时扫描画面稳定;自带 OverFlight 飞越保护,自动预判雷雨云顶高度,防止机组误穿云顶。(三)核心危险探测能力(最大代差)1.WX+T 模式定义区分 V1:“T”仅代表湍流,仅能探测 40 海里内伴随液态降水的径向云内湍流,无法识别晴空颠簸、干对流颠簸;对干冰雹、冰晶几乎无回波,严重低估高空对流风险;强降水造成的雨衰遮挡盲区无任何提示,易误导机组。V2:“T”代表综合威胁,除湍流探测外,同步评估对流强度、冰雹、雷击隐患,标注雷雨核心危险区,可预判云外冰雹、闪电风险;依托温度模型补偿冰相区域危险等级,不会因冰晶无回波弱化雷雨危险;具备雨衰遮挡标注功能,主动提示机组盲区不可控。2.风切变预警 V1:仅基础前视风切变预警,仅无线电高度 1500 英尺以下激活;V2:优化探测算法,提升预警距离与识别准确率。3.画面刷新效率 V1:切换探测量程后,雷达需重新完整扫描才能更新画面;V2:全量程同步刷新,切换距离档位无等待延迟。参考出处与文献依据经典云物理学理论:Mason B J. The Physics of Clouds [M]. Oxford University Press, 1953. 系统阐述冷云起电、冰水混合区电荷分离基础机制。作者:飞行部七大队 黄硕
-
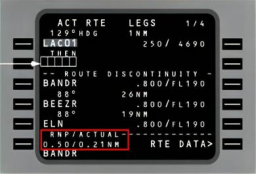
PBN及NPS在实践中的应用 关键词:PBN、RNAV 、RNP、总误差 TSE、NPS警报本文主要讨论NPS在B737机型内的相关知识,旨在提高对知识的掌握,更好地保障飞行安全。将从四个部分进行讨论:PBN的基础知识、各类误差、NPS在实践中的应用以及SOP中对NPS警报的处置。一、PBN的基础知识现在卫星导航、飞机自带的导航设备越来越成熟,导航精度越来越高,靠区域导航飞程序的场景也越来越多。 不管是飞高空航路,还是起降阶段的进离场、进近,不同空域对导航精准度要求差异很大,有的地方地形复杂要求严,有的普通航路宽松些,基于性能导航(PBN)这套规则就出于这些考虑。简单说 PBN 就是一套导航标准,规定飞机在航路、进近、指定空域飞的时候,得达到多高的导航精度。以前飞行全靠地面导航台,现在 PBN 彻底换了思路,主要靠卫星、飞机自带惯导这些机载设备自己定位。机组执飞 PBN 程序,就得对应满足空域的导航标准、机载设备配套要求。 PBN 分两大块:RNAV 和 RNP。1.RNAV 就是基础版区域导航,不用盯着地面导航台点对点飞,靠 GPS、测距机、惯导随便按经纬度规划路线,缺点是飞机不会实时监控导航精度,超标了也不会报警;2.RNP 算是升级版 RNAV,不光能自由规划航线,飞机自带精度监控报警功能,随时对比实际导航精度和程序要求,一旦误差超标立刻提醒。像山沟里的机场、城市周边密集终端区,还有精密进近,全都得用 RNP。二、PBN运行中的三种误差只要飞 RNP 程序,机载设备自带 OPMA 精度监控报警系统,飞行员能随时看导航精度合不合规。飞行中最关键的就是总误差 TSE,这个总误差是三种误差加起来的结果:航径定义误差 PDE、导航系统误差 NSE、飞行技术误差 FTE。1.航径定义误差 PDE 就是程序图纸上理想航线,和飞机 FMS 数据库里存的航线之间的偏差,误差大小完全看导航数据库准不准。现在统一用 WGS84 坐标,这点误差小到可以直接忽略,飞机也不会显示这个数值,后面就不再赘述了。导航系统误差 NSE,飞机定位准不准,与导航系统算出的位置和飞机真实位置差多少。用的导航源越多、有没有卫星增强,都有关系。 737 机型上用 ANP 数值代表这个误差,简单理解:95% 的概率,飞机真实位置都落在 ANP 标出的范围里,ND 导航屏、CDU 上都能随时看 ANP。 要是 ANP 数值超过程序要求的 RNP 数值,OPMA 系统直接报警,ND 和 CDU 上都会弹出提醒(UNABLE REQD NAVPERF–RNP)。3.飞行技术误差 FTE 手工飞 / 自动驾驶飞出来的路线,和 FMS 规划标准航线偏了多少。737 上看 XTK 就能直观知道偏差多大,跟操纵手法、飞机自动驾驶模式都有关系,ND、CDU 页面都会显示 XTK。讲到这大家会问:有没有一个显示,能同时盯着定位误差 NSE 和操纵偏差 FTE? 有!就是 PFD 主飞行显示器上的 NPS,而NPS的设计,正是基于下面这个公式:三、NPS在实践中的应用NPS工作的基本逻辑,就是根据上一节的公式,当XTK+ANP>当前RNP时发出警戒以水平方向为例,(2)NPS偏离刻度表示当前FMC的横向RNP,而白色动态横条(5)是实际导航性能(ANP)杆。当ANP等于RNP时,左右白色动态横条在刻度中央连接。用红框框起来的中间部分是飞行技术误差,(4)NPS指针和中间白杆的关系可显示飞机偏离系统航径的多少,即XTK。这两者结合显示,就可以体现出总误差。举个例子,如下图所示ANP两侧的动态白色横条离得越远,说明ANP越小,导航系统误差NSE小。则留给中间洋红色三角的活动范围越大,即允许的XTK越大。当洋红色三角侵入了白色横条五秒钟后,白色横条会变琥珀色,同时洋红三角形闪烁十秒,表示导航系统误差NSE和飞行技术误差FTE的叠加使得总误差TSE可能达到了RNP值。在B737机型上,相关的警报信息主要有两个:NPS琥珀色警戒和无法达到所需导航性能(UNABLE REQD NAV PERF–RNP),这两个报警信息触发条件是不是一样呢?不是的!如果ANP超过了显示的RNP值,在设定的到发出报警的时间过去后,在CDU草稿栏会显示UNABLE REQD NAVPERF–RNP信息。在MAP上显示一条额外的琥珀色UNABLE REQDNAV PERF - RNP 信息。而NPS琥珀色警戒是指偏离达到ANP杆限制范围,即XTK+ANP>RNP时才会触发。所以,出现NPS琥珀色警戒不一定会出现UNABLE REQD NAVPERF–RNP。而出现UNABLE REQD NAVPERF–RNP时,NPS琥珀色警戒通常会触发。四、SOP中对NPS警报的处置最后是SOP中关于出现NPS警报、UNABLE REQD NAV PERF-RNP信息时的机组处置。进近过程中,机组应监控NPS或进程页第四页的XTK。出现NPS琥珀色指示或XTK=1/2RNP时:喊话“NPS警报”或“XTK偏差1/2”脱开自动驾驶进行修正;如果不能将XTK保持在0.15NM以内或不能消除NPS琥珀色指示,执行复飞。当出现UNABLE REQD NAV PERF-RNP时,除非建立目视参考,否则必须复飞。当出现VERIFY RNP或VERIFY VERT RNP时,机组完成相应检查单的同时还需要对该情况进行评估,以确保能够按照RNP进近程序的要求继续进近。作者:飞行部七大队 牟敬林 曹江巍