

摘要:拉平着陆阶段仅占运行全程飞行时长1%,却包揽民航35%的致命飞行事故,重着陆、擦机尾、冲偏出跑道是着陆环节高发不安全事件,核心诱因多为飞行员拉平着陆阶段轨迹控制不全面、操纵动作不协调。本文结合典型案例,依托民航着陆安全统计数据,系统阐释瞄准点/飞行轨迹矢量法标准化拉平着陆操纵方法,梳理专项训练方法、相对优势、实操痛点与对应解决方案,为规范飞行员拉平着陆操纵、减少着陆类不安全事件提供参考。
关键词:进近着陆;运动轨迹;拉平操纵;飞行训练;擦机尾;重着陆;安全管控
一、民航着陆阶段不安全事件统计与典型案例剖析
(一)着陆不安全事件权威统计数据。依据国际航空运输协会(IATA)着陆风险数据,着陆阶段各类不安全事件占比排序:跑道偏出32.54%、重着陆29.37%、擦机尾9.52%、空中失控7.94%、可控飞行撞地5.56%,三类核心着陆人为风险(冲偏出跑道、重着陆、擦机尾)合计占着陆不安全事件71.43%,均与进近下滑轨迹偏离、拉平时机与拉杆量失控直接相关。从事故危害维度看:重着陆会造成机身蒙皮、起落架结构隐性损伤,大幅缩短飞机服役寿命;擦机尾会撕裂后机身蒙皮、破坏隔框结构,严重时引发燃油管路破损;着陆弹跳伴随航向偏移,极易引发侧滑、偏出跑道、空中失控等连锁事故。国内民航数据显示,近五年运输航空上报的着陆类人为差错中,82%根源为拉平阶段轨迹判断失误、操纵动作节奏紊乱。
(二)典型不安全事件案例:案例1、某航航班波音787-9广州白云机场擦机尾事件(2024.10.21)航班由上海虹桥飞往广州白云,机型B787-9,由副驾执行无指引盲降进近,教员监控。五边进近阶段飞机下滑轨迹偏高,机组小幅修正后下降率过大;30英尺拉平窗口内拉杆带杆时机滞后,接地瞬间垂直下降率超标,飞机发生剧烈弹跳,第一次接地后副驾驶慌乱中提前放出反推,机身俯仰角度骤然增大,二次接地时机尾与跑道剧烈摩擦,造成后机身蒙皮大面积擦伤、散货舱隔框断裂,飞机停场大修,两名机组人员被停飞调查 。案例2、某航航班空客A321重庆江北机场重着陆弹跳,进近阶段机组目视判断下滑轨迹偏低,仓促加大油门修正,速度超标进入拉平阶段;机组拉杆量不足、拉平动作过晚,5英尺高度仍未有效减小下降率,首次接地垂直载荷达到3.06G(正常接地载荷1.1~1.6G),飞机剧烈弹跳升空;机组慌乱持续拉杆,二次接地载荷2.12G,机身大幅晃动,航向出现小幅偏移,事后机务开展全机重着陆专项检查,民航西南局介入调查 。轨迹核心问题:下滑轨迹偏差修正过度,能量管控失衡;拉平阶段未依据预设轨迹收油、拉杆,下降率未达到所需衰减,弹跳后轨迹预判缺失,盲目拉杆加剧姿态失控。案例3、美国波音767货机迈阿密机场长平飘,接地极度靠后,冲出跑道。飞机在五边进近多次“下降率大”“过低地形”警报,能见度良好,飞机入口高度高,拉平起始高度偏高,带杆量偏大,飞机进入长时间平飘状态,沿跑道上方持续向前平飘,迟迟无法接地。实际接地点距跑道尽头不足900米,接地速度158节,接地之后机组决断犹豫,扰流板、反推未使用,飞机冲出跑道约396米。案例4、某航A321 长平飘后突然掉高度,前起落架率先硬接地,前轮脱落。事件经过:白天ILS进近,顶风约10kt。110ft断开自动驾驶,50ft开始拉平,带杆偏多。飞机飞越跑道入口之后,持续平飘4秒以上。随着速度不断衰减,升力快速损失,高度维持不住;机组情急之下向前推杆,使飞机下沉。前起落架先重重撞击跑道(接地点660m),巨大冲击直接造成前起落架两个机轮完全脱离,飞机依靠轮轴在跑道滑行停稳。
(三)经过对大量案例的剖析,我们发现机组只盯着姿态、接地点或对高度及下降率判断失误,过早、过量拉杆抬机头,把下降率几乎降到0(拉挂)甚至小幅上升(拉飘)!形成长距离平飘。平飘持续过程中,PF持续带杆维持感觉,PM未及时提醒平飘时长、接地点后移趋势,长时间平飘出现后,机组迟迟不决策复飞,抱有“一定能落下去”的侥幸心理,姿态增加、剩余跑道距离变短,直至很晚才意识到姿态过大、剩余距离严重不足。一旦道面潮湿、刹车效能下降,必然冲出跑道,属于典型轨迹管控失效类事件;反之拉平启动高度滞后,未按照标准轨迹拉杆,重着陆弹跳后油门与杆量动作不协调,俯仰姿态超出机型擦尾临界俯仰角,就是重着陆与擦机尾伴生的多发场景。如图1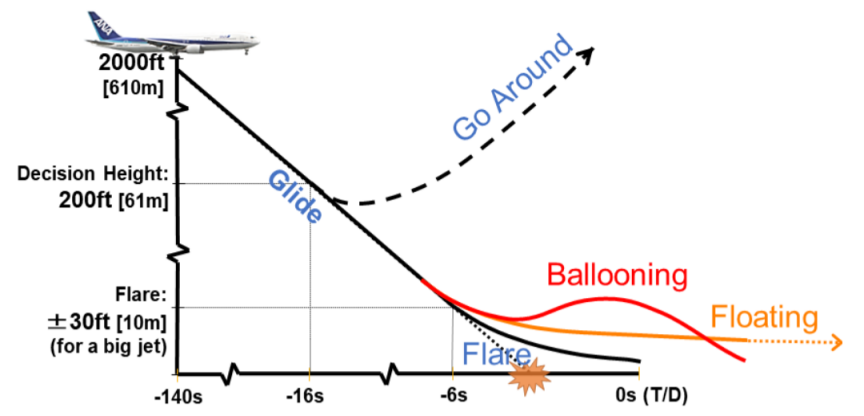
二、瞄准点/飞行轨迹矢量法操纵核心原理
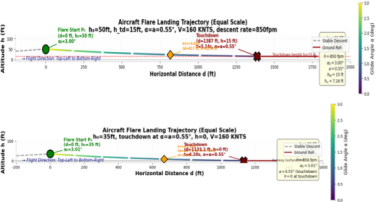
(一)针对这些着陆中暴露出来的不安全事件,从局方到公司再到相关部门和飞行大队都十分重视:座谈会、研讨会、技术五防、着陆风险识别、起落方法推荐、技术排查等措施不断开展,各个层级都在为同一个目标努力——确保两个绝对安全!笔者在模拟机带飞中,对于拉平中掌握不好带杆量的学员,通常会让他们练习10ft以下的低空通场以帮助其提升对拉平中飞机下沉、方向和惯性的感知及控制能力。时常会有学员不习惯通场所需要的增加油门,甚至有人习惯性的收油门,结果接地时的载荷、姿态、方向都符合一个合格着陆的标准,唯有平飘距离可能偏长!在对多种着陆方法进行比较和对大量机长教员的调研后发现:这种拉平中不断转移瞄准点并控制飞机运动趋势的方法有一部分人一直在使用,操纵的稳定性和品质都比较好,在业内通常被叫作“瞄准点/飞行轨迹矢量法”。第32届国际航空科学大会日本东京大学工程学院航空航天系发表的《着陆拉平技术与训练方法综述》中实测数据展示了瞄准点拉平法与下沉感知拉平法对比实验的结果。如图2(shizumi是日语“下沉”)
图2资深飞行员在固模中,
分别采用瞄准点拉平法与下沉感知拉平法的飞行轨迹对比图
(二)飞行轨迹分段。按照能量状态、视线和操纵的逻辑可将最后进近至接地划分为:稳定进近段(1000/500英尺-50英尺)、拉平启动段(50英尺-20英尺)、下滑角收敛段(20英尺-5英尺)、接地缓冲段(5英尺至主轮接地)四段标准化运动轨迹线段。瞄准点/飞行轨迹矢量法摒弃凭感觉着陆的粗放操纵模式,以逐渐外移的瞄准点和飞机运动趋势作为操纵依据,控制每一段对应视线转移、拉杆量与油门位置。稳定进近段:保持规定的下滑角(通常为-3°),下降率通常会稳定在700~900ft/min左右,速度维持Vref+风修正,锁定航迹与下滑,杜绝过量修正导致的进近不稳;拉平启动段(50英尺触发拉开始):瞄准点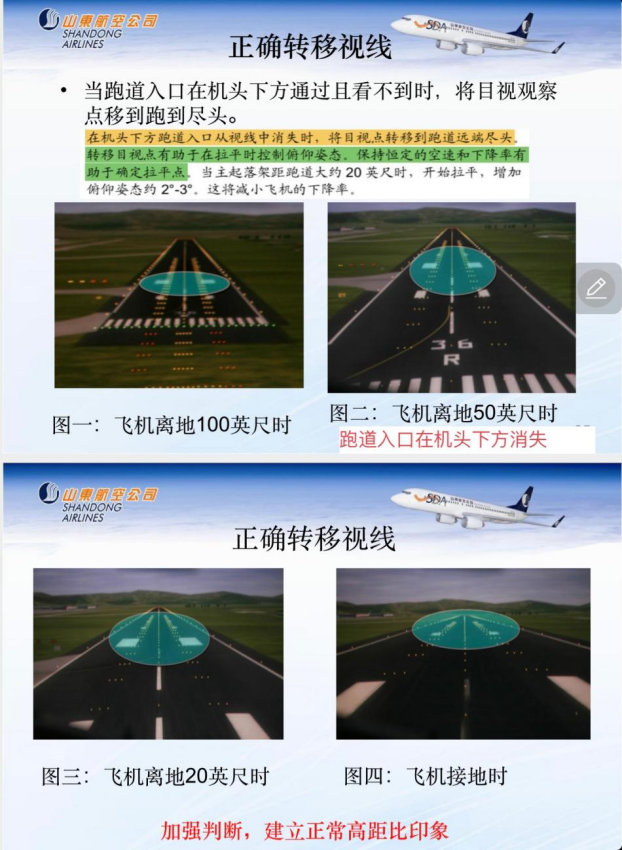
外移,匀速小幅拉杆,贴合预计轨迹减小下沉趋势,下降率减至500~600ft/min,缓慢收油门;下滑角收敛段(20英尺):瞄准点不断外移,继续匀速小幅拉杆,轨迹趋于平缓,下滑角减至≦0.55度,下降率减至≦150fpm,油门基本收至慢车;接地缓冲段(5英尺):瞄准点继续外移至跑道尽头,保持轻微带杆状态,跟随轨迹自然下沉,主轮柔和接地。见图3。
图3不同拉平阶段瞄准点
(三)瞄准点/飞行轨迹矢量法的生物学、数学原理和逻辑在之前的《关于飞机着陆方法的分析与探讨》、《基于运动轨迹的进近着陆操纵方法研究》中有详细介绍这里就不赘述,主要的结论有两个:1、瞄准点/飞行轨迹矢量法可以从数学上确保接地下降率小于150fpm(图4);2、主视线为主判断运动趋势相对瞄准点的变化比余光感知下降率的变化,飞行员能够更早发现,更准确应对,更及时收到反馈。图2就很好地展现了对比效果。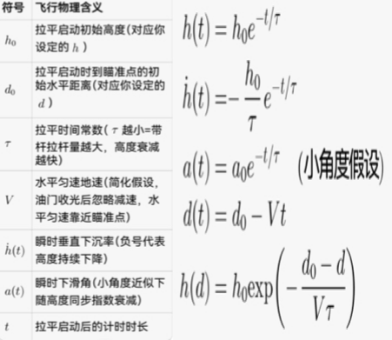
三、瞄准点/飞行轨迹矢量法着陆系统化训练方案
本段将从训练和实践的角度根据飞行员职业生命周期的不同而划分不同的应用阶段:初始阶段、成长阶段、成熟阶段、卓越阶段(一)理论筑基:瞄准点/飞行轨迹矢量法认知专项教学
首先要对瞄准点/飞行轨迹矢量法的原理有足够的信心,在之前的《关于飞机着陆方法的分析与探讨》一文中对于判断离地高度、判断感觉下降率和判断飞机运动轨迹三种拉平着陆的方法和优缺点进行了比较。而随着我国经济社会发展步入新的发展阶段,民航业对于安全尤其是拉平着陆阶段的安全需求就有了更高的要求。“确保航空运行绝对安全、确保人民生命绝对安全”的民航安全工作核心原则启示我们:要确保拉平着陆的安全就不能只靠感觉,要抓早、抓小、抓确定的、看得清的、有理论支持、经得起实践考验的方法!瞄准点/飞行轨迹矢量法就是以主视线为主判断并控制飞机运动轨迹向移动的瞄准点运动的方法,能够实现对飞机运动轨迹清晰、精准的管理;《基于运动轨迹的进近着陆操纵方法研究》中对飞机运动轨迹矢量法拉平着陆进行了理论分析,从数学上证明了瞄准点/飞行轨迹矢量法的可行、可靠,所以使用这一方法是有足够理论基础的。
(二)分阶段实操训练
1.初始阶段。进入初始训练的学员大多数对于程序、注意力分配、飞机惯性不太熟悉,操纵的及时性和精准度都有很大的提升空间,波音训练手册也很包容地给出了指导:“当跑道入口从机头下方消失时,移动视线至跑道尽头。”此处使用的是雅格布森拉平法确定视线转移时机,以波音737为例:正常坐姿飞行员驾驶舱截止角(CCO)为-15度左右,飞机正常下滑角为-3度,跑道入口从机头下方消失时眼高约为65英尺(图5)。而从决定拉平到做出适当拉平动作:“跑道入口消失—转移视线—判断运动趋势—拉杆”都需要时间,反应的时长因人而异:每个环节一般0.12—0.7秒不等,四个环节大约需1~3秒,飞机降至大约20多英尺,开始向跑道尽头运动,客观上增加姿态、减小下降率。随着飞行轨迹矢量按预期向外移后的瞄准点移动,表明飞机的能量满足着陆所需,机组就可以逐渐收油门至慢车。在此过程中飞机维持略大于重力的升力来形成飞行员逐渐向外移的瞄准点运动的轨迹,飞机姿态逐渐增加,由《基于运动轨迹的进近着陆操纵方法研究》可知接地时瞄准点大于飞机位置前1770英尺,同步运动的飞机下滑角小于0.55度,下降率小于150fpm(B-737),所以维持向跑道尽头的运动趋势就可以实现方向和下沉都符合要求的着陆。在模拟机训练时,让学员在五边下滑时视野扩展中心对准跑道瞄准点,练习感知瞄准点的能力;在跑道上方10英尺以下进行低空通场,学习判断飞机在跑道上方的运动趋势,并掌握飞机水平和垂直轨迹变化的视觉效果及操纵精度,会对拉平着陆能力有显著的提升。需要注意的是如果视线过度聚焦正前方中心视野,极易丢失余光对周边视觉信息的收集,所以要主动克制紧盯瞄准点的习惯,保持主视线为主、余光为辅的注意力分配原则,杜绝单打一现象。日常生活中在狭长走廊内或平直道路上,视线看向尽头反复下蹲、跑动时,同步训练中央视野识别跑道扩张与余光感知周边视觉变化也是非常有帮助的方法。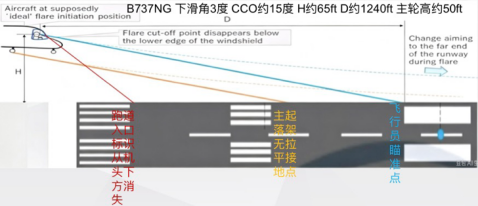
2.成长阶段。经过之前的练习,各个环节反应时间的缩短再加上注意力分配能力的提升,飞行员对于飞机运动趋势和操纵精度的掌握也有了一定的熟练度,所以我们就有了提高飞行品质的基础。练习重心也就由“会拉平、能安全着陆”提高到复杂条件下较高飞行品质的可靠拉平着陆:最理想的操纵就是瞄准点始终在飞机前方约1770英尺处且飞行员能及时控制飞行轨迹跟随瞄准点运动,从而实现在跑道内1000英尺左右以150fpm的下降率接地。但现实总是在理想与底线之间,再考虑到操纵精度的因素,对于大多数飞行员来说接地时瞄准点在跑道内3000英尺至跑道尽头之间最为适用,这也是以前业内有些公司训练手册中建议跑道入口从机头下方消失后视线放在跑道2/3或3/4处的原因,但是从理论上来说目前手册中的“当跑道入口从机头下方消失时,移动视线至跑道尽头”是更严谨的表述。在实际操作中当飞行员还无法连续地向外转移瞄准点至跑道尽头时,可以根据自身能力选取跑道上较为容易识别的标识逐渐外移,看的点多了、转移的习惯养成了也就成了线。具体操作思路如下(图8):1、在初始阶段打下的良好基础已能够保障安全的拉平着陆,当“跑道入口消失—转移视线—判断运动趋势—拉杆”的反应时间随着熟练度的提升而缩短,平飘距离会不断增加至大约3000英尺,滞空时间也会相应延长;2、为了更精准地控制轨迹,“转移视线”的过程中就需要增加瞄准点,跑道上符合“跑道内3000英尺至跑道尽头之间”的点很多,但最具识别度的只有跑道中点,所以此阶段“跑道入口标识从机头下方消失后”外移瞄准点至跑道中点并感知下降率,再外移瞄准点至跑道尽头基本可以实现理想载荷的同时2000英尺左右接地;3、在经过大量飞行实践的积累后,飞行员的反射弧、注意力分配能力、飞行轨迹矢量感知灵敏度、操纵精度的提升都为理想的飞机拉平着陆轨迹做着准备,起始外移的瞄准点也可以继续向五边时的瞄准点靠近,直到实现理想的“跑道入口标识从机头下方消失后”瞄准点始终在机头前方1770多英尺处逐渐外移,这时机组完全具备了理想载荷的同时1000英尺左右接地的能力。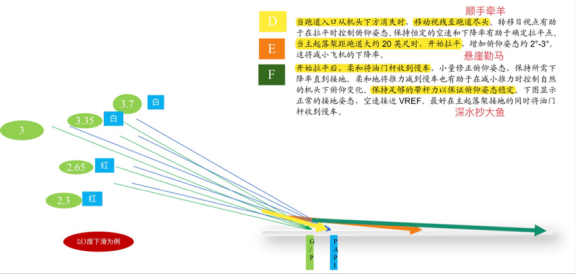
3.成熟阶段。此阶段从本质上来说不是操纵能力的提升,而是叠加了对飞行员自身、气象环境、跑道状况、安全余度等因素的考量后的综合管理意识的培养。能够根据当时运行情况运用合适的瞄准点选取方式,如:1、上述各种因素都比较乐观时,机组运行压力较小的情况下,可以根据自身能力选择跑道中点前的某个跑道标识作为拉平前视线转移的第一个目标,然后按照瞄准点/飞行轨迹矢量法控制飞机拉平着陆,这种情况飞行品质适中,飞行员可在确保安全的前提下不断提升操纵拉平着陆能力;2、在遇到低能见度、高原机场、短窄跑道时,视野和平飘距离都受到一定限制,操纵难度也会有所增加,首先拉平前视线转移的第一个瞄准点不能离五边瞄准点太远,否则就会拉平早,其次最终接地前的瞄准点也不能超过所在位置前1770英尺太远,以控制平飘距离。从实践上来说低能见度运行是最容易实现瞄准点逐渐外移的,毕竟一类天气运行的最低RVR是550米,也就是1804英尺,保持能看多远看多远就可以轻松实现瞄准点的逐渐外移。而高原机场和短窄跑道由于地速和跑道形状的改变使得飞行员的感觉,特别是余光感知的下降率及通过跑道形状判断的五边高度产生一定程度的误判,瞄准点/飞行轨迹矢量法依据瞄准点、运动趋势不但避免了这种误判,而且能及时发现环境、重量、形态等变化引起的操纵性能的改变,从而实现合格又平稳的品质飞行;3、对于疲劳、夜航、雨天、大风、乱流中的复杂条件着陆,瞄准点/飞行轨迹矢量法则有着更明显的优势!在此类复杂状态下人的视野、感知的敏感度、动作的敏捷度和精准度都会大大降低,阵风乱流还会增加操作的难度甚至诱发体感上的错觉,对于以余光感知下沉为主的操纵方法来说拉平着陆过程中的反应变慢、人机耦合概率都会明显升高,由此引发的不安全事件概率也会明显增加;而对于以主视线为主的瞄准点/飞行轨迹矢量法来说,机组只需要减少瞄准点来降低操纵要求,以匹配意识到的威胁与差错,控制飞行运动趋势跟踪瞄准点就能获得足够的安全效果。对于各种条件下的飞机拉平着陆至此基本都覆盖到了,那么是不是就是最高水平了呢?按照民航局PLM建设的标准其实还有少数人才能达到的卓越阶段。
4.卓越阶段。在操纵技术层面我们要意识到五边进近、拉平、着陆的控制思路是:安全包线内的轨迹优先,而非姿态优先,是能量状态管理的过程,要能够识别阵风、气流带来的能量扰动;能够预判人机耦合风险,避免脉冲式修正,预判道面状况,不追求绝对轻柔接地,优先保证接地区域、下降率可控,不稳定进近果断复飞,不被“必须落地”心理绑架;从带飞角度来说要理解飞行空气动力学、操纵响应延迟特性、教育学、人体生理、疲劳、压力、权威梯度带来的认知偏差;能够识别认知过载、紧张、思维固化;能主动管理负荷及时阻断外部威胁和内部差错,防止非预期飞机状态,必要时主动提醒和干预操纵,不因自尊心硬扛局面。这就要求飞行员不仅自己知识、技术、心理优秀,而且整个机组都统一思路、统一程序、统一方法。如前文所述业内主流将拉平着陆通常分为:拉平启动段(50英尺-20英尺)、下滑角收敛段(20英尺-5英尺)、接地缓冲段(5英尺至主轮接地)三个线段,公司以“顺手牵羊、悬崖勒马、深水抄大鱼”对这三个线段的动作要领进行了形象的概括:1、“顺手牵羊”做为拉平的开端既要考虑外移的第一个瞄准点,又要通过运动轨迹判断飞机的能量状态,还要判断机组特别是另一名在座机组的能力和状态,“牵”和“顺”就很真切描述出了这种既要引领又要感知还要决断和处理的关系;2、“悬崖勒马”是决定性的拉平主体,作用无可替代,这个线段的瞄准点多位于跑道中点附近,一个“勒”字生动地展现了这个线段对力道的增加,“悬崖”则点出了时机的重要性和对精准度的要求;3、“深水抄大鱼”强调的是拉平接地的收尾要“稳”字当头,“深水抄”时如果动作太猛费力还效果差,所以无论俯仰、坡度还是方向都要杜绝动作粗猛,防止意外状态,按需精雕细琢,确保安全的前提下更舒适地接地。实践中即使PF错过了“顺手牵羊”,飞机状态还是可控的,无论是PF自己意识到了,然后及时外移瞄准点到跑道中点并以所需的操纵输入定向定量控制飞行趋势向跑道中点运动或是PM发现异常后及时提醒并上手,“悬崖勒马”都有足够的空间确保可以接受的拉平。而且“深水抄大鱼”部分,除了之前说的为平稳接地做最后的调整之外,还给拉平环节中前两部分的不尽如人意以第二次的补救机会,只要机组及时外移瞄准点到跑道尽头并以所需的操纵输入定向定量控制飞行趋势向跑道尽头,在性能限制内也是安全的选择;如果超出性能限制复飞,看向跑道尽头也能为机组提供良好的俯仰和方向参考。这种良好的机组协同配合和情景意识,当然也可以获得更有保障的运行安全,且可以带动整个机组理解并应用这种确保安全的思维与方法。
四、瞄准点/飞行轨迹矢量法的优势
(一)更有利于建立好的入口状态。飞行中短五边飞行员注意力分配多集中于目视跑道,以判断飞机位置、高度及飞机运动趋势。随着高度的降低运动视差给飞行员带来的视觉冲击也越来越强,虽然我们在拉平阶段需要利用运动视差以稳定、可接受的感觉下降率控制飞机随高度降低逐渐减少真实下降率,但是入口前他却给很多人带来下降率在增加的错觉——迫近效应。面对这种错觉,大部分人会无意识地带杆以缓解自己的感觉,这就造成了入口偏高、拉开始偏早的不利局面。而瞄准点/飞行轨迹矢量法控制飞机运动趋势向瞄准点运动为主,任何偏离瞄准点的运动趋势都会被及时发现和修正,对于短五边保持稳定下滑线,创造良好入口条件是最有效的方法。
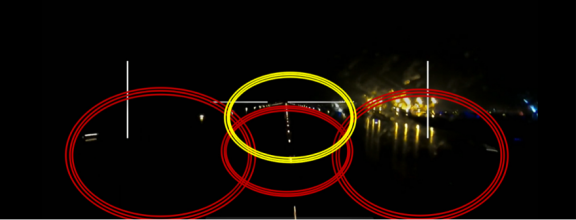
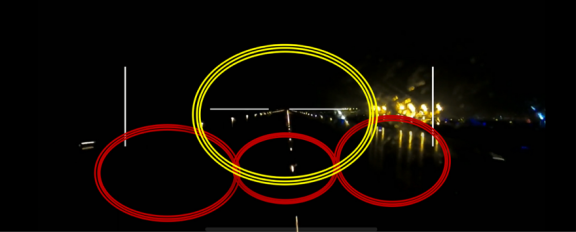
(二)更有利于应对复杂天气风险。复杂天气对于拉平着陆的影响通常包括两个方面:雨、雾、霾、夜航对视觉的影响;风的变化和垂直气流对飞机能量状态的影响。下沉感知拉平法主要依靠余光和运动视差感知下降率,匹配自己习惯的感觉下降率,当能见条件变差,余光感知周边视野中的道面、草地、树木、建筑物等都变得非常模糊,特别是夜航加雨中,此时有一部分飞行员越是难以感知到自己习惯的感觉下降率,越想分配更多注意力来用余光寻找参照物,这就更容易丢失对飞机的方向和位置的判断(图6)。瞄准点/飞行轨迹矢量法运用主视线为主,在前方我们有跑道边灯、跑道中线/灯、接地区标识甚至接地区灯光(图7),运行标准中的RVR就是严格沿着跑道方向测量的。这些标识和灯光不仅让我们能看到瞄准点,更能帮助飞行员评估飞机相对于预定飞行航径的位置和位置变化率;确定的下滑角不仅有效控制了接地载荷与拉平距离,更能杜绝积水造成的滑水。风的变化和垂直气流会对飞机的运动轨迹产生直接且多变的影响,拉平中等飞机位置或下降率变化后再修正的方法滞后、被动,修正量也难以预估。瞄准点/飞行轨迹矢量法在飞机运动趋势偏离瞄准点的第一时间就能发现,又能指导飞行员按照把运动趋势修回瞄准点的量来操纵,从而定向定量地进行飞行轨迹控制。
(三)更有利于应对拉平偏差。在日常的航班运行中拉平偏差总是会不期而至,拉平晚、拉平不足、拉平早、拉飘、拉挂等操纵失误,是多数拉平着陆技术不成熟时可能出现的偏差,处理不当就可能引发跳着陆、重着陆甚至擦机尾、冲偏出跑道等不安全事件。如何重新恢复对于拉平轨迹的主动控制?下沉感知法通常是凭感觉作出修正,等趋势变化并对下降率产生影响后,再评估感觉下降率,进而实现闭环管理。而瞄准点/飞行轨迹矢量法直接控制飞机运动趋势向合适的瞄准点修正,无论修正方向、修正量还是修正效果飞行员都能清晰而及时地判断出来。
五、实操痛点与对应解决方案
(一)同样是“当跑道入口从机头下方消失时,移动视线至跑道尽头”,有部分飞行员注意力习惯性以余光视野感受下沉为主,在尝试练习瞄准点/飞行轨迹矢量法时,外移瞄准点后没有以主视线判断运动趋势为主,反而去判断下沉为主,造成既没有对飞行轨迹矢量的足够判断又减弱了对下沉的习惯性判断,使得飞行品质下降。原因可能是对瞄准点/飞行轨迹矢量法没有信心;也可能是紧张时无意识恢复到以余光感受下沉为主,甚至丢失主视线,失去对前方的观察,造成对运动趋势特别是方向的偏差不能及时发现和调整。此类情况多发生在对新方法不甚了解的飞行员身上,飞行操纵需要理论与实操大量的练习和磨合才能在实践中得心应手,拉平着陆更需要稳扎稳打,依照前文第二部分所介绍的训练节奏按部就班,就能在理解中实践,在实践中进一步理解,从而不断提升操纵能力,绝不能操之过急。
(二)也有一部分人在实践后觉得控制飞机运动轨迹向不断外移的瞄准点运动,对于下沉和方向都能有足够的控制,进而过激地只靠主视线判断飞机运动趋势。殊不知这种单打一的行为既不符合飞行的安全理念,又严重降低拉平中的情景意识,飞行员丧失对飞机位置、高度、下降率的判断,操纵的时机没有对比和交叉检查,存在严重隐患。我们在实践中一定要理解主视线与余光视野不是非此即彼,要适当分配注意力相互配合。
(三)还有部分飞行员使用这一方法后觉得操纵起来清晰、简单,但一段时间后发现飞行品质有所下降,甚至有平飘距离远的风险!通常这些现象都是由于瞄准点没有随能力、环境、疲劳等因素变化而变化引起的,对于操纵方法浅尝辄止,没有达到成熟阶段就故步自封。应对起来也比较简单:首先要养成查看飞行品质的习惯,经常复盘飞行过程,探讨分析飞行技术,保持对飞行的敬畏;其次在做进近简令时充分沟通,做好机组的TEM,减少飞行中的不可靠和未知因素;最后就是发挥好机组CRM,无论是机组情景意识还是对飞机的控制都保持高效的管理。
结语
瞄准点/飞行轨迹矢量法将拉平着陆从“个人经验、感觉主导”转变为“机组轨迹、看到主导”,通过量化标准、分线段控制和数据驱动的方式,为飞行员提供了科学、系统的操纵框架。时有发生的重着陆、冲出/偏出跑道、擦机尾等事件深刻表明:着陆阶段的运动轨迹失控,无论是水平方向的冲、偏出跑道,还是垂直方向的重着陆、擦机尾,其根源都在于飞行员拉平着陆中主视线和余光视野的分配不合理,对飞机三维轨迹的监控、预判和修正能力不足。在训练中坚持“先有形后无形、先观摩后实践、先成长后熟练”的渐进原则,在实践中依托QAR监控和风险预警及时识别偏差、强化复飞决策,才能真正实现进近拉平着陆的安全可控,提升民航安全水平,筑牢民航飞行安全最重要的一道防线,助力经济社会发展新阶段。
作者:飞行部十大队李新太
版权属于:
spot
作品采用:
《
署名-非商业性使用-相同方式共享 4.0 国际 (CC BY-NC-SA 4.0)
》许可协议授权
评论 (0)