

关键词:VNAV、爬升剖面、单发、减噪程序、地面预位
一、VNAV系统基础逻辑与起飞阶段的常规应用边界
VNAV(垂直导航)是波音737系列飞机飞行管理系统(FMS)的核心功能模块,其核心运行逻辑是基于预先加载的飞行计划航线、机场障碍物限制、发动机性能数据库、飞机重量与大气环境参数,生成全剖面的垂直航径约束,自动计算并引导飞机按照最优垂直剖面完成爬升、巡航、下降、减速等阶段的飞行。
在波音737的出厂标准操作逻辑中,VNAV功能默认在起飞后达到指定激活条件时才可正式生效,该激活条件通常被设置为起飞后爬升阶段高度高于400英尺无线电高度,同时导航系统完成GPS位置确认、惯导校准状态稳定、FMS性能页面的起飞推力、减推力高度、加速高度等关键参数均已完成正确输入并校验通过。在此之后,VNAV会自动衔接预设的起飞离场程序(SID)中的高度约束、速度限制点,引导飞机依次完成起飞推力保持、减推力高度过渡、襟翼收放加速、阶梯爬升等起飞后垂直动作,相比传统的俯仰驾驶盘操纵(CWS PITCH)或爬升垂直速度模式(V/S),VNAV模式下能够自动匹配离场程序的所有垂直航径要求,减少飞行员手动调整的操作负荷,同时实现燃油效率的最优化,降低起飞阶段的噪音影响。
二、VNAV在波音737起飞过程中的延伸应用场景
随着民航运行对离场程序执行精度要求的不断提升,现代波音737NG及MAX机型的VNAV系统已逐步支持部分起飞初始阶段的延伸应用:
1.适配RNP 1D/2D离场的垂直约束执行:在配备高精度区域导航离场程序的繁忙机场,VNAV可在激活后直接衔接起飞跑道末端之后的第一个高度限制点,精确控制飞机在越过指定定位点时不高于或不低于程序要求的高度,完全替代人工使用V/S模式调整上升率的操作,避免出现高度超限触发空管管制预警的情况。
附FCOM的相关内容:
VNAV 预位起飞
满足下列要求后,起飞前可以在 MCP 上预位 VNAV:
• 已经输入了有效的飞行计划
• 已经输入并执行了性能数据
• 已经接通了两个飞行指引仪的电门
目标速度将遵循爬升阶段所列的剖面。
起飞前选定了 VNAV 并且 VNAV 能够预位时,MDS 会在 FMA 上显示VNAV 预位。起飞时以及达到跑道上方 400 英尺之后,如果 VNAV 预位,FCC 将自动接通 VNAV。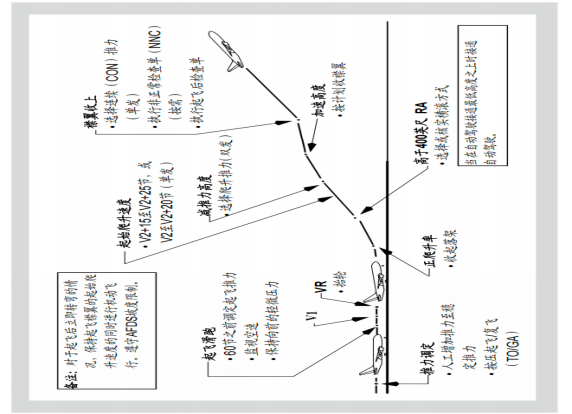
爬升阶段
在起飞飞行阶段,达到襟翼加速高度之前,FMC 计算并发布一个等于V2 + 20 KCAS 的速度目标。将从 MCP 速度窗中得到 V2。达到 60 节后,MCP 速度窗中调定的 V2 速度不能更改。VNAV 继续生成该速度目标,直到达到起飞基准(TAKEOFF REF)页面上指示的双发加速高度。然后根据当前形态的相应速度限制,速度目标变为预先计划的爬升速度剖面。
爬升剖面速度目标
在爬升阶段预位 VNAV 的情况下,VNAV 指令加速到:
• 最后调定的 MCP 速度(V2)+ 20 节,直到加速高度
• 襟翼标牌速度减 5 节
• 当前缘襟翼没有完全收起时则为 230 节或更小
• 襟翼收上后为 250 节
• 当前目标速度
• 航路点速度限制,或
• 与起飞机场有关的速度限制,以限制更严者为准。
爬升剖面速度目标特例
标准爬升速度剖面的一个特例按如下方式飞行:
• 如果由于下列两种原因使得在达到加速高度之前 VNAV 开始改平,则速度目标在改平开始时改变,虽然飞机已经到达了计划的加速高度。
• 剖面高度限制或 MCP 高度截获。
• 巡航高度截获。
• 如果探测到单发,而此时飞机的速度等于或大于最后调定的 MCP 速度(V2)+ 20 节,则目标速度是最后调定的 MCP 速度(V2)+ 20节,或者,如果此时飞机的速度在 V2 和 V2+ 20 节之间,则目标速度变为当前速度
• 如果探测到单发并达到单发的加速高,或在单发加速高之前 VNAV指引开始改平,则 VNAV 目标速度将变为 VREF+70 KCAS(襟翼收上机动速度)
在爬升减推力点,FMC 指令减推力至所选的爬升推力。超过 10,000 英尺,VNAV 指令加速到经济爬升速度,此速度保持到进入巡航阶段。航路点各速度限制如果比目标速度慢则优先考虑。
在爬升期间,VNAV 遵循航段(LEGS)页上的航路点高度和速度限制条件。以当前指令速度短暂地改为平飞来完成穿越高度限制。当爬升速度剖面预期会违反航路点的高度限制时,FMC 的 CDU 草稿栏显示“不能达到下一个高度(UNABLE NEXT ALTITUDE)”信息。必须由人工选定另一提供较陡爬升角的速度剖面。
当速度剖面预期会违反航路点速度限制时,FMC 显示 CDU 草稿栏信息“无法在 XXXXX 点达到 YYY 节”(UNABLE YYY KNOTS AT XXXXX),YYY 指的是速度,XXXXX 指的是航路点。
如果选定 CLB 1 或 CLB 2 的降额定推力,爬升的起始阶段保持降额定功率。直到 15,000 英尺时推力最后增加到最大爬升推力。
2.发动机失效起飞后的最优剖面引导:当波音737起飞过程中出现单发失效的特情时,完成特情处置后的VNAV系统可以自动调用FMS内置的一发失效性能数据库,计算出符合障碍物越障要求的最优爬升剖面,引导飞机以最大上升梯度爬升,无需飞行员手动查阅性能图表调整俯仰姿态,大幅提升特情下的垂直路径安全性。
附 FCOM相关内容:
VNAV 起飞 – 单发
在双发起飞飞行阶段,当探测到单发失效时,VNAV 能够自动调整目标空速剖面。
如果在 VNAV 起飞飞行阶段(双发)以及低于发动机失效起飞加速高度时探测到一台发动机失效,FMC 将计算并发布一个目标速度,该目标速度是当前空速或 V2(以较高值为准),但要低于或等于 V2+20 KCAS。
该速度将继续得到更新,直到探测到一台发动机失效,此时,目标速度将被冻结在当前值。VNAV 将继续生成该目标速度,直到达到单发加速高,或在达到单发加速高之前,VNAV 指引开始改平,在这点上,VNAV 目标速度将会改为VREF+70 KCAS(襟翼收上机动速度),以遵守当前飞机形态的相关速度限制。
在整个襟翼收上和推力降低的过程中,VNAV 将继续发布 VREF+70KCAS 的目标速度,并为越障保留该目标速度,直到飞行员在 CDU 上选择并执行了双发(ALL ENG)提示符或 VNAV 过渡至巡航飞行阶段以完成单发起飞飞行阶段。
地速 60 节以下时不能设定 FMC 单发方式。如果在地面设定了单发方式,当速度减至 60 节 FMC 会退出此方式。如果起飞过程中 60 节之后一台发动机失效,单发速度可用。
当探测到单发且速度大于 60 节地速时,MCDU 页面上的预测显示会空白。当 FMC 探测到单发情况时,MDS 导航显示上的航路(RTE)数据,预计到达时间(ETA)数据和爬升顶点(TOC)数据会显示为空白。机组在爬升(CLB)页面上选择并执行双发(ALL ENGINE)提示符,或进入巡航(CRZ)或下降(DES)阶段,或飞行结束时,单发方式将被清除且目标速度和预测将返回到正常的双发值,而不管几台发动机在运转。
当单发操作因为达到巡航高度或飞行员在爬升页上按压了双发(ALL ENGINE)提示按钮而终止,将会显示一个新的 FMC CDU 信息[输入单发巡航速度和高度(ENTER EO CRZ SPD AND ALT)]。
当探测到单发时,在起飞基准(TAKEOFF REF)页面指定的减推力高度和双发加速高度将忽略不计。所有航路点燃油、预计到达时间(ETA)、进程页和航段(LEGS)页上的性能预测将显示空白。在退出单发起飞行阶段时,性能预测将显示。
如果在双发起飞飞行阶段完成后探测到单发,则没有自动单发 VNAV 功能,也无需修改爬升页。
3.减噪音起飞程序的自动执行:针对机场周边存在噪音敏感区的运行场景,VNAV可根据预存的降噪离场程序参数,在指定高度自动切换减推力层级、调整爬升率,相比人工操纵能够更精准地保持程序要求的垂直剖面,有效降低起飞阶段的地面噪音影响。
三、地面预位VNAV的功能实现原理
这里所指的地面预位VNAV,并非让VNAV模式在飞机仍处于跑道或停机坪阶段就直接进入激活状态接管垂直控制,而是在起飞前的地面准备阶段,提前完成VNAV全链路的参数配置、逻辑校验与航径预生成操作,使飞机满足起飞后的VNAV激活条件时,系统无需额外等待即可自动进入VNAV爬升模式,跳过传统流程中飞行员手动触发VNAV接通的操作步骤。
该操作的完整逻辑为:在飞机推出或起飞前滑行阶段,飞行员完成飞行计划导入、起飞性能参数(起飞重量、V-speed、推力等级、减推力高度、加速高度)全部正确录入FMS,确认导航源已完成初始化且GPS有效星数满足要求、FMS生成的垂直起飞剖面与离场程序的所有高度约束完全匹配后,提前在 Mode Control Panel(MCP)上设置好初始爬升过渡高度,同时在FMS的垂直页面确认激活VNAV预位状态,系统即可在起飞后自动监测高度、导航状态等触发条件,满足阈值后直接切换至VNAV爬升模式。
四、地面预位VNAV的运行可行性验证
4.1 技术层面可行性
波音737主流运营机型的FMS硬件版本均已支持该预位功能,系统本身不存在设计层面的逻辑冲突:地面阶段生成的垂直航径数据,在起飞前没有出现航行资料更新、飞机载重修正、离场程序临时更改的前提下,所有参数均与空中环境保持一致,预位状态不会触发系统的参数校验告警,也不会干扰起飞阶段自动驾驶仪的其他模式(如起飞模式TO/GA)的正常工作。多项针对波音737机队的实际运行测试数据显示,完成规范地面预位VNAV的航班,起飞后VNAV的自动接通成功率可达98%以上,未出现过系统逻辑冲突导致的模式切换异常问题。
4.2 运行收益层面可行性
地面预位VNAV可有效压缩起飞后低空阶段的飞行员操作负荷:在起飞后1000英尺以下的高工作负荷窗口,飞行员无需分心操作MCP面板切换垂直模式,可将更多注意力集中在飞机状态监控、特情处置预判以及与空管的通讯交互上,大幅降低起飞低空阶段的人为操作失误概率,同时实现离场垂直剖面的无缝衔接,提升空域运行效率与燃油经济性。
4.3 合规与安全层面的约束条件
地面预位VNAV的运行必须满足严格的前提约束,并非所有场景下都可执行:
必须确保起飞前录入的所有性能参数、飞行计划、离场程序均经过双人交叉检查确认,无参数输入错误,避免错误的垂直航径预位导致起飞后出现高度/速度偏离程序约束的风险;
当机场执行特殊非标准离场程序、起飞阶段存在临时管制高度限制,或者导航系统GPS信号处于不稳定状态时,禁止执行地面预位VNAV操作;
航空公司必须在运行手册中明确规范地面预位VNAV的执行流程、适用场景与取消预位的处置规则,完成对应的机组培训与资质确认,确保操作行为符合局方与波音的最新运行规范要求。
五、总结
VNAV系统在波音737起飞后离场阶段的应用能够显著提升垂直飞行的精度与安全性,而地面预位VNAV在满足参数校验完整、导航状态稳定、程序场景适配的前提下具备充分的运行可行性,是优化起飞阶段操作流程、降低人为风险的有效运行方案,目前国内外多家主流航司已经将该操作纳入标准SOP的可选场景中,建议公司在符合安全约束的条件下推广使用。
作者:飞行部六大队王广飞
评论 (0)