

关键词:安定面配平、马达、配平速率、不安全事件
一、系统原理概述
波音737NG飞机水平安定面是飞机尾部的水平翼面,由左右2 段组成,是辅助升降舵控制飞机俯仰姿态的重要部件。水平安定面的作动方式有两种:电动马达作动(包括主电配平、自动驾驶配平、速度配平、马赫配平)和人工作动(摇动配平手轮)。这些配平方式在工作逻辑、作动速率及运动范围上有所差异,但其本质都是为了改变飞机的俯仰特性,从而保持飞机的纵向稳定性。
1、主电配平:主电配平电门—配平马达—丝杠—水平安定面。通过作动驾驶盘上的安定面配平电门控制配平马达驱动安定面。主电配平时,自动驾驶被超控脱开。襟翼收上电门S245通过安定面配平内锁继电器R850控制配平速度,当襟翼收上,低速配平衔接,安定面以0.2个单位/每秒运动;当襟翼放下,高速配平衔接,安定面以0.4个单位/每秒运动。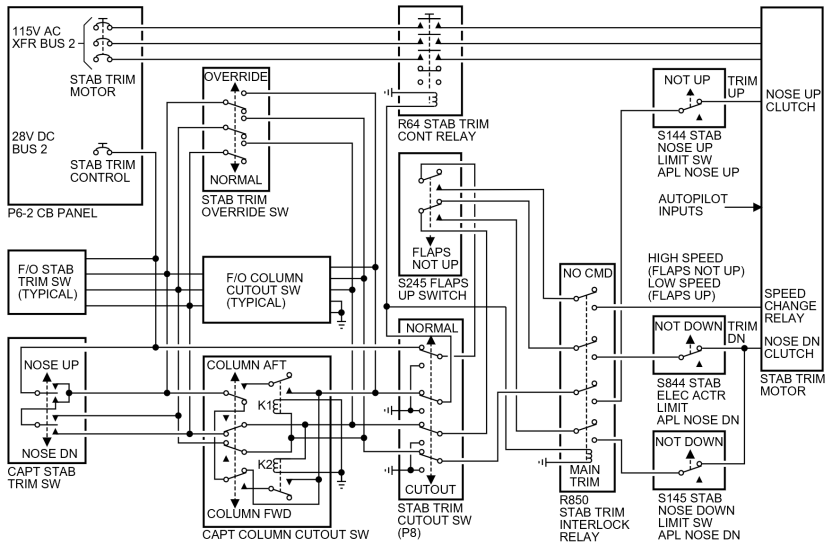
2、自动驾驶安定面配平:FCC—配平马达—丝杠—水平安定面。在自动驾驶接通情况下,FCC 的自动驾驶功能模块控制升降舵改变俯仰姿态,并获取升降舵的位置信号进行计算,发出水平安定面配合升降舵保持一个合适姿态的配平指令给配平马达驱动安定面。在自动驾驶操作期间,襟翼收上时低速配平,安定面以0.09个单位/每秒运动;襟翼放下时高速配平,安定面以0.27个单位/每秒运动。
自动驾驶安定面配平失效警告:FCC如果探测到安定面配平失效时会发送一个信号,点亮P1-3板STAB OUT OF TRIM警告灯。
注:①该灯是一个双通道灯,分左右两部分。使用自动驾驶A通道时,安定面失去配平会点亮该灯的左半部分,使用B通道时,安定面失去配平会点亮该灯的右半部分。该灯仅代表自动驾驶衔接状态下的安定面配平情况,所以一旦自动驾驶断开,该灯就会熄灭。②安定面跟随升降舵作动,也就是说需要俯仰改变时FCC 先给出升降舵的作动指令,安定面跟随作动,因此实际当需要较大的安定面配平量时,STAB OUT OF TRIM灯短时点亮后熄灭,这是正常现象。
3、速度配平:FCC—配平马达—丝杠—水平安定面。速度配平也是FCC 的一个功能模块。一般情况下,俯仰姿态大,空速就小,俯仰姿态小,空速就大。速度配平一般适用于起飞、复飞阶段,FCC 监控安定面位置、油门杆位置、空速和垂直速度的输入信号启动速度配平,使安定面自动向减小俯仰姿态的方向移动,从而增加飞机空速,让飞机处于一个合理的稳定状态。一旦飞机达到配平速度,速度配平系统作动安定面的指令就解除了,可以说速度配平是FCC 对飞机状态的监控与自我保护。当速度配平出现故障时会点亮P5 板SPEED TRIM FAIL 灯。
4、人工配平:配平手轮—钢索传动机构—丝杠—水平安定面。通过人工转动配平手轮移动前后钢索鼓轮,后钢索鼓轮移动齿轮箱和丝杠。当丝杠移动时,水平安定面移动。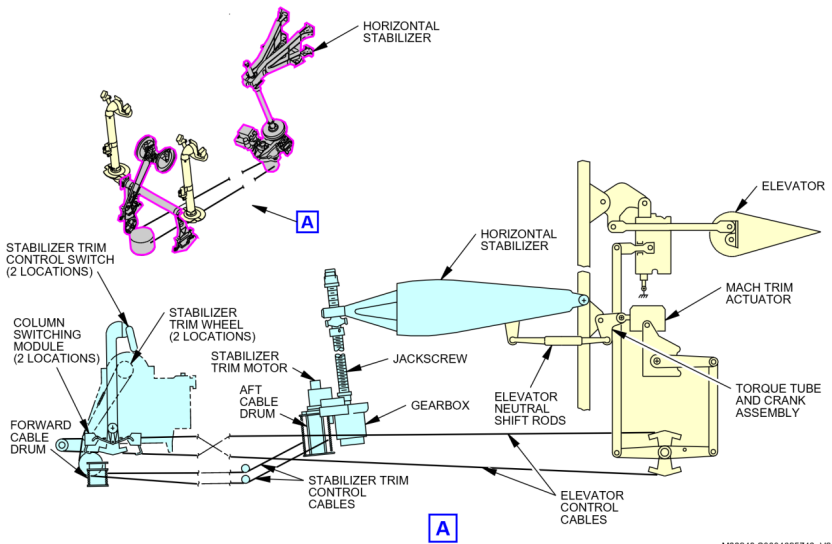
二、安定面配平马达(STM)改装历史及失效模式
2.1 STM原理概述
安定面配平马达(以下简称STM)是一种旋转机电变速双向电机。它为水平安定面的运动提供动力。STM由两个独立的输入控制,1)主电配平和2)自动驾驶配平。主电配平功能由驾驶杆的远程电门手动控制,自动驾驶功能由数字飞行控制系统DFCS控制。在人工模式配平安定面时,STM将被反向驱动。
STM是一种基于数字信号处理器(DSP)的控制系统,包含无刷直流电机。无刷直流电机驱动两级齿轮,并向STM输出轴提供扭矩和速度。
三个霍尔传感器感测电机位置。霍尔传感器反馈信号被解码以提供转换、位置和方向指示。STM内包含将三相115 V AC 400 Hz转换为无刷直流电机运行所需的270V DC电压所需的电子设备。STM内部功能框图如图3所示。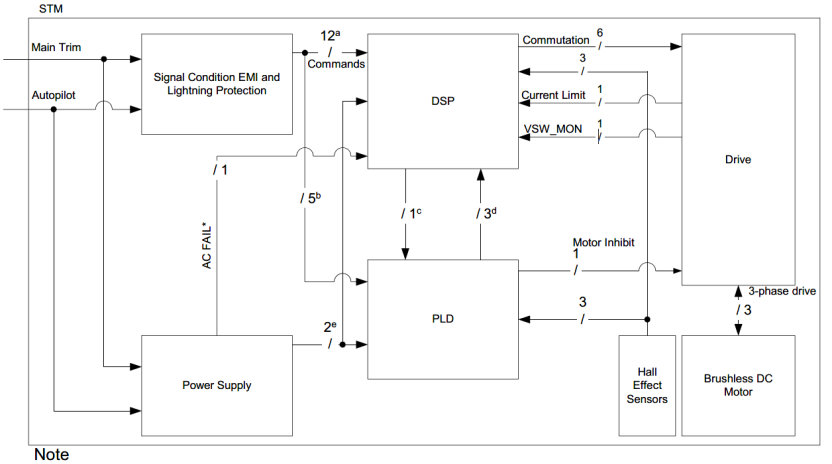
可编程逻辑组件(PLD)中集成了一个单独的硬件监视器。该硬件监视器独立监控霍尔传感器、输入指令和电机激活信号,以确定电机在收到指令时是否正在旋转以及是否在正确的方向上旋转。如果电机在没有有效指令的情况下旋转,或旋转方向错误,PLD将抑制电机驱动。
控制电路板PWA提供必要的逻辑来控制STM的功能操作。数字信号处理器(DSP)电路和可编程逻辑组件(PLD)包含在该PWA内,(控制PWA为6355-0230-02至6355-0230-11构型;控制PWA 6355-0230-12及之后构型为现场可编程逻辑阵列FPQA)。主电配平和自动驾驶计划、配平方向和选择信号的接口电路是构成控制PWA的一些电子设备。
滤波PWA减少传导和辐射的RF AF和RF信号,防止信号进入或离开STM。涓流充电电路由六个全波构型二极管和270 V DC及270 VRTN线路中的两个低通RC T型滤波器组成,在自动驾驶给STM供电时处于激活状态。
涓流充电电路在继电器K1从主电配平切换到自动驾驶配平时,对控制PWA负载电容器进行充电,以减少电弧,延长继电器触点的寿命。电弧的减少进一步降低了辐射排放(电弧放电的副产品)。涓流充电电路提供的相对高阻抗路径有助于减少到270 V DC总线的冲击电流,同时仍能防止电源输出和回路上的噪声。
A.主电配平模式
在主电配平模式下,主电配平通过机长或副驾侧驾驶杆的配平电门向STM提供三相交流电源。该三相交流电源馈送至全波整流器,以产生270 V电压供电机运行。
主电配平指令(向上或向下)提供给主电配平EMI滤波电路,然后提供给数字信号处理器(DSP)。DSP结合MTR EN信号与来自电机本身的三个霍尔传感器信号,并向电机驱动电路发出向上或向下逻辑信号。
电机驱动电路使用三个具有适当极性和相移(相位差120°)的脉宽调制驱动电压,驱动电机按指令方向运动。
B.自动驾驶模式
在自动驾驶(A/P)模式期间,自动驾驶激活(A/P EN)信号使电源选择电路从自动驾驶电源向STM提供3相交流电源。该电源被馈送以产生270 V电压供电机运行。自动驾驶(A/P)配平指令提供给自动驾驶EMI滤波电路,并提供给DSP。当接收到特定输入信号的组合时,DSP切换到A/P配平状态。换向控制电路结合这些信号与来自电机本身的三个霍尔传感器信号,并向功率驱动PWA上的电机驱动电路发出向上或向下逻辑信号。电机驱动电路使用三个具有适当极性和相移(相位差120°)的脉宽调制驱动电压,驱动电机按指令方向运动。
C.监控电路在工作过程中,通过感测电阻器的电机电流产生一个小电压,该电压馈送至扭矩监视器/限制电路。该电路的功能是防止电机出现过扭矩状况。
PLD独立监控霍尔传感器、输入指令和DSP生成的电机激活信号,以确定电机是否旋转且方向正确。
2.2 STM改装历史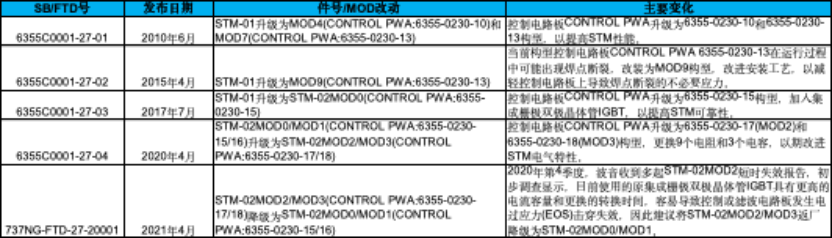
2021年10月,波音改版737NG-FTD-27-20001,波音公司和EATON公司正在对STM马达控制电路板进行修改,将在IGBT的栅极引线上增加一个铁氧体磁环和Kapton管。该改装将减少STM的高频噪声,同时马达升级为MOD4(控制电路板6355-0230-19)/5(控制电路板6355-0230-20)构型,此改装仅是影响厂家ATP测试通过率,仅执行该改装并不会提高STM的可靠性。
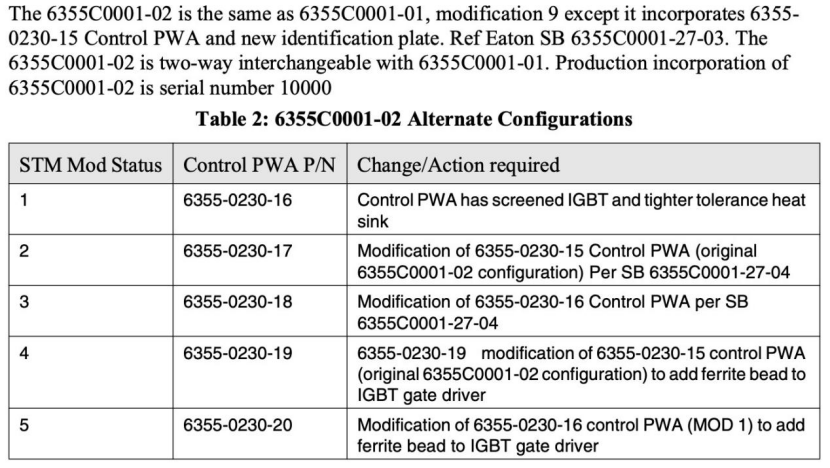
2024年4月EATON发布了SB 6355C0001-27-05将STM-02 MOD 0/1/4/5升级为STM-03。-03马达从硬件和软件方面对-02马达的主要失效模式(EOS失效)进行了改进,有望能提高马达的使用可靠性。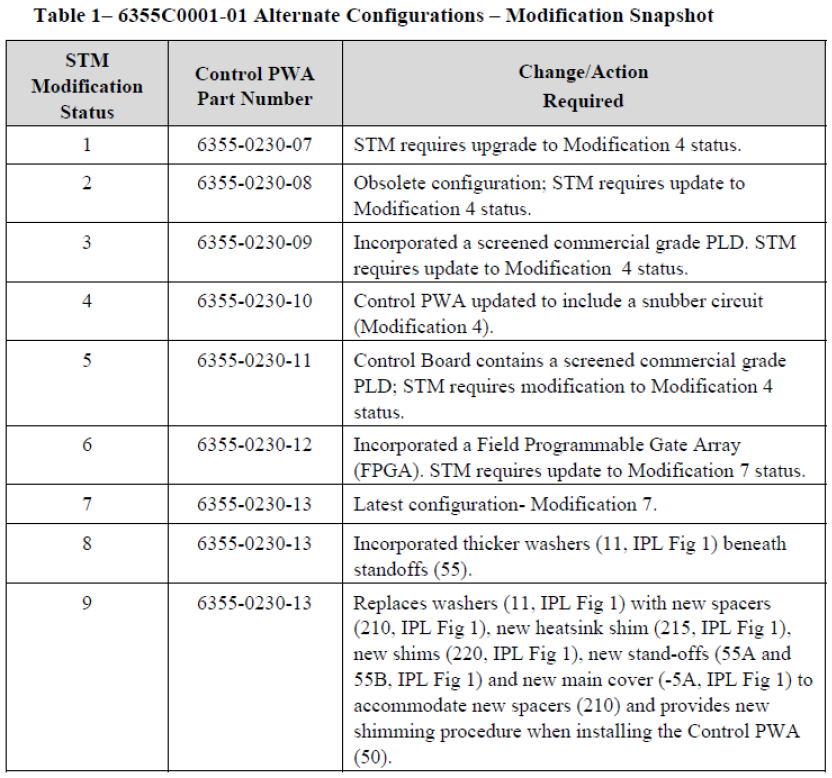
2.3 STM失效模式
STM内部三个核心部件:控制电路板CONTROL PWA、滤波电路板FILTER PWA、无刷直流电机,绝大部分失效为控制电路板电测试失效,包括其内的PLD失效,少数为滤波电路板电测试失效、晶体管引线损坏,个别升级后的STM-02MOD2故障送修发现马达短路/过热(电过应力EOS失效),更换三件套:控制电路板CONTROL PWA、滤波电路板FILTER PWA、无刷直流电机。
STM失效会导致主电配平失效和/或自动驾驶配平失效(FCC会点亮STAB OUT OF TRIM灯)。
三、维修方案项目
针对安定面配平系统,维修方案主要有下表所列维修项目(不包含结构类维修项目),主要为MSG-3分析安全类别为8(隐藏安全)、9(隐藏非安全)类的工作项目。安定面配平马达采取CM(状态监控)维修方式,即只需在出现故障时进行维修,以使其恢复可用状态。
表1 当前维修方案中与安定面配平系统有关的工作项目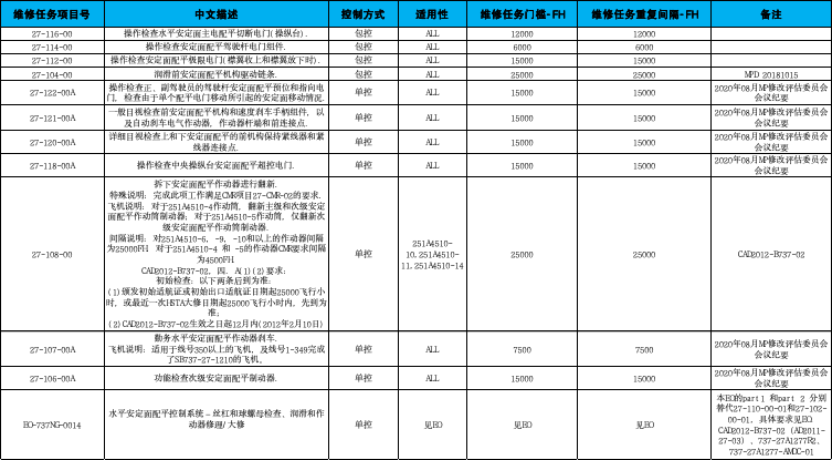
四、系统和部件可靠性情况
4.1 系统可靠性情况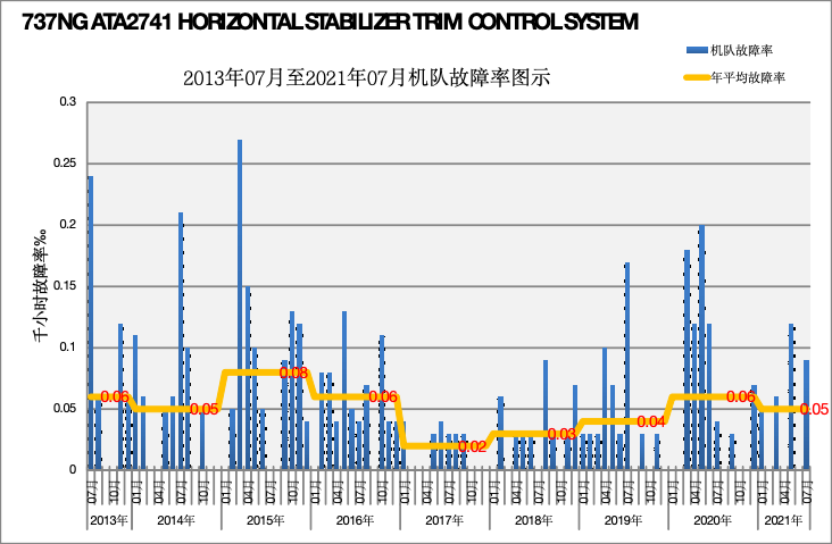
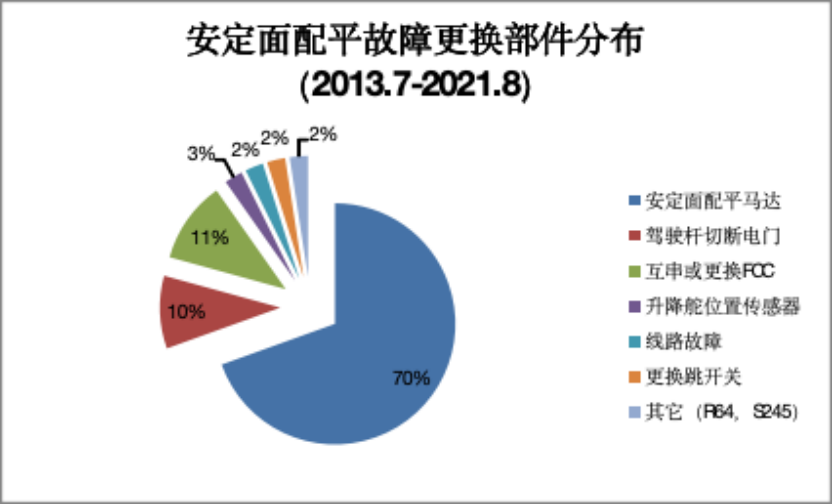
统计2013年7月至2021年8月安定面配平故障的更换部件分布如上图所示,绝大部分为安定面配平马达失效导致,也有少部分故障与驾驶杆切断电门、FCC、升降舵位置传感器等其它部件或线路故障有关。
4.2 STM寿命分布分析
4.2.1 STM-01马达(6355C0001-01)
取2013年7月-2021年8月STM-01马达非计划更换数据为样本,进行寿命分布模型拟合,得出寿命分布曲线。统计区间内STM-01马达非计划更换52个,其中新件(未修理件)44个,修理件8个。
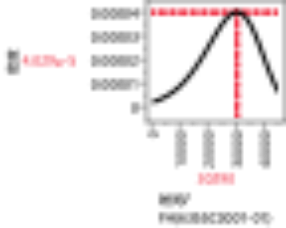
STM-01马达(新件+修理件)寿命分布符合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在30290FH时密度最大,即在此时间部件失效较密集。累积失效概率60%对应的部件装机时间为30464FH,即60%的STM-01马达可能在30464FH前故障。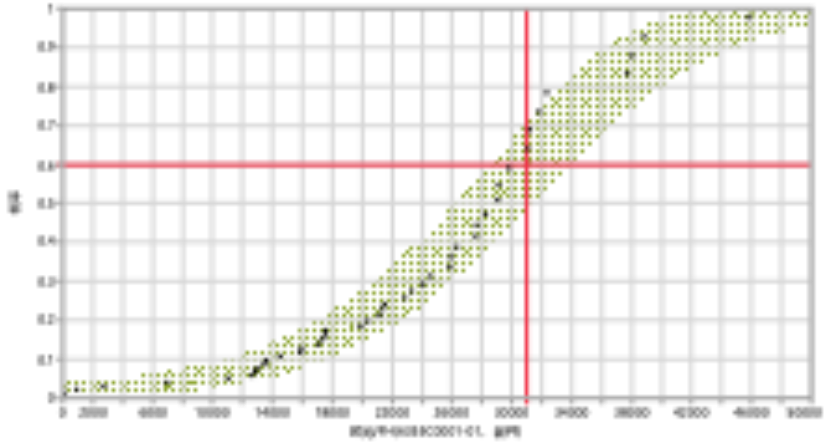
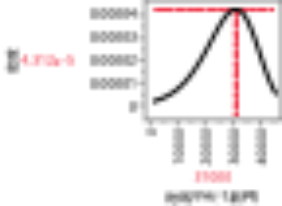
STM-01马达(新件)寿命分布符合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在31000FH时密度最大,即新件马达在此时间失效较密集。累积失效概率60%对应的部件装机时间为31096FH,即60%的STM-01新件马达可能在31096FH前故障,但数据显示也有新件马达使用至约46000FH而未出现功能故障。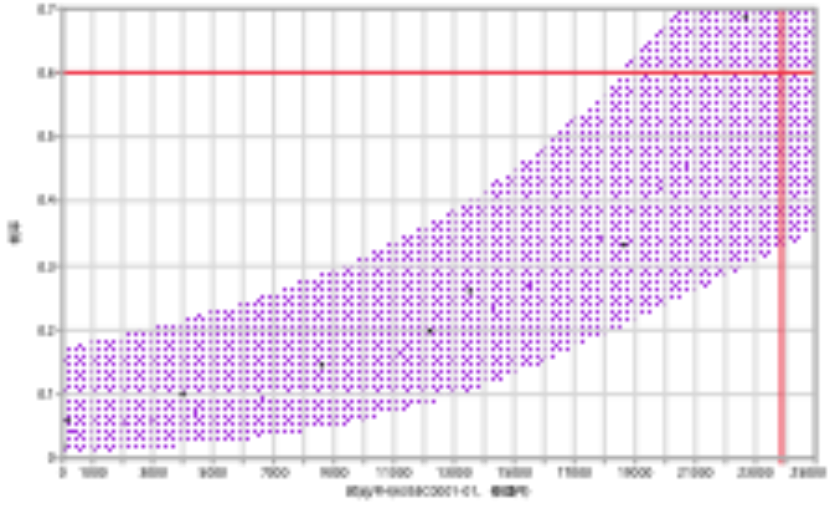
STM-01马达(修理件)统计区间内非计划更换8个,样本数据较少,寿命分布拟合最小极值分布模型,样本数据表明,随着修理件马达装机时间增加,失效概率密度增加。累积失效概率60%对应的部件装机时间为23883FH,即60%的STM-01修理件马达可能在23883FH前故障,当前数据显示STM-01马达修理件使用可靠性比新件差。
4.2.2 STM-02马达(6355C0001-02)
取2013年7月-2021年8月STM-02马达非计划更换数据为样本,进行寿命分布模型拟合,得出寿命分布曲线。统计区间内STM-02马达非计划更换6个,其中新件(未修理件)1个,修理件5个,样本数据很少。
在这6个STM-02马达中,2个为-02MOD0构型,均为STM-01马达升级而来,2个为-02MOD1构型,均为STM-01马达升级为-02MOD2构型后又主动降级为-02MOD1构型,另外2个为-02MOD2构型,其中1个为-02MOD2新件,1个为STM-01马达升级为-02MOD2构型。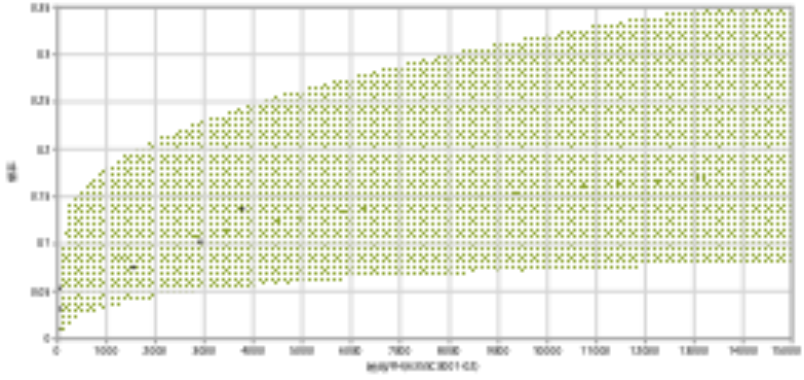
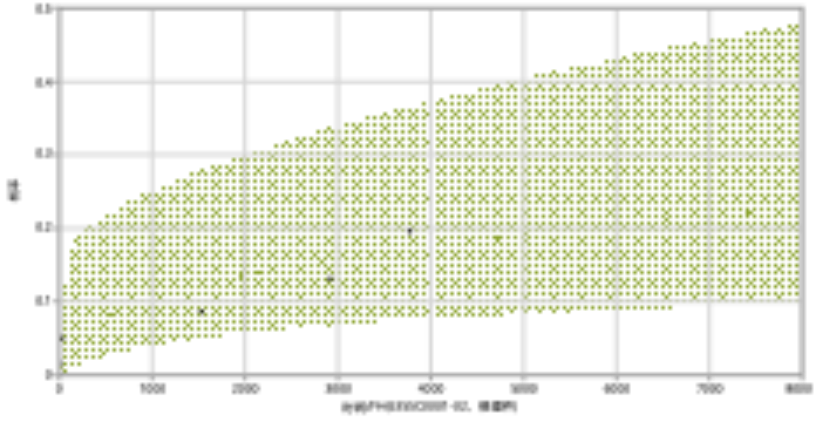
STM-02马达(新件+修理件)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,6个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为-02MOD2马达和由-02MOD2降级而来的-02MOD1马达短时故障导致。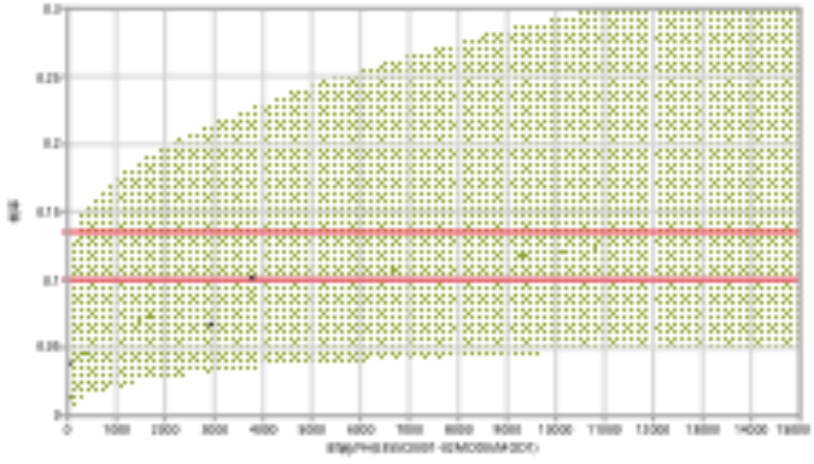
STM-02马达(MOD0/MOD1)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,4个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为由-02MOD2降级而来的-02MOD1短时故障导致。但样本数据表明,随着-02MOD0/MOD1马达装机时间增加,失效概率密度显著降低,累积失效概率10%对应的部件装机时间为5080FH,但累积失效概率13.5%对应的部件装机时间已到15000FH,当前数据显示-02MOD0/MOD1马达使用可靠性未来可期。
另外,通过梳理大量安定面配平马达修理报告,发现2020年8-9月期间OEM修理厂家通过拆借STM内-15构型控制电路板(-02MOD0马达构型)入库当备件,分析这段时间航空公司STM-02马达改装需求较大,-02MOD0/1构型马达的控制电路板库存不足,临时拆借,存在改装质量不高的可能。
图注:
置信区间:置信区间是指由样本统计量所构造的总体参数的估计区间。在统计学中,一个概率样本的置信区间(Confidence interval)是对这个样本的某个总体参数的区间估计。置信区间展现的是这个参数的真实值有一定概率落在测量结果的周围的程度,其给出的是被测量参数的测量值的可信程度,即前面所要求的“一个概率”。
上边带:95%置信区间的上限。
下边带:95%置信区间的下限。
本文数据均取95%置信区间内中间均值。
4.3 STM非计划更换分析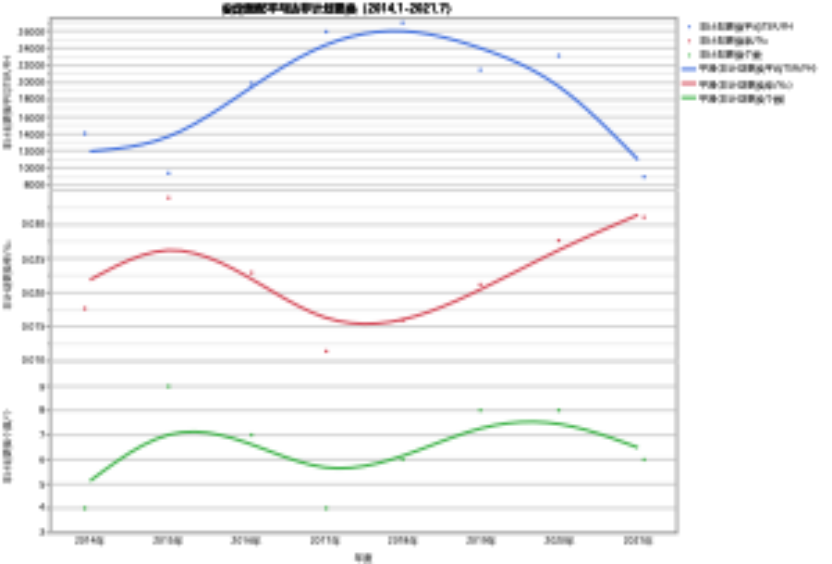
安定面配平马达2017-2021年均非计划更换率有逐年上升趋势,分析与随着部件使用年限增加失效概率增加有关,另外近期个别-02MOD2马达和由-02MOD2降级而来的-02MOD1马达短时故障导致今年非计划更换率上升。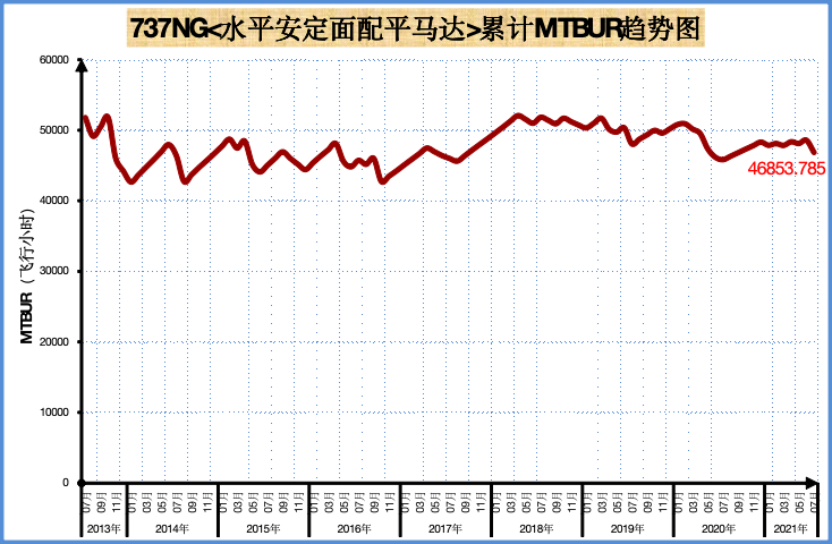
安定面配平马达当前MTBUR为46853FH,总体趋势较平稳,马达整体可靠性较高。
五、总结与建议
1、安定面配平故障绝大部分为安定面配平马达STM失效导致,也有少部分故障与驾驶杆切断电门、FCC、升降舵位置传感器等其它部件或线路故障有关。
2、STM绝大部分失效为控制电路板电测试失效,包括其内的PLD失效,少数为滤波电路板电测试失效、晶体管引线损坏,个别升级后的STM-02MOD2故障送修发现马达短路/过热(电过应力EOS失效)。
3、STM-01马达(新件)寿命分布符合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在31000FH时密度最大,即新件马达在此时间失效较密集。STM-01马达(修理件)统计区间内非计划更换8个,样本数据较少,寿命分布拟合最小极值分布模型,样本数据表明,随着修理件马达装机时间增加,失效概率密度增加。
4、STM-02马达(新件+修理件)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,6个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为-02MOD2马达和由-02MOD2降级而来的-02MOD1马达短时故障导致。
5、STM-02马达(MOD0/MOD1)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,4个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为由-02MOD2降级而来的-02MOD1短时故障导致。但样本数据表明,随着-02MOD0/MOD1马达装机时间增加,失效概率密度显著降低,累积失效概率10%对应的部件装机时间为5080FH,但累积失效概率13.5%对应的部件装机时间已到15000FH,当前数据显示-02MOD0/MOD1马达使用可靠性未来可期,继续收集监控STM-02马达使用可靠性数据。
6、2020年8-9月期间航空公司STM-02马达改装需求较大,-02MOD0/1构型马达的控制电路板库存不足,临时拆借,存在改装质量不高的可能。
建议:
1、开发STM配平速率趋势监控,收集分析数据,尝试捕捉STM的性能衰退迹象,提前采取预防性措施。
注:2025年在公司联动管控机制下,共分析约300万个译码配平速率数据,下发20余份排故通知单进行预防/预测性维修,安定面配平马达故障不安全事件次数降低100%、延误次数降低81.82%,显著提高运行安全裕度;经济成本方面,安定面配平马达非计划更换次数(包含5次主动预防性更换)降低20%,节省一定的人力和航材成本,同时大大降低AOG排故的延误成本。
2、波音737NG-FTD-27-20001认为STM失效是MINOR hazard(较小风险),安定面配平涉及飞控重要系统,已建议波音重新评估STM的安全级别,与部件厂家一起提高STM的固有可靠性。
3、建立健全STM拆下-送修-修理-返回-装机的全流程评估管控机制,并建议针对STM内部三大件(C PWA控制电路板、F PWA滤波电路板、Motor马达电机)也建立履历监控,督促厂家提高修理质量。
4、送修NFF管控:针对STM-01新件马达TSN大于31000FH的,STM-01修理件马达TSR大于23000FH的,不接受NFF返回;针对STM-02马达,TSR小于4000FH或大于15000FH的,不接受NFF返回。
作者:工程技术公司技术支援部潘会锐
评论 (0)