
搜索到
274
篇与
的结果
-
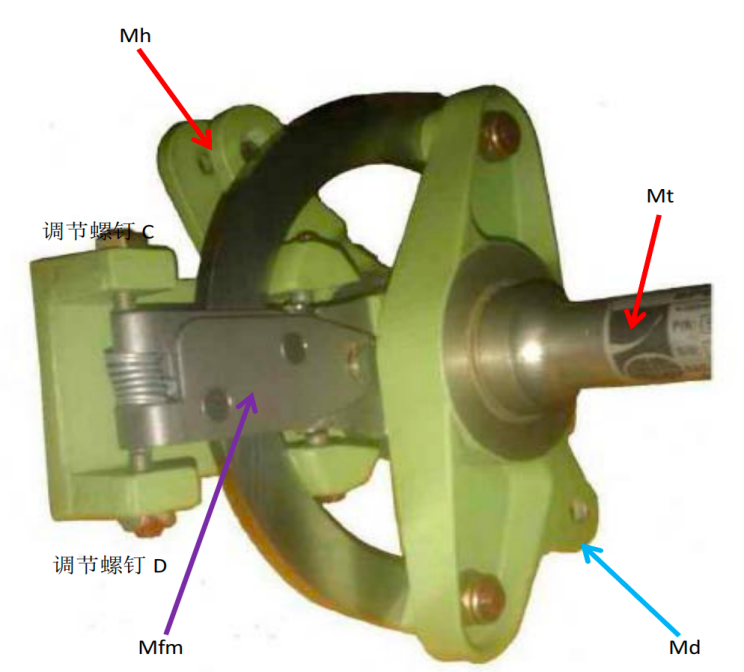
 波音 737NG 飞机速度刹车手柄自动伸出 慢或伸出不完全故障分析 摘要:通过分析自动速度刹车系统有关部件的受力情况,从力矩的传递角度来分析速度刹车手柄自动伸出慢或伸出不完全的原因,以便快速准确地排除故障。关键词:速度刹车手柄; 自动伸出;故障一、引言波音 737NG 飞机着陆或中断起飞时,经常出现速度刹车手柄自动伸出慢或伸出不完全的故障现象,且往往伴随着 PSEU 灯亮,并 PSEU 有 31-52108 和 31-52109 故障代码。自动速度刹车系统相关机械和电气部件众多,随着飞机服役时间的增长,如果某个机械部件出现了磨损,再加上个别电气部件的返修质量不高,很容易导致排故工作出现反复和波折。本文通过分析自动速度刹车系统有关部件的受力情况,从力矩的传递角度来分析速度刹车手柄自动伸出慢或伸出不完全的原因,以便快速准确地排除故障。二、自动速度刹车系统的工作原理1 、系统原理速度刹车系统可以由飞行机组人工控制或自动速度刹车组件自动控制。人工操纵手柄的操纵力或自动速度刹车作动筒的驱动力传递至手柄刹车,手柄刹车驱动前扇形盘,通过钢索作动扰流板混合器和比率变换器,混合器和比率变换器作动地面扰流板控制活门,地面时右主起落架扭力臂上的推拉钢索打开地面扰流板内锁活门,液压动力通过地面扰流板控制活门和地面扰流板内锁活门驱动地面扰流板作动筒,使地面扰流板升起。扰流板比率变换器同样作动飞行扰流板作动筒,从而使飞行扰流板升起。2 、自动速度刹车控制逻辑自动速度刹车组件和继电器控制自动速度刹车作动筒,进而驱动速度刹车手柄自动伸出和回收。着陆或中断起飞时, R/A<10FT,速度刹车手柄 ARMED 或任一油门杆在反推位,且两个油门杆都小于 44,轮速减小到小于 60 节之前,RAISE信号为真。轮速信号减小到小于 60 节,RAISE 信号为假。 RAISE 信号为真时,自动速度刹车作动筒驱动速度刹车手柄伸出,从而使扰流板升起。如果作动筒马达慢或回路有卡滞,手柄移动至全伸出之前,轮速信号已减小到小于 60 节,此时作动筒失去 RAISE 信号,停止驱动。三、手柄刹车的力矩分析手柄刹车(LEVER BRAKE)为速度刹车系统机械控制部分的关键部件, 手柄刹车接收速度刹车手柄(通过上、下控制连杆)和自动速度刹车作动筒的力矩输入信号,从而驱动前扇形盘,前扇形盘作动手柄钢索、预位电门、手柄位置电门、手柄位置传感器等部件。手柄刹车的刹车靴和扇形片组件靠弹簧力锁紧,锁紧力越大,刹车靴和扇形片之间的最大静摩擦力越大。该部件的功能类似于离合器, 自动速度刹车作动筒伸出时,刹车靴和扇形片组件的静摩擦力驱动速度刹车手柄;当人工操纵手柄时,人工操纵力通过控制连杆传递至手柄刹车的输入端,通过调节螺钉 C 或D 压缩刹车靴的弹簧,使刹车靴和扇形片组件解锁而相互滑动(“打滑”),从而超控自动速度刹车作动筒端的输入。图 1 为手柄刹车的力矩分析示意图。 自动速度刹车系统工作时, 自动速度刹车作动筒伸出,其驱动力矩为 Md。手柄刹车的最大静摩擦力矩为 Mfm,其主要影响因素有主间隙调节情况(图 2)、弹簧锁紧力、刹车靴销钉和扇形片的磨损或油脂污染等。需克服的阻力力矩为 Mr,污染、结冰、轴承磨损等因素会使系统阻力增加,Mr 主要分为两部分: 一部分为手柄刹车上游通过控制连杆传递的阻力力矩 Mh,其主要影响因素有手柄刹车上游的速度刹车手柄、控制连杆以及相关轴承的摩擦阻力等;另一部分为手柄刹车下游通过驱动轴传递的阻力扭矩 Mt,其主要影响因素有手柄刹车下游的钢索及滑轮阻力、扰流板混合器和比率变换器的机械阻力、地面扰流板控制活门连杆的阻力等。其中上游阻力力矩 Mh 能通过调节螺钉 C 和 D 压缩刹车靴的弹簧,降低刹车靴的锁紧力,使刹车靴和扇形片之间的最大静摩擦力减小,相应的Mfm 也减小。当 Md 和 Mfm 均大于 Mr 时,即驱动力矩和静摩擦力矩大于总阻力力矩,手柄刹车正常作动;当 Md 和 Mr 均大于 Mfm 时,即最大静摩擦力矩最小,刹车靴的锁紧摩擦力不足以锁住扇形片,此时手柄刹车会打滑;当 Mfm 和 Mr 均大于 Md 时,即作动筒驱动力矩最小,不足以克服手柄刹车的摩擦力矩和阻力力矩,此时作动筒杆端和手柄刹车会“ 卡住”,这种情况可能导致自动速度刹车跳开关 C440 跳出。四、排故经验通过上面的分析,着陆或中断起飞时,如果出现速度刹车手柄自动伸出慢或伸出不完全的故障现象,可能的原因主要有:1 、自动速度刹车作动筒本身故障:如驱动慢、带负载能力低、内部离合打滑、切断电门故障等,导致不能提供有效的驱动力矩 Md,从而使速度刹车手柄自动伸出慢或伸出不完全,可以通过观察作动筒是否完全伸出进行隔离;2 、最大静摩擦力矩 Mfm 过小,导致手柄刹车打滑。这种情况最有可能是以下两个原因导致:1 ) 手柄刹车主间隙(Primarybacklash)调节不合适、销钉或扇形片磨损、油脂污染等,使刹车靴和扇形片组件的锁紧力不足,当负载或阻力力矩偏大时,二者之间容易出现打滑现象,导致作动筒的驱动力无法有效的通过手柄刹车传递至速度刹车手柄和驱动轴,这种情况可以调节手柄刹车主间隙或更换手柄刹车;2) 速度刹车手柄连杆或主轴轴承摩擦阻力过大,使手柄刹车上游阻力力矩 Mh 偏大,导致调节螺钉 C 和 D压缩刹车靴的弹簧,降低刹车靴的锁紧力,使刹车靴和扇形片之间的最大静摩擦力减小,相应的 Mfm 减小,这种情况也会导致手柄刹车打滑,可以参考 FIM 27-62 Task 815 F(5)或 737-SL-27- 170-A 对速度刹车手柄的相关部位进行润滑(图 3 )。具体排故程序可参考 FIM 27-62 Task 815。另外,由于 Md 、Mfm 和 Mr 三者匹配时,手柄刹车才正常作动。不同飞机之间的 Md 、Mfm 和 Mr 会有所不同,因此不同飞机之间互串速度刹车作动筒或手柄刹车,可能会导致 Md 、Mfm 和 Mr 三者不再匹配而出现故障, 因此不建议通过互串 自动速度刹车作动筒或手柄刹车来隔离故障。五、工程措施造成自动速度刹车系统机械部分故障的主要原因有三个方面:作动筒驱动不可靠、手柄刹车锁紧摩擦力不合适、手柄刹车上下游的摩擦阻力过大,针对这三个方面,可以根据实际情况制定相应的工程措施, 以减少此类故障的发生。1 、自动速度刹车作动筒目前 737NG 机队的自动速度刹车作动筒主要有两种件号:R5303M1 和 R5303M1- 1,二者之间可完全互换。厂家已发布 SB R5303M1- 1-27- 1,可将 R5303M1 升级为 R5303M1- 1,新件号作动筒的离合器力值下限从 125 磅提高至 140 磅,改进了离合器销钉和切断电门的设计,提高了作动筒的带负载能力、寿命和可靠性。如下图所示,我公司 R5303M1 的 MTBUR 比较高,在25000-35000FH 之间,但年平均拆换率(含少量 R5303M1- 1 )连续几年上升,说明随着使用时间的增加,R5303M1 的可靠性会逐渐降低,因此可考虑对 TSN 超过 20000FH 或连续两次 TSR 小于 500FH 的 R5303M1 作动筒升级为 R5303M1-1作动筒,升级费用约为 3000 美金/个。2 、手柄刹车目前 737NG 机队有两种件号的手柄刹车:50179-3 和 50179-3A,此部件拆换率较低,50179-3 可以升级为 50179-3A,新件号的手柄刹车改进了刹车靴和扇形片组件的设计,厂家建议结合送修时进行升级。3 、手柄刹车上下游部件手柄刹车上下游的机械部件主要有:速度刹车手柄及控制连杆、前扇形盘、控制钢索及滑轮、扰流板混合器及比率变换器、地面扰流板控制活门连杆、相关轴承等, 随着航空公司机队逐渐步入老龄化, 以后各种机械磨损会越来越多,手柄刹车上下游部件的摩擦阻力可能会变大,进而影响速度刹车系统的正常操作。可考虑定期参考 AMM 对手柄摩擦力进行检查、并参考 737-SL-27-170-A 对手柄相关部位进行视情润滑,大级别定检时参考 ΛMM 对控制钢索张力进行校装,对磨损的滑轮、轴承等部件进行更换,以降低系统的阻力,减少和预防机械磨损导致的故障。六、结束语速度刹车手柄自动伸出慢或伸出不完全故障可能增加机组工作负荷,对飞机减速性能和航空公司运行产生一定的影响。只有充分理解自动速度刹车系统的工作原理,厘清各个部件的相互关系,排故时对症下药,才能避免不必要的弯路,从而快速准确地排除故障,降低维修和运行成本。同时,可以考虑在合理的成本区间内,通过采取切实有效的预防性工程措施,提高相关部件的可靠性,降低该系统的故障率,进而提高飞机的可靠性水平。参考文献[ 1] Boeing 737-NGAircraftMaintenance Manual, Boeing, 2014;[2] Boeing 737-NGSystem Schematic Manual, Boeing, 2014;[3] Boeing 737-NGFault Isolation Manual, Boeing, 2014;[4] Boeing 737-NGIllustrated Parts Catalog, Boeing, 2014;[5] Boeing 737-NG Service Letter737-SL-27- 170-A, Boeing, 2005;[6] Boeing 737-NG Service Letter737-SL-27-232, Boeing, 2011;[7] Fleet Team Digest 737NG-FTD-27-08001, Boeing, 2011;[8] ComponentMaintenance Manual 25- 11- 13, Boeing, 2014;[9] Component Maintenance Manual 27-44-02, GE, 2012;[ 10] Component Maintenance Manual 27-60-05, ADAMS RITEAEROSPACE, 2003;[ 11] BoeingDrawing251A1910.作者:工程技术公司技术支援部潘会锐
-
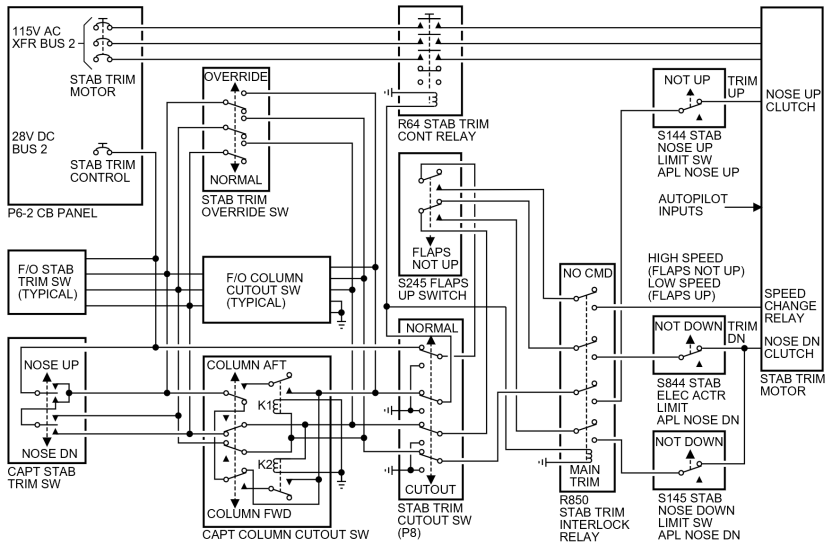
波音737NG飞机安定面配平马达故障分析及建议 关键词:安定面配平、马达、配平速率、不安全事件一、系统原理概述波音737NG飞机水平安定面是飞机尾部的水平翼面,由左右2 段组成,是辅助升降舵控制飞机俯仰姿态的重要部件。水平安定面的作动方式有两种:电动马达作动(包括主电配平、自动驾驶配平、速度配平、马赫配平)和人工作动(摇动配平手轮)。这些配平方式在工作逻辑、作动速率及运动范围上有所差异,但其本质都是为了改变飞机的俯仰特性,从而保持飞机的纵向稳定性。1、主电配平:主电配平电门—配平马达—丝杠—水平安定面。通过作动驾驶盘上的安定面配平电门控制配平马达驱动安定面。主电配平时,自动驾驶被超控脱开。襟翼收上电门S245通过安定面配平内锁继电器R850控制配平速度,当襟翼收上,低速配平衔接,安定面以0.2个单位/每秒运动;当襟翼放下,高速配平衔接,安定面以0.4个单位/每秒运动。2、自动驾驶安定面配平:FCC—配平马达—丝杠—水平安定面。在自动驾驶接通情况下,FCC 的自动驾驶功能模块控制升降舵改变俯仰姿态,并获取升降舵的位置信号进行计算,发出水平安定面配合升降舵保持一个合适姿态的配平指令给配平马达驱动安定面。在自动驾驶操作期间,襟翼收上时低速配平,安定面以0.09个单位/每秒运动;襟翼放下时高速配平,安定面以0.27个单位/每秒运动。自动驾驶安定面配平失效警告:FCC如果探测到安定面配平失效时会发送一个信号,点亮P1-3板STAB OUT OF TRIM警告灯。注:①该灯是一个双通道灯,分左右两部分。使用自动驾驶A通道时,安定面失去配平会点亮该灯的左半部分,使用B通道时,安定面失去配平会点亮该灯的右半部分。该灯仅代表自动驾驶衔接状态下的安定面配平情况,所以一旦自动驾驶断开,该灯就会熄灭。②安定面跟随升降舵作动,也就是说需要俯仰改变时FCC 先给出升降舵的作动指令,安定面跟随作动,因此实际当需要较大的安定面配平量时,STAB OUT OF TRIM灯短时点亮后熄灭,这是正常现象。3、速度配平:FCC—配平马达—丝杠—水平安定面。速度配平也是FCC 的一个功能模块。一般情况下,俯仰姿态大,空速就小,俯仰姿态小,空速就大。速度配平一般适用于起飞、复飞阶段,FCC 监控安定面位置、油门杆位置、空速和垂直速度的输入信号启动速度配平,使安定面自动向减小俯仰姿态的方向移动,从而增加飞机空速,让飞机处于一个合理的稳定状态。一旦飞机达到配平速度,速度配平系统作动安定面的指令就解除了,可以说速度配平是FCC 对飞机状态的监控与自我保护。当速度配平出现故障时会点亮P5 板SPEED TRIM FAIL 灯。4、人工配平:配平手轮—钢索传动机构—丝杠—水平安定面。通过人工转动配平手轮移动前后钢索鼓轮,后钢索鼓轮移动齿轮箱和丝杠。当丝杠移动时,水平安定面移动。二、安定面配平马达(STM)改装历史及失效模式2.1 STM原理概述安定面配平马达(以下简称STM)是一种旋转机电变速双向电机。它为水平安定面的运动提供动力。STM由两个独立的输入控制,1)主电配平和2)自动驾驶配平。主电配平功能由驾驶杆的远程电门手动控制,自动驾驶功能由数字飞行控制系统DFCS控制。在人工模式配平安定面时,STM将被反向驱动。STM是一种基于数字信号处理器(DSP)的控制系统,包含无刷直流电机。无刷直流电机驱动两级齿轮,并向STM输出轴提供扭矩和速度。三个霍尔传感器感测电机位置。霍尔传感器反馈信号被解码以提供转换、位置和方向指示。STM内包含将三相115 V AC 400 Hz转换为无刷直流电机运行所需的270V DC电压所需的电子设备。STM内部功能框图如图3所示。可编程逻辑组件(PLD)中集成了一个单独的硬件监视器。该硬件监视器独立监控霍尔传感器、输入指令和电机激活信号,以确定电机在收到指令时是否正在旋转以及是否在正确的方向上旋转。如果电机在没有有效指令的情况下旋转,或旋转方向错误,PLD将抑制电机驱动。控制电路板PWA提供必要的逻辑来控制STM的功能操作。数字信号处理器(DSP)电路和可编程逻辑组件(PLD)包含在该PWA内,(控制PWA为6355-0230-02至6355-0230-11构型;控制PWA 6355-0230-12及之后构型为现场可编程逻辑阵列FPQA)。主电配平和自动驾驶计划、配平方向和选择信号的接口电路是构成控制PWA的一些电子设备。滤波PWA减少传导和辐射的RF AF和RF信号,防止信号进入或离开STM。涓流充电电路由六个全波构型二极管和270 V DC及270 VRTN线路中的两个低通RC T型滤波器组成,在自动驾驶给STM供电时处于激活状态。涓流充电电路在继电器K1从主电配平切换到自动驾驶配平时,对控制PWA负载电容器进行充电,以减少电弧,延长继电器触点的寿命。电弧的减少进一步降低了辐射排放(电弧放电的副产品)。涓流充电电路提供的相对高阻抗路径有助于减少到270 V DC总线的冲击电流,同时仍能防止电源输出和回路上的噪声。A.主电配平模式在主电配平模式下,主电配平通过机长或副驾侧驾驶杆的配平电门向STM提供三相交流电源。该三相交流电源馈送至全波整流器,以产生270 V电压供电机运行。主电配平指令(向上或向下)提供给主电配平EMI滤波电路,然后提供给数字信号处理器(DSP)。DSP结合MTR EN信号与来自电机本身的三个霍尔传感器信号,并向电机驱动电路发出向上或向下逻辑信号。电机驱动电路使用三个具有适当极性和相移(相位差120°)的脉宽调制驱动电压,驱动电机按指令方向运动。B.自动驾驶模式在自动驾驶(A/P)模式期间,自动驾驶激活(A/P EN)信号使电源选择电路从自动驾驶电源向STM提供3相交流电源。该电源被馈送以产生270 V电压供电机运行。自动驾驶(A/P)配平指令提供给自动驾驶EMI滤波电路,并提供给DSP。当接收到特定输入信号的组合时,DSP切换到A/P配平状态。换向控制电路结合这些信号与来自电机本身的三个霍尔传感器信号,并向功率驱动PWA上的电机驱动电路发出向上或向下逻辑信号。电机驱动电路使用三个具有适当极性和相移(相位差120°)的脉宽调制驱动电压,驱动电机按指令方向运动。C.监控电路在工作过程中,通过感测电阻器的电机电流产生一个小电压,该电压馈送至扭矩监视器/限制电路。该电路的功能是防止电机出现过扭矩状况。PLD独立监控霍尔传感器、输入指令和DSP生成的电机激活信号,以确定电机是否旋转且方向正确。2.2 STM改装历史2021年10月,波音改版737NG-FTD-27-20001,波音公司和EATON公司正在对STM马达控制电路板进行修改,将在IGBT的栅极引线上增加一个铁氧体磁环和Kapton管。该改装将减少STM的高频噪声,同时马达升级为MOD4(控制电路板6355-0230-19)/5(控制电路板6355-0230-20)构型,此改装仅是影响厂家ATP测试通过率,仅执行该改装并不会提高STM的可靠性。2024年4月EATON发布了SB 6355C0001-27-05将STM-02 MOD 0/1/4/5升级为STM-03。-03马达从硬件和软件方面对-02马达的主要失效模式(EOS失效)进行了改进,有望能提高马达的使用可靠性。2.3 STM失效模式STM内部三个核心部件:控制电路板CONTROL PWA、滤波电路板FILTER PWA、无刷直流电机,绝大部分失效为控制电路板电测试失效,包括其内的PLD失效,少数为滤波电路板电测试失效、晶体管引线损坏,个别升级后的STM-02MOD2故障送修发现马达短路/过热(电过应力EOS失效),更换三件套:控制电路板CONTROL PWA、滤波电路板FILTER PWA、无刷直流电机。STM失效会导致主电配平失效和/或自动驾驶配平失效(FCC会点亮STAB OUT OF TRIM灯)。三、维修方案项目针对安定面配平系统,维修方案主要有下表所列维修项目(不包含结构类维修项目),主要为MSG-3分析安全类别为8(隐藏安全)、9(隐藏非安全)类的工作项目。安定面配平马达采取CM(状态监控)维修方式,即只需在出现故障时进行维修,以使其恢复可用状态。表1 当前维修方案中与安定面配平系统有关的工作项目四、系统和部件可靠性情况4.1 系统可靠性情况统计2013年7月至2021年8月安定面配平故障的更换部件分布如上图所示,绝大部分为安定面配平马达失效导致,也有少部分故障与驾驶杆切断电门、FCC、升降舵位置传感器等其它部件或线路故障有关。4.2 STM寿命分布分析4.2.1 STM-01马达(6355C0001-01)取2013年7月-2021年8月STM-01马达非计划更换数据为样本,进行寿命分布模型拟合,得出寿命分布曲线。统计区间内STM-01马达非计划更换52个,其中新件(未修理件)44个,修理件8个。STM-01马达(新件+修理件)寿命分布符合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在30290FH时密度最大,即在此时间部件失效较密集。累积失效概率60%对应的部件装机时间为30464FH,即60%的STM-01马达可能在30464FH前故障。STM-01马达(新件)寿命分布符合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在31000FH时密度最大,即新件马达在此时间失效较密集。累积失效概率60%对应的部件装机时间为31096FH,即60%的STM-01新件马达可能在31096FH前故障,但数据显示也有新件马达使用至约46000FH而未出现功能故障。STM-01马达(修理件)统计区间内非计划更换8个,样本数据较少,寿命分布拟合最小极值分布模型,样本数据表明,随着修理件马达装机时间增加,失效概率密度增加。累积失效概率60%对应的部件装机时间为23883FH,即60%的STM-01修理件马达可能在23883FH前故障,当前数据显示STM-01马达修理件使用可靠性比新件差。4.2.2 STM-02马达(6355C0001-02)取2013年7月-2021年8月STM-02马达非计划更换数据为样本,进行寿命分布模型拟合,得出寿命分布曲线。统计区间内STM-02马达非计划更换6个,其中新件(未修理件)1个,修理件5个,样本数据很少。在这6个STM-02马达中,2个为-02MOD0构型,均为STM-01马达升级而来,2个为-02MOD1构型,均为STM-01马达升级为-02MOD2构型后又主动降级为-02MOD1构型,另外2个为-02MOD2构型,其中1个为-02MOD2新件,1个为STM-01马达升级为-02MOD2构型。STM-02马达(新件+修理件)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,6个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为-02MOD2马达和由-02MOD2降级而来的-02MOD1马达短时故障导致。STM-02马达(MOD0/MOD1)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,4个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为由-02MOD2降级而来的-02MOD1短时故障导致。但样本数据表明,随着-02MOD0/MOD1马达装机时间增加,失效概率密度显著降低,累积失效概率10%对应的部件装机时间为5080FH,但累积失效概率13.5%对应的部件装机时间已到15000FH,当前数据显示-02MOD0/MOD1马达使用可靠性未来可期。另外,通过梳理大量安定面配平马达修理报告,发现2020年8-9月期间OEM修理厂家通过拆借STM内-15构型控制电路板(-02MOD0马达构型)入库当备件,分析这段时间航空公司STM-02马达改装需求较大,-02MOD0/1构型马达的控制电路板库存不足,临时拆借,存在改装质量不高的可能。图注:置信区间:置信区间是指由样本统计量所构造的总体参数的估计区间。在统计学中,一个概率样本的置信区间(Confidence interval)是对这个样本的某个总体参数的区间估计。置信区间展现的是这个参数的真实值有一定概率落在测量结果的周围的程度,其给出的是被测量参数的测量值的可信程度,即前面所要求的“一个概率”。上边带:95%置信区间的上限。下边带:95%置信区间的下限。本文数据均取95%置信区间内中间均值。4.3 STM非计划更换分析安定面配平马达2017-2021年均非计划更换率有逐年上升趋势,分析与随着部件使用年限增加失效概率增加有关,另外近期个别-02MOD2马达和由-02MOD2降级而来的-02MOD1马达短时故障导致今年非计划更换率上升。安定面配平马达当前MTBUR为46853FH,总体趋势较平稳,马达整体可靠性较高。五、总结与建议1、安定面配平故障绝大部分为安定面配平马达STM失效导致,也有少部分故障与驾驶杆切断电门、FCC、升降舵位置传感器等其它部件或线路故障有关。2、STM绝大部分失效为控制电路板电测试失效,包括其内的PLD失效,少数为滤波电路板电测试失效、晶体管引线损坏,个别升级后的STM-02MOD2故障送修发现马达短路/过热(电过应力EOS失效)。3、STM-01马达(新件)寿命分布符合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在31000FH时密度最大,即新件马达在此时间失效较密集。STM-01马达(修理件)统计区间内非计划更换8个,样本数据较少,寿命分布拟合最小极值分布模型,样本数据表明,随着修理件马达装机时间增加,失效概率密度增加。4、STM-02马达(新件+修理件)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,6个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为-02MOD2马达和由-02MOD2降级而来的-02MOD1马达短时故障导致。5、STM-02马达(MOD0/MOD1)寿命分布拟合阈值WEIBULL分布模型,样本数据表明,故障部件装机时间在低于100FH时密度最大,即在此时间部件失效较密集,4个故障部件装机时间均低于4000FH,部件早期失效/短时故障特征明显,主要原因为由-02MOD2降级而来的-02MOD1短时故障导致。但样本数据表明,随着-02MOD0/MOD1马达装机时间增加,失效概率密度显著降低,累积失效概率10%对应的部件装机时间为5080FH,但累积失效概率13.5%对应的部件装机时间已到15000FH,当前数据显示-02MOD0/MOD1马达使用可靠性未来可期,继续收集监控STM-02马达使用可靠性数据。6、2020年8-9月期间航空公司STM-02马达改装需求较大,-02MOD0/1构型马达的控制电路板库存不足,临时拆借,存在改装质量不高的可能。建议:1、开发STM配平速率趋势监控,收集分析数据,尝试捕捉STM的性能衰退迹象,提前采取预防性措施。注:2025年在公司联动管控机制下,共分析约300万个译码配平速率数据,下发20余份排故通知单进行预防/预测性维修,安定面配平马达故障不安全事件次数降低100%、延误次数降低81.82%,显著提高运行安全裕度;经济成本方面,安定面配平马达非计划更换次数(包含5次主动预防性更换)降低20%,节省一定的人力和航材成本,同时大大降低AOG排故的延误成本。2、波音737NG-FTD-27-20001认为STM失效是MINOR hazard(较小风险),安定面配平涉及飞控重要系统,已建议波音重新评估STM的安全级别,与部件厂家一起提高STM的固有可靠性。3、建立健全STM拆下-送修-修理-返回-装机的全流程评估管控机制,并建议针对STM内部三大件(C PWA控制电路板、F PWA滤波电路板、Motor马达电机)也建立履历监控,督促厂家提高修理质量。4、送修NFF管控:针对STM-01新件马达TSN大于31000FH的,STM-01修理件马达TSR大于23000FH的,不接受NFF返回;针对STM-02马达,TSR小于4000FH或大于15000FH的,不接受NFF返回。作者:工程技术公司技术支援部潘会锐
-
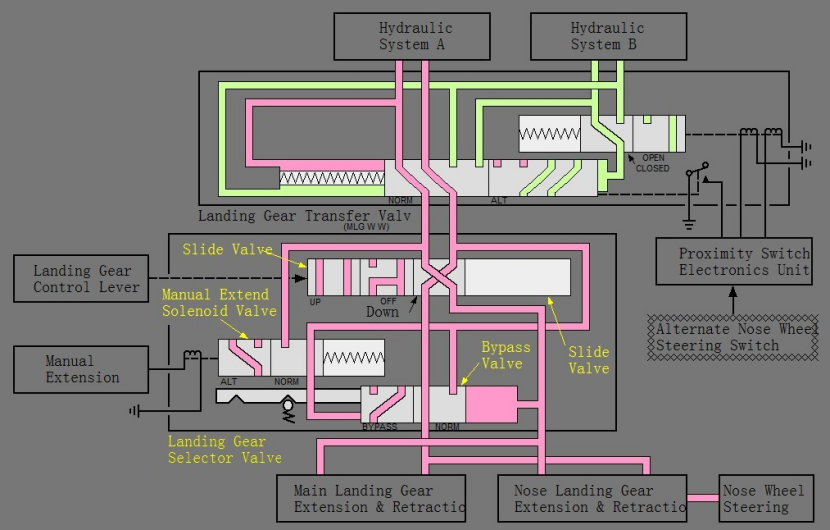
波音737NG飞机起落架收放操作及位置指示逻辑分析 关键词:起落架、位置指示、逻辑、故障波音737NG飞机起落架收放系统由操作和指示两个相互独立又相互印证的系统组成,搞清楚起落架的收放操作逻辑和位置指示逻辑,在无法读取近地电门电子组件(PSEU)故障代码的情况下(如空中),可以快速、准确地判断故障,并为故障的排除提前做好准备。一、起落架收放逻辑符号“*”表示逻辑关系“与”,“+”表示逻辑关系“或”。如图1所示,在收放操作系统中,起落架控制手柄、转换活门、选择活门控制三个起落架的收放,选择活门输出有效的压力油至相应起落架的锁定作动筒和收放作动筒,由这些作动筒来实现相应起落架的收放动作。1.1 起落架控制手柄起落架手柄连接推拉钢索直接作动选择活门内的slide vlv,属于纯机械控制。手柄内有4个微动电门S1、S2、S3、S4,一个锁定机构和锁定电磁线圈,如图2所示。 4个微动电门作用:S1——供给PSEU,提供手柄DN或者NOT DN信号;S2——供给旅客信号牌控制系统,提供手柄DN或者NOT DN信号;S3、S4——供给防滞控制系统的AACU,提供手柄UP或者NOT UP信号。锁定机构作用:防止地面时将起落架手柄意外移至UP位,锁定电磁线圈通电时或者作动超控扳机时,锁定机构解锁。锁定电磁线圈通电条件:地面扰流板内锁活门关闭*6个空地传感器中至少5个指示空中。1.2 转换活门转换活门内部包含一个slide valve和一个solenoid valve,其中sol vlv控制slide vlv的运动,以达到norm或altn功能,从而实现A/B液压源的转换。转换活门从norm转换至altn位有三种逻辑实现:(1)自动方式,空中收起落架时:有1个MLG没有收上且锁定飞机处于空中模式左发N2<50%*起落架手柄不在DN位时;(2)备用前轮转弯电门选择方式,地面前轮转弯时:飞机处于地面模式B系统油量一直正常备用前轮转弯电门置ALTN位;(3)PSEU BITE TEST方式。无论哪种方式,PSEU送出2个28VDC信号,使转换活门内sol vlv作动,进而使slide vlv运动至altn位,同时将位置信号反馈给PSEU。转换活门只是决定压力油的来源是系统A还是B,无论转换活门位于norm位还是altn位,只要A或B液压源压力有效,转换活门都能输出有效的压力油至选择活门。1.3 选择活门选择活门内包含一个slide vlv、一个sol vlv和一个bypass vlv,其中slide vlv由起落架手柄纯机械控制,sol vlv和slide vlv共同控制bypass vlv的运动,以达到norm或bypass功能。如图3所示,当打开驾驶舱里的人工放起落架接近门,MANUAL EXTENSION LIMIT SW闭合,sol vlv运动至altn位,此时若起落架手柄不在DN位,bypass vlv将滑至bypass位,旁通收上压力,且bypass vlv由卡槽保持在当前位置,必须得有DN压力过来解锁以恢复至norm位。因此bypass vlv从norm位转至bypass位的条件为:MANUAL EXTENSION LIMIT SW闭合*起落架手柄不在DN位。1.4 起落架收放逻辑1.4.1 选择活门输出有效DOWN PRESSURE的条件只要选择活门内的slide vlv位于DOWN位*A系统压力正常,即只需要将起落架手柄置于DOWN位,选择活门就能将有效的DOWN PRESSURE输送至相应起落架的锁定作动筒和收放作动筒。1.4.2 选择活门输出有效UP PRESSURE的条件选择活门内的slide vlv位于UP位选择活门内的bypass vlv位于norm位A或B系统压力正常,即起落架手柄置于UP位*MANUAL EXTENSION LIMIT SW断开时,选择活门就能将有效的UP PRESSURE输送至相应起落架的锁定作动筒和收放作动筒。1.4.3 选择活门不输出压力油的条件选择活门内slide vlv位于OFF位,即起落架手柄置于OFF位。二、位置指示系统如图4所示,PSEU采集12个近位传感器和起落架手柄内S1电门的信号,经过内部的逻辑电路,将结果输出至P2-3板和P5板相应指示灯。参考737NG SSM32-61-11和SSM32-61-12,通过逻辑运算可以得出如下表1所示的逻辑方程式。符号“*”表示逻辑关系“与”,“+”表示逻辑关系“或”。三、常见故障浅析3.1 排故思路浅析遇到起落架收放系统的故障,先确定是操作上的故障还是指示故障,是三个起落架都不正常还是单个起落架不正常,再结合相应的操作逻辑和指示逻辑,隔离出不正常部件,与读取的PSEU内的故障代码相印证,对应的可能故障件如表2所示。正常情况下,收起落架时,手柄置于UP位到右主起收上锁定的时间≤9.0S,A系统液压油量减少大约20%;放起落架时,手柄置于DOWN位到右主起放下锁定的时间≤13.0S,A系统液压油量增加大约20%。在没有其他液压用户的情况下,通过油量的变化基本可以确定起落架是否作动。对于指示系统的故障,根据起落架的实际状态和9个灯的指示状态,赋予表1中各方程式逻辑值,以隔离出不正常的因子。3.2 排故应用举例3.2.1 起飞后起落架手柄置UP位后,所有红灯,绿灯均一直亮所有绿灯一直亮,且A系统油量基本没有减少,表示三个起落架都在放下锁定位没有作动,说明选择活门没有输出有效的UP PRESSURE,而选择活门输出有效的UP PRESSURE条件为:选择活门内的slide vlv位于UP位选择活门内的bypass vlv位于norm位A或B系统压力正常,检查A、B系统压力正常,手柄操纵力感觉正常即slide vlv也正常,因此可能性最大的就是bypass vlv位于bypass位了,也就是MANUAL EXTENSION LIMIT SW失效在闭合位了,此时若根据图3拔出P6-3板跳开关C1432后能正常收上锁定起落架,则基本可以确定是MANUAL EXTENSION LIMIT SW失效在闭合位。3.2.2 起飞后起落架手柄从DOWN→OFF→UP过程,绿灯熄灭,但3个红灯一直不亮三红灯一直不亮表明指示系统肯定有问题,排除S1电门失效在DN位的可能(若S1电门失效在DN位,将导致手柄在OFF位时3红灯均不亮,但当手柄在UP位,起落架开始收上,绿灯熄灭的时候,3红灯将点亮),再通过液压油量的变化可知道起落架已经作动,当油量不再变化后一定时间将手柄置于OFF位移除系统压力,此时未发现油量变化,说明实际上起落架已经收上锁定。利用表1中的方程式可以得出2种可能:①3个起落架的UPLK(前起为LK)传感器(每个起落架的UPLK传感器2选1)均失效于近位,即始终给出收上锁定信号,但三个近位传感器同时失效的可能性极小;②PSEU故障,其内部逻辑混乱,可根据PSEU内故障代码或更换PSEU来隔离故障。四、结束语起落架收放操作或位置指示系统故障对飞机着陆和航空公司运行产生一定影响,一般对该系统故障都比较重视。通过对起落架收放操作和位置指示系统工作原理和设计逻辑的梳理,理清了各个部件的相互关系,可以在排故时更加快速准确地定位故障件,达到降低维修和运行成本的目的。同时,建议在合理的成本区间内采取切实有效的预防性工程措施,提高相关部件的可靠性,降低该系统的故障率,进而提高飞机的可靠性水平。参考文献[1] Boeing. Boeing 737-NG Aircraft Maintenance Manual, 2016.[2] Boeing. Boeing 737-NG System Schematic Manual, 2016.[3] Boeing. Boeing 737-NG Fault Isolation Manual, 2016.[4] Boeing. Boeing 737-NG Illustrated Parts Catalog ,2016.[5] Boeing. Boeing 737-NG Service Letter 737-SL-32-121-C , 2011. 作者:工程技术公司技术支援部潘会锐
-
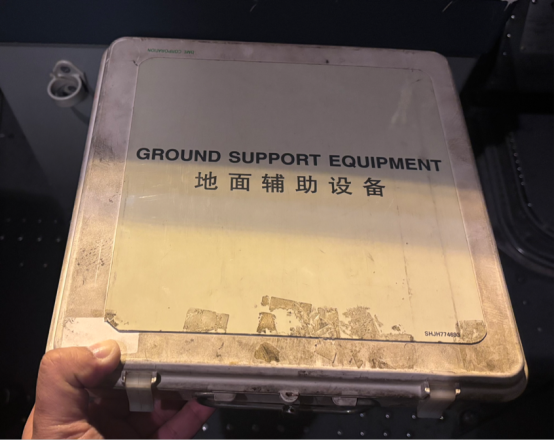
737飞机地面辅助设备盒(GROUND SUPPORT EQUIPMENT)介绍 关键词:设备工具箱、反推锁定销、金属C形卡、转弯旁通销公司飞机上有个随机携带的地面辅助设备工具箱,主要用于飞机在地面维护、应急或特殊操作时提供必要的工具和配件。如图:客机的地面辅助设备工具箱正常放在前客舱壁柜里,跟起落架安全销、皮托管套放在同一位置;货机由于壁柜拆除,一般存放在副驾驶座椅后面,P6跳开关面板的下方,和备用耳机、备用PAD放在一起,方便维护人员和机组快速取用。正常情况下,不会用到这个地面辅助设备盒,当飞机在外站时有故障,有M程序或机务需要做工作的时候,会使用里面的一些工具或标牌。设备箱里主要有以下物品:一、发动机反推锁定销,其中4支长的锁定反推套筒,2支短的锁定反推控制组件。如果一侧反推需要故障保留放行飞机时,维护人员需要将长销子锁定在发动机的2侧套筒上,每一侧的套筒上下各有一个锁孔,如下图:安装销子后上面销子露出反推蒙皮的尺寸应该是:44.5毫米,如下图:下面销子露出的尺寸应该是12.7毫米,如下图:当飞机落地后反推无法用液压动力收回,维护人员人工摇曲轴收回反推,需要先在左主轮舱或右主轮舱(右发)前壁板下部反推液压关断活门上插上小销子关断液压。下图是左主轮舱左发反推液压控制组件人工隔离活门手柄被插上销子锁住图片:下图是右主轮舱右发反推液压控制组件人工隔离活门手柄被插上销子锁住图片:驾驶舱用保险丝锁住故障的反推手柄,防止飞行员误操作,如下图:二、跳开关拔出锁扣如下图:当维护人员工作需要拔出跳开关或者某个系统故障保留需要拔出跳开关,那么就用红色塑料卡扣套住跳开关。三、货舱随机人员座椅锁在直立位金属C形卡、故障保留警告牌。四、前轮转弯旁通销,飞机在外站航后维护时要插入前轮转弯旁通手柄孔。五、电气线路插头退钉工具。地面辅助设备工具箱通常由机务部门负责管理,确保工具完好、齐全,并在每次使用后进行清点和归位。所有工具均为波音737机型专用,确保与飞机系统和结构的兼容性。作者:飞行部五大队于鹏
-
B737机型专业知识、操作规范与适航法规综合探讨 关键词:适航性,机载设备,操作流程,安全管理波音737是全球民航市场普及率最高的窄体客运客机,自1967年完成首飞至今,这款飞机经历四轮整体更新,衍生出初代基础款、经典300-500系列、NG系列以及MAX系列多款机型,全球交付总量突破一万一千架,也是国内各大航司承担中短途客运任务的主力机型。它凭借运行稳定、维护成本低廉,各类机场跑道都能适配起降的优势,长期占据短途民航运输市场的主要份额。这款飞机的更新思路比较特殊,全程保留原始机身框架,只更换新式发动机、升级机载电子设备,这种迭代模式能大幅压缩研发和审核周期,但也埋下不少安全管理和规则适配方面的隐患。2018至2019年连续发生的两起737 MAX重大空难,充分暴露出机型硬件设计、机载系统逻辑、飞行员操作流程以及民航监管规则中存在的多重短板。本文结合国内民航运行管理条例和波音官方操作指南,用平实易懂的语言梳理B737的更新逻辑、机载核心设备工作原理、全航程标准操作要求、突发故障处置方式以及完整的民航监管规则体系,梳理该机型稳定运行背后的安全核心逻辑。一、B737机型更新模式与适航管理规则的利弊分析五十多年来,波音737的机身外壳、整体空气动力学外形、基础手动操控结构基本没有改动,每一次换代升级,改动范围基本局限于发动机、驾驶舱电子屏幕、各类辅助控制系统。在民航适航管理领域,这种改动方式被称作派生型号认证,简单来说就是飞机主体结构不变,仅更换内部核心零部件与电控系统。按照国内民航适航管理相关条例规定,只要飞机主体框架没有颠覆性改造,制造商不用重新完成全套整机安全测试,只需要向监管部门报备更新部件的相关数据,就能完成机型换代审核。这种方式能大幅度减少飞机研发、测试的资金投入,缩短新机型上市周期;同时老款和新款飞机操作手感差距不大,飞行员转换机型的培训难度更低,这也是B737能够长期占据市场主流位置的关键原因。但这种“旧机身搭配新设备”的模式存在难以规避的短板:几十年前制定的老式飞机安全标准,已经无法匹配现代新式机载设备的防护需求。早年民航对设备多重防护、故障自动提醒、多数据源校验的标准较为宽松,和当下的安全要求差距明显。737 MAX机型换装尺寸更大的LEAP新型发动机后,飞机高速抬头飞行时的受力平衡出现变化。为了让老款NG机型和新款MAX机型操控手感保持一致,波音研发了MCAS机动特性增强系统,用来自动调整飞机飞行角度。但受老式派生审核豁免条款影响,这套系统存在两处致命缺陷:系统仅依靠单侧单一传感器的数据判断飞行状态,一旦传感器结冰、损坏输出错误数据,系统就会错误调整尾翼;同时系统自动干预飞行姿态时,驾驶舱没有专门的文字和声音提醒,飞行员很难第一时间察觉设备异常,最终造成了重大飞行事故。事故发生之后,全球各个国家的民航监管机构同步完善了适航管理条例,明确划定新规:老旧机身平台加装全新电控系统时,必须完全按照现行最新安全标准完善多重防护设计,不再允许依靠老旧审核条例规避安全测试,从政策层面填补了派生认证模式的漏洞。二、B737核心机载设备工作原理与日常运行硬性标准波音737采用手动钢索操控为主、电子系统辅助调节的设备架构,就算全部电子控制系统全部失效,飞行员依旧可以依靠纯机械结构控制飞机升降转向,容错空间大,运行稳定性强,这也是该机型广受航空公司认可的核心优势。飞机飞行全程依靠尾部安定面配平系统微调俯仰角度,减少飞行员持续拉杆操作的体力消耗,是保障飞行平稳的关键装置。737 MAX空难发生后,厂家和民航部门对MCAS系统进行了全方位改造,彻底消除原有安全隐患:新增左右两组传感器数据对比校验功能,两侧数值差距超出安全范围就直接锁定MCAS,杜绝错误干预;限制系统单次调整尾翼的幅度和持续时间,避免短时间内大幅改变飞机姿态;在驾驶舱显示屏增加专属文字提示搭配音响警报,飞行员能实时掌握系统工作状态;与此同时,各大航司把MCAS故障识别、应急处置划入飞行员模拟机必考内容,全员完成专项培训。波音737不同系列分别搭载CFM56、LEAP两款主流航空发动机,日常运营过程中,航空公司普遍选择减推力起飞模式。在满足基础安全要求的前提下,降低发动机输出功率,减少高温高压对发动机内部零件的损耗,延长发动机使用年限,压缩长期维修开销。不过民航运行条例明确划定操作红线:如果航班起飞时存在风切变、强对流云层、室外高温、跑道积水积雪等情况,不允许使用减推力模式。根据民航运行统计数据,恶劣环境下降低发动机推力,会直接削减飞机爬升动力储备,遇到突发下沉气流时极易突破安全速度,属于明确禁止的违规操作。除此之外,发动机地面启动、空中重启都有固定的温度、转速上限,一旦参数超标必须立刻停止操作,防止发动机内部零件出现不可逆损伤。自动油门系统负责实时调整发动机推力,稳定飞行速度,是飞机起飞、降落阶段不可或缺的辅助设备。民航统一操作规范要求,飞机在空中全程必须开启速度保持模式。仅用于地面设备测试的待命模式禁止在空中切换,该模式缺少气流扰动防护功能,遇到空中阵风时会出现速度大幅波动,造成降落姿态失控,也是民航日常飞行检查重点关注的违规行为。三、B737标准化飞行操作流程与各类故障处置规范民航飞行安全有一条核心准则:标准化操作流程优先级高于个人飞行经验。波音737从地面准备、起飞爬升、高空巡航到下降落地,全流程都有统一固定操作步骤,面对各类设备故障也有标准化处置流程,所有执飞机组必须严格遵照执行,不能随意删减、颠倒操作顺序。航班起飞之前,正副驾驶需要对照设备放行清单逐项检查飞机整体状态,判断飞机是否满足载客起飞条件。迎角传感器、主飞行控制设备、核心液压泵等关键装置一旦出现故障,飞机必须停场检修;只有扬声器、外部滑行灯这类不影响飞行安全的次要设备故障,才能按照规定正常放行。起飞所需的V1、VR、V2关键速度数值,需要结合当日飞机载重、机场海拔、室外气温、跑道长度实时计算,不能依靠飞行员过往飞行经验估算,如果速度计算误差超出合理范围,机组需要复盘整改。同时飞机在一万英尺以下低空飞行时,严格限制最大飞行速度,调节设备、更改飞行参数这类关键操作,都需要两名飞行员互相核对确认,最大程度降低人为操作失误概率。日常降落环节,波音737优先选用4档襟翼标准构型;短距离跑道、湿滑跑道可以调整为3档襟翼,尽量避免使用5档极限襟翼构型。极限构型会大幅增加飞行阻力,飞机复飞时加速、爬升能力会明显下降,遇到突发状况容错空间极小。国内民航统一推行稳定进近硬性标准:飞机下降至500英尺高度时,飞行速度、下滑轨迹、降落襟翼构型都要达到标准数值,如果整体飞行状态不稳定,机组必须执行复飞程序,不能强行落地,守住着陆阶段的安全底线。尾翼安定面自动配平失控是737机型最危险的突发故障,经过多次安全整改,目前已经形成固定处置流程,操作顺序不能更改。第一时间关闭驾驶舱两组自动配平电源,切断所有电控系统对尾翼的自动调节指令;手握驾驶盘抵消飞机异常俯仰趋势,同步使用旁边的机械手轮手动调整尾翼,稳住飞行姿态;快速评估剩余燃油、沿途备降机场天气,及时联系空管申请返航或者就近机场降落。这套流程改变了以往飞行员硬抗系统指令的错误处置方式,是故障状态下保障飞行安全的核心手段。除此之外,飞行途中单台发动机失效、客舱失压、液压系统渗漏、左右油箱油量不平衡等常见故障,都配套对应的快速检查处置流程,是所有飞行员必须熟练掌握的基础技能。四、约束B737安全运行的完整法规与分层监管体系波音737的安全运行依靠四层环环相扣的监管规则体系,从全球通用标准细化到一线实操要求,层层约束所有运行环节。第一层是国际民航组织制定的全球统一飞行安全标准,也是各个国家制定民航规则的基础;第二层是各国独立出台的民航管理规章,我国以适航审定、商业客运运行、飞机维修管理四大规章为核心,明确飞机生产审核、航班运营、飞机维修保养全部硬性要求;第三层是针对性强制适航指令,针对某一类机型暴露的设计缺陷发布整改要求,比如机载软件升级、机身裂纹探伤、发动机管路检查等,航空公司必须在规定期限内完成改造,没有落实整改的飞机不允许执行载客航班;第四层是波音原厂发布的各类飞行、维修手册,把宏观法规转化为飞行员、维修人员可以直接落地的操作细则,是一线工作最直接的执行依据。民航监管部门采用日常随机抽查结合重点专项核查的双重监管模式。日常检查会随机抽查机组操作记录、飞机放行单据、发动机运行参数;针对737 MAX这类曾经出现重大安全隐患的机型,监管人员会开展深度专项检查,重点核实机载软件版本、飞行员故障处置培训记录、传感器定期检修记录,杜绝安全隐患遗留。同时规章明确划分飞行员执飞资质,NG系列和MAX系列机载系统、操作流程存在明显区别,飞行员必须完成对应机型全套改装培训、模拟机考核,取得对应资质才能上岗执飞,不允许无资质跨机型飞行。五、从B737发展历程总结民航安全管理启示梳理波音737五十多年更新、整改的完整历程,能够提炼出三条极具参考价值的民航安全管理经验。第一,机型迭代不能只追求低成本、快速度,老旧机身平台加装全新电控系统时,不能依靠老式审核规则规避全套安全测试,必须按照当下最新标准补齐多重故障防护、实时告警设计,从源头杜绝系统性设计漏洞。第二,飞机硬件、软件升级必须同步更新操作 流程和配套培训工作,当年MAX系列事故的重要诱因,就是机载系统更新之后,飞行员操作手册、模拟机培训内容没有同步升级,机组完全不熟悉新增系统,故障出现后没有有效的处置手段。第三,严格执行标准化流程是规避人为失误的最低成本手段,民航绝大多数不安全事件,根源都是飞行员简化操作步骤、依靠主观经验飞行、省略双人交叉核对流程,恪守统一操作程序是最基础、最有效的安全保障。六、结语波音737的更新发展史,同样是现代民航安全监管体系不断完善、自我纠错的完整缩影。从早期派生认证模式存在规则漏洞,到重大飞行事故之后全面改造机载系统、优化机组操作流程、修补适航监管条例,这款机型为全球民航运输行业积累了大量正反双向安全运营经验。对于民航飞行、维修、运行管理从业人员来说,吃透B737机载系统基础原理、熟练掌握全航程标准化操作、牢记各类突发故障处置步骤、严格遵守民航各类适航运行法规,坚守规范化、标准化运行底线,是守住飞行安全的根本前提。未来所有民航客机的迭代研发、日常安全监管、航班常态化运行,都会持续吸取737系列机型暴露的经验教训,始终坚持安全第一、操作标准统一、全员培训到位的核心管理原则,持续提升国内民航客运的整体安全水平。作者:飞行部七大队李宝华