
搜索到
274
篇与
的结果
-
 浅谈驾驶舱梯度下的CRM管理 摘要:随着民航飞机设备可靠性不断提高,设备故障引发的不安全事件持续减少,人为因素已经成为影响飞行安全的主要方面。机组资源管理(CRM)是防范人为差错的重要抓手,重在发挥驾驶舱团队整体作用,做好风险识别和差错纠正。教员带飞低级别副驾驶是日常常见执勤模式,但驾驶舱梯度过高会制约CRM落地,容易出现沟通不畅、监督缺位等问题。本文结合一线飞行实际,针对高梯度下CRM执行的现实问题,从航前准备、驾驶舱沟通、任务分工、训练复盘等方面阐述实践体会,通过做实CRM降低梯度带来的安全隐患,保障航班安全运行。关键词:机组资源管理;CRM;人为因素;运行安全;飞行作风;驾驶舱梯度一、引言当前民航航空器硬件日趋可靠,很多不安全事件的根源都指向人的因素。机组资源管理,核心就是将驾驶舱视作协作整体,依靠全员配合、互相提醒,摒弃单人单打独斗,堵住人为差错漏洞。教员搭配低级别副驾驶是很普遍的排班组合。教员飞行阅历丰富,副驾驶处于经验积累的成长期,本应实现以老带新、教学相长。但实际运行中,过大的资历差距容易形成心理隔阂。部分副驾驶心存顾虑,即便发现异常也不敢提醒;少数教员习惯自主决策,忽视听取组员意见,团队协同效果大打折扣。不少飞行员误认为CRM只用于重大故障和紧急特情。实际上CRM贯穿航前准备、起飞、巡航、进近着陆全流程。面对教员与低级别副驾驶的高低搭配,如何削弱驾驶舱梯度的负面影响,压实每名机组成员的安全责任,是一线飞行必须直面的现实课题。二、CRM内涵以及驾驶舱梯度带来的现实矛盾机组资源管理,要求机组充分调动驾驶舱人力、信息等资源,识别运行威胁,及时发现并纠正差错,妥善处置非正常状态。包含情景意识、标准化沟通、工作负荷分配、团队决策、威胁差错管理、安全作风六大模块,与标准操作程序紧密结合。驾驶舱梯度,是机组因飞行经历、技术等级不同形成的资历与话语权差异。适度梯度有利于经验传帮带,助力年轻副驾驶成长;但梯度过高,就会阻碍CRM执行,主要体现在三方面。一是沟通单向化。教员主导大部分决策指令,副驾驶被动执行。即便察觉程序偏差,受资历带来的心理压力选择沉默,质询提醒机制失效。二是岗位职责模糊。部分教员把操纵、通讯、决策、监控全部包揽,副驾驶仅做简单执行,监视复核职能弱化。久而久之副驾驶产生依赖心理,觉得有教员把关便无需多虑,逐渐丧失情景意识。三是风险感知错位。教员容易受固有经验影响出现麻痹;低级别副驾驶熟悉规章,但实战经历少,即便发现疑点,也会怀疑自我判断,不愿表达想法,造成风险信息无法有效传递。诸多安全案例表明,面对同等风险,梯度合理、沟通顺畅的机组能够及时化解隐患;梯度过高、沟通闭塞的驾驶舱,小偏差得不到干预,逐步演变为安全风险。化解驾驶舱梯度负面影响,是落实CRM、管控人为风险的重要环节。三、高梯度驾驶舱下CRM执行存在的实际问题结合机组交流和不安全案例学习,教员搭配低级别副驾驶执勤时,CRM落实主要存在四类问题。一是等级思想作祟,质询提醒流于形式。部分副驾驶害怕提出异议被看作业务能力不足,发现程序偏离不愿主动提醒。少数教员缺少主动征询意见的习惯,机组相互监督作用被削弱。二是任务分配不合理,岗位职能缺位。遇到恶劣天气、管制指令密集、设备告警等高负荷场景,教员忙于各类事务,副驾驶却没有主动承担检查单、状态核对等工作,风险识别全部寄托于教员。前期分工不明确,还会出现任务重叠、互相等待,进一步放大风险。三是CRM局限于特情处置,日常航班重视不足。部分飞行员把CRM当作险情处置工具,忽视正常航班协同。航前协同流于形式,只通报油量、航路,不对当日风险、分工、提醒原则深入沟通;飞行中标准喊话、交叉复核随意简化。绝大多数人为差错恰恰发生在普通航班,梯度风险潜藏在每一次日常飞行之中。四是模拟机训练与实际飞行脱节。模拟机训练时,教员会引导副驾驶参与决策,CRM落实较好。回到真实航班,受运行压力、时间紧张、梯度心理影响,又回到“教员主导、副驾驶执行”的旧模式。部分人员偏重操纵技术,轻视非技术能力,没有把CRM作为日常打磨的基本功。四、化解驾驶舱梯度不利影响,做实CRM工作的几点做法缓解高梯度带来的安全风险,不能依靠单方面努力,需要贯穿航前、航中、航后全链条,树立“安全大于资历”的驾驶舱氛围。(一)做实航前协同,提前缓解梯度心理压力航前准备是CRM的起点,也是对冲驾驶舱梯度的第一道关口。协同不能简单走过场。教员要带动副驾驶参与航班准备,听取副驾驶梳理的风险点和顾虑,避免单向下达要求。飞行前明确操纵、监控、检查单、通讯的分工,约定质询提醒原则,确立无论资历高低,发现异常必须及时提出。遇到复杂机场、恶劣天气,共同确定复飞、等待的处置底线,让副驾驶认清自身安全职责,打消不敢发言的心理负担。(二)严格标准化沟通,用好质询证实机制标准喊话、复诵证实是对冲驾驶舱梯度的务实手段,依靠程序降低资历带来的心理顾虑。关键操作做到口到、眼到、手到,不凭经验省略证实环节。教员放下权威心态,鼓励组员有疑问直接提出。副驾驶分清尊重经验和盲目服从的区别,发现偏离SOP、存在隐患,按流程逐级提醒,不因等级差距沉默。起飞、进近着陆风险较高,监控岗要做到见异常必提醒,同时落实无菌驾驶舱要求,关键阶段减少无关交谈。(三)合理分配工作负荷,恪守岗位职责遭遇天气突变、设备告警、管制指令密集时,机组要互相感知压力,动态调整任务。教员切忌大包大揽,操纵时聚焦飞机状态,将检查单、系统核对交由监控位,发挥监视备份作用。副驾驶摒弃“教员兜底”的想法,全程保持情景意识,主动监控核对。出现非正常状态第一时间明确操纵责任人,避免多人同时干预,始终保留人员监控外部环境。单人任务过载时要及时告知搭档,暂停次要工作,优先保障操纵、监控、检查单等核心任务。(四)依托威胁差错管理,把CRM融入日常程序CRM不能脱离SOP空谈,标准程序就是CRM落地载体。高梯度机组更要警惕经验主义,教员不能简化程序,副驾驶坚持以规章作为判断标尺。飞行中共同识别天气、管制压力、人员疲劳等威胁,对微小偏差早发现早纠正。面对正点压力坚守安全底线,不为赶航班放宽标准。风险超出可控范围时,果断采取等待、复飞、备降等处置。(五)抓好训练复盘,锤炼过硬飞行作风CRM属于非技术能力,需要长期打磨。模拟机除重大故障科目外,增加驾驶舱梯度情景训练,练习质询提醒、任务分配等实战能力。航班落地后开展简短复盘,总结沟通、分工上的得失。常态化学习相关安全案例,吸取教训。纠正“重操纵、轻协同”的片面认知,营造人人敢发声、人人管安全的驾驶舱氛围。五、结语航空器硬件持续进步,但人为因素仍是飞行安全管控重点。机组资源管理依靠团队合力抵御风险,过高的驾驶舱梯度会削弱CRM执行效果。教员带飞低级别副驾驶,既是经验传承,也伴随层级心理带来的潜在风险。化解梯度负面影响,不是否定教员飞行经验,而是在尊重经验基础上坚守规章至上、安全第一。无论教员还是成长中的副驾驶,都要牢记岗位安全职责,摒弃单打独斗思维,把CRM落实到航前协同、标准喊话、交叉复核、提醒质询的细节当中,打通协作壁垒,减少人为差错,守牢航班运行安全底线。作者:飞行部一大队倪卫东
-
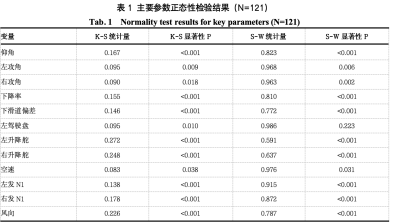
着陆拉平阶段异常仰角风险表征与致因分析 摘 要:为防控飞行着陆阶段仰角过大诱发的擦尾、重着陆等安全风险,以某航空公司波音737-800机队QAR数据为研究样本,围绕拉平接地关键阶段筛选下降率、下滑道偏差、空速、攻角、发动机N1及操纵相关参数开展统计分析,探寻风险表征。采用Kolmogorov-Smirnov和Shapiro-Wilk正态性检验判定样本分布特征,进一步选用Kendall’s tau-b进行非参数相关性检验。结果表明,多数参数在两类正态性检验下均表现为非正态或偏离正态分布特征,采用非参数相关性方法更为合理;仰角与左右攻角呈显著正相关,与下降率呈显著正相关,与下滑道偏差和空速呈显著负相关,与左/右发N1呈弱正相关;仰角与驾驶盘、升降舵等操纵量在样本表征层面未呈显著相关性关系。结合操纵行为还原与典型场景对照分析,识别出不稳定进近、50英尺后下沉处置不当、拉平阶段不当操纵与跳着陆处置偏差等9类核心致因,进行致因分析后提出以“稳定进近—果断复飞—规范拉平—强化跳着陆处置”为主线的系统性防控建议,为提升航班着陆安全提供数据支撑与实践指导。关键词:飞机着陆;擦机尾;QAR数据;相关性分析;回归分析;仰角风险;致因分析;着陆安全Risk Characterization and Contributing-Factor Analysis of Abnormal Pitch Attitude During Landing Flare Abstract: To mitigate safety risks such as tail strikes and hard landings associated with excessive pitch attitude during aircraft landing, this study analyzed Quick Access Recorder (QAR) data from the Boeing 737-800 fleet of an airline. Key parameters, including descent rate, glide-slope deviation, airspeed, angle of attack, engine N1, and flight-control variables, were examined during the flare and touchdown phases to characterize the risk associated with abnormal pitch attitude. The distributions of the selected parameters were assessed using the Kolmogorov–Smirnov and Shapiro–Wilk tests. Because most variables deviated significantly from normality, Kendall’s tau-b rank correlation analysis was subsequently employed. The results showed that pitch angle was moderately to strongly positively correlated with the left and right angles of attack and was positively correlated with descent rate. Significant negative correlations were observed between pitch angle and both glide-slope deviation and airspeed, whereas weak positive correlations were found between pitch angle and the N1 values of the left and right engines. No statistically significant correlations were identified between pitch angle and the examined flight-control inputs, including control-wheel and elevator inputs. On the basis of these statistical associations, QAR time-series variations within critical altitude windows were further examined in conjunction with reconstructed flight-control actions and representative operational scenarios. Several key contributing factors were identified, including unstable approach conditions, inappropriate responses to increased sink rate below 50 ft, improper flare control, and inadequate handling of bounced landings. Accordingly, a systematic risk-mitigation framework emphasizing stable approach, timely go-around decisions, standardized flare control, and appropriate bounced-landing recovery is proposed. The findings provide data-based evidence for improving landing safety and abnormal-pitchrisk management.1引言航空安全是全球民航领域的核心研究议题,而着陆事故在各类航空事故中占据最高发生频次[1]。航空安全统计数据表明,逾半数航空事故集中于起飞与着陆飞行阶段;其中,着陆阶段因操作流程复杂、决策响应时限紧迫、安全容错空间极小,成为事故风险的高发环节。2023年3月31日,某机组执行青岛—西安航班任务,在西安咸阳国际机场05L跑道实施ILS进近着陆过程中发生接地仰角大事件,经QAR译码分析仰角峰值达8.789°,显著高于B737NG正常接地姿态的安全范围,存在擦尾与重着陆风险。同时,每年三四月份冷暖空气交替频繁、风与乱流活动增强,进近着陆阶段气动稳定性下降,易诱发操纵偏差与不安全事件。依据波音公司2015—2024年的统计结果,着陆阶段仅占全飞行时段的1%,但其致命事故占比却高达37%[2]。伴随民航运输业的快速发展,民航机场着陆安全问题持续受到行业高度关注。目前,部分学者针对航空器擦机尾事故原因定性和发生风险分析研究较多。孙瑞山等[3]根据起飞离地仰角的分布特征对起飞阶段擦机尾事件发生的风险进行研究,为擦机尾事件的预测研究奠定了基础;汪磊等[4]运用自回归移动平均模型对后航空器擦机尾事件发生数量进行预测,提高了运输航空的安全性。国外学者对飞机擦机尾事件的研究大多是从开发预防技术的角度展开,如Cristina[5]通过研究起飞关键参数之间的线性或非线性关系,对后机身和水平尾翼的设计进行了优化。Sweewarman[6]由俯仰角和机尾离地高度确定了飞机的擦机尾限制角。Chan[7]运用NWP模型探索了风切变因素对飞机擦机尾的影响;而国内学者则针对飞机擦机尾事故原因的定性分析和维修方面的研究较多,如舒平等[8]针对飞机起飞阶段擦机尾事故原因进行了分析,并提出了解决方案;张建文等[9]对大型客机擦地事故征候进行了分析,得出两个导致机尾擦地的新因素,即几何外形限制了飞机起飞和着陆时的机身角、飞机气动力作用点与尾翼的最小距离减小可能会导致飞机擦机尾事故;毛吉星[10]针对波音737飞机机尾擦地的损伤进行级别划分,并制定相应的维修方案。快速存储记录器(Quick Aircraft Recorder,QAR)是一种机载飞行数据记录仪,记录了机组操作、航空器状态、发动机工作、燃油消耗等相关参数,对研究超限事件提供了大量的数据来源。QAR数据在飞行安全领域的应用十分广泛,如超限事件监测[11];飞行安全韧性评价[12] ;机场跑道状况评估[13];飞行俯仰操作特征提取[14];飞行员操纵平稳性预测[15];飞行员操作风格研究[16]等方面。除此之外QAR数据被广泛应用于航空器飞行中超限事件的诊断与预测分析中,是飞行流程检验[17]、飞行风险评估[18] 、飞行故障排查[19]的重要支撑,同时也为超限事件全面的数据挖掘、参数分析以及预测提供数据保障。2数据处理与分析选取某航空公司机队波音737-800的QAR数据进行分析。包括飞机的状态参数,如空速、地速、俯仰角、毛重等,飞机的环境参数,如风速、风向、温度等,以及飞机的飞行员操作参数,如俯仰操纵杆、横滚操作杆、油门杆位置等。2.1缺失值与异常值处理由于存在可能的传感器采集误差以及译码错误等问题,这导致本文所使用的QAR数据集部分航班数据可能会出现字段错误或者信息缺失的情况,因此需要将这些错误字段过滤掉或者将缺失的信息进行补全,对于缺失的数据使用线性插值法进行补全。2.2参数筛选着陆拉平阶段具有持续时间短、姿态变化快等特征,因此本文在参考既有专家学者的论文和研究成果20[22]基础上对候选参数进行筛选。已有研究表明,空速、下降率、俯仰姿态、攻角及发动机推力等参数能够较好地反映飞机在进近着陆阶段的能量状态和姿态变化特征,而下滑道偏差可反映飞机相对于标准下滑轨迹的偏离程度;同时,驾驶盘、升降舵等操纵参数能够表征飞行员在低高度阶段对航迹和姿态偏差所采取的修正行为。因此选择如下QAR参数进行研究:下降率、下滑道偏差、左驾驶盘、左升降舵、右升降舵、左攻角、右攻角、空速、左发N1、右发N1、风向[23]。2.3 正态性检验为确定后续统计检验方法的适用性,对所选QAR关键参数进行正态性检验。考虑样本量(N=121)及变量可能存在的分布情况,采用Kolmogorov-Smirnov检验(Lilliefors显著性修正)与Shapiro-Wilk检验同时报告,以提高判定的透明度与稳健性。结果见表1。(注:K-S为Kolmogorov-Smirnov检验,S-W为Shapiro-Wilk检验;P为双侧显著性水平。整体上,多数变量在两类检验下P<0.05,提示样本偏离正态分布。)参考表1可以得出,多数变量不满足正态分布假设,为降低偏态与极端值对相关估计的影响,本文采用Kendall's tau-b进行秩相关检验。该方法适用于非正态分布数据与存在并列秩的情形,能够更稳健地刻画变量间的单调关联。相关性检验采用双侧显著性检验,样本量N=121。(注:τ为Kendall's tau-b相关系数;P为双侧显著性;显著性水平α=0.05;数据来源为SPSS相关性分析输出)结果表明:仰角与左/右攻角呈中等偏强正相关(τ=0.596、0.561,P<0.001),与下降率呈显著正相关(τ=0.386,P<0.001),与空速呈显著负相关(τ=-0.453,P<0.001),并与下滑道偏差呈显著负相关(τ=-0.419,P<0.001)。这提示在进近末段能量偏低或下沉偏大场景下,机组可能通过增加俯仰姿态进行补救,从而推高接地/拉平仰角。此外,仰角与左右发动机N1呈弱正相关(τ=0.179、0.196,P<0.01),表明部分样本中存在推力补偿与姿态变化同时出现的趋势。而驾驶盘与升降舵与仰角的相关性不显著(P>0.05),提示“操纵输入—姿态输出”之间可能存在明显的时序差与情景差异。2.5 分层回归分析为进一步比较不同类型因素对着陆拉平阶段仰角变化的解释贡献,寻找致因因素,在前述相关性分析基础上,对121起接地仰角大事件开展分层回归分析。分析以仰角为因变量,并按照“能量与航迹状态—气动状态—操纵响应”的顺序逐层纳入变量,通过比较各模型R²及其增量变化(ΔR²)判断新增变量块是否能够显著提高模型解释能力。左右攻角、左右发动机N1及左右升降舵分别取均值,以减少同类左右参数高度相关带来的冗余。模型M1纳入空速、下降率、下滑道偏差和平均发动机N1,主要反映飞机在拉平接地阶段的能量与航迹状态;模型M2在M1基础上进一步加入平均攻角,用于考察气动状态的额外解释作用;模型M3在M2基础上加入平均升降舵和左驾驶盘,用于检验操纵变量在前述状态因素得到控制后是否仍能提供显著的增量解释。结果显示,模型M1的R²为0.514,调整R²为0.493,整体模型显著(F=24.573,P<0.001),表明能量与航迹状态变量能够解释约51.4%的仰角变异。加入平均攻角后,模型M2的R²升至0.949,较M1增加0.435,增量F检验显著(ΔF=776.710,P<0.001),说明气动状态在已有能量与航迹变量基础上提供了显著且较大的额外解释。进一步加入平均升降舵和左驾驶盘后,模型M3的R²仅由0.949提高至0.951,ΔR²为0.003,且增量F检验未达到显著水平(ΔF=2.709,P=0.072),表明操纵变量整体未表现出显著的附加解释贡献。将致因因素锁定在模型M1和M2中。3 着陆仰角大事件致因分析前述统计分析为致因链中关键环节的识别提供了数据依据。Kendall’s tau-b相关分析表明,仰角与左、右攻角均呈显著正相关(τ=0.596、0.561,P<0.001),与下降率呈显著正相关(τ=0.386,P<0.001),而与空速和下滑道偏差分别呈显著负相关(τ=-0.453、-0.419,P<0.001);左右发动机N1与仰角仅呈弱正相关(τ=0.179、0.196,P<0.01),驾驶盘和左右升降舵与仰角的总体相关性则未达到显著水平。上述结果说明,在异常仰角样本中,仰角增大往往伴随攻角增大、下降率变化、空速降低及下滑道偏差变化等状态特征,表明气动状态、垂向运动、航迹控制及能量管理可能共同参与异常仰角的形成过程。进一步的多元回归结果显示,所选11个变量构成的模型整体显著(F=83.806,P<0.001),调整后R²为0.884,说明这些变量整体能够较好地解释样3.1 异常仰角致因链分析基于QAR数据分析结果,并结合关键高度窗口的操纵行为还原与典型场景对照[24],可将着陆仰角异常增大理解为“能量状态—航迹控制—操纵策略—异常处置”链条在近地阶段的综合表征。从机理上看,仰角在拉平与接地瞬间的突增通常并非单一变量的结果,而是由进近稳定性不足引发的后续补救操纵叠加所致,其中能量管理偏差(空速/推力)、下沉控制不足(下降率)、航迹偏差修正(下滑道)与姿态控制策略(带杆速率与幅度)之间存在明显耦合。首先,不稳定进近是导致后续低高度操纵负荷上升与姿态过度修正的主要触发因素[25]。当空速、下滑道或姿态偏差在稳定高度前未能收敛,机组在进入拉平窗口后仍需在极短时间内完成偏差修正,容易出现“先修航迹、后管下沉”的注意力分配失衡。此时若同时面临阵风、乱流或风切变导致的瞬态下沉,机组更可能采用幅度较大的俯仰输入以抑制下沉,进而带来平飘距离延长、弹跳或接地仰角超限等风险后果。其次,50 ft附近的下沉增大与补救时机偏晚是仰角峰值形成的关键“放大器”。在近地阶段,升力与俯仰响应对空速变化高度敏感;若空速偏低或推力补偿不足,抬头并不一定能有效降低下沉率,反而可能在升力不足条件下诱发进一步的能量亏空。由此产生的补救操纵往往呈现“短时间、大幅度”的特征,若叠加双人同时带杆或带杆速率过快,仰角峰值更易超过机型安全裕度。拉平阶段的操纵策略偏差(如不必要的推拉杆、过度追求轻接地)会破坏俯仰闭环的平稳性。在低高度阶段频繁推拉杆会引入附加振荡,使姿态在短时间内剧烈波动;若为延长平飘而持续带杆,空速随时间衰减、下沉随之增大,最终迫使机组以更大的俯仰输入维持下沉控制,形成“平飘—能量下降—大带杆—仰角超限”的典型路径。此外,拉平阶段违规使用配平会改变操纵力反馈,削弱飞行员对姿态变化的感知精度,增加带杆过量与持续上仰力矩叠加的概率。3.2 接地异常处置情景分析接地后阶段的姿态管理与异常情景处置(如减速板升起后持续带杆、弹跳着陆后的推力与姿态配合不当、低空复飞“先抬头后加推”)同样可能将风险从“接地姿态偏大”演化为“二次接地仰角更大”或“擦尾/重着陆”。当减速板放出产生额外上仰力矩时,若仍保持带杆,会进一步增大机头上仰趋势;弹跳后若盲目推杆压制仰角或未及时增加推力,容易造成重着陆或二次接地姿态失稳。此外,在带飞训练情景下,操纵权交接与纠偏介入时机不当会使修正动作被迫集中到更低高度窗口,从而放大姿态超限风险。4 针对着陆仰角大事件的防控建议结合上述成因分析,为从根本上降低着陆仰角大及衍生的擦尾、重着陆风险,需从操作规范、技术提升、机组协同、培训强化等多维度构建防控体系,具体措施如下:结合前文致因分析,着陆阶段异常仰角并非由单一因素引起,而是与进近稳定性、能量状态、低高度下沉控制、拉平操纵以及接地后异常处置等因素共同作用有关。因此,防控措施应针对异常仰角形成链条中的关键环节开展针对性干预。对于空速、下滑道、下降率或推力状态在稳定高度前未达到稳定标准的情况,应避免继续带偏差进入拉平阶段,并及时执行复飞。尤其在50 ft以下出现下沉增大、空速偏低或推力补偿不足时,不宜单纯依靠增大俯仰姿态抑制下沉,应综合考虑推力、空速和下降率变化,避免因持续带杆造成能量进一步衰减和仰角持续增大。通过在稳定进近阶段尽早控制航迹和能量偏差,可减少低高度阶段集中修正带来的大幅度姿态变化。对于拉平过程中带杆速率过快、幅度过大、反复推拉杆及过度追求轻接地等问题,应强化连续、平稳的姿态控制,控制带杆速率和幅度,避免短时间内产生过大的俯仰变化。拉平阶段应保持姿态控制与推力管理协调,在空速持续衰减或下沉增大时,应防止通过持续增加仰角延长平飘。对于需要调整配平的情况,应尽量在进入拉平阶段前完成,避免低高度阶段配平操作对操纵力反馈产生干扰。除此之外,接地后应及时完成由空中姿态控制向地面减速控制的转换,避免在减速板升起后持续带杆造成额外上仰趋势。对于弹跳着陆,应根据弹跳程度采取相应处置:轻微弹跳应保持姿态稳定并合理配合推力,中、重度弹跳则应及时执行复飞,避免通过大幅推杆压低机头而导致重着陆或二次接地姿态失稳。低空复飞过程中应强调推力和姿态的协调建立,防止出现先大幅抬头、后增加推力的操作顺序,从而降低擦尾风险。训练内容可重点设置不稳定进近、50 ft以下下沉增大、低能量拉平、弹跳着陆及低空复飞等典型场景,使机组熟悉不同异常状态下的识别和处置方法。同时,应明确PF与PM在关键高度阶段的监控、提醒及接管职责,减少双人同时操纵、提醒滞后或接管时机过晚等协同问题。通过针对致因链关键环节开展训练和运行管理,可降低异常仰角进一步演化为擦尾、重着陆等不安全事件的风险。建议依托FDM体系建立仰角相关事件的分级监控与复盘机制,将本文提到的相关指标作为组合特征,用于识别高风险场景与操纵模式,并形成针对性的安全通告与训练反馈。通过基于评估、机动巩固、基于情景这3个模块的训练[26],增强机组自身的核心胜任力。
-
把每次训练都当作一次安全飞行 ——浅谈飞行训练中的安全意识与作风养成 关键词:飞行安全、敬畏飞行、飞行作风、安全意识飞行安全,是民航工作的生命线,也是每一名飞行员职业生涯中始终不能逾越的底线。从航校训练到进入山东航空,从小型飞机到大型喷气式客机,从理论学习到实际运行,飞行员所面对的飞机越来越复杂、运行环境越来越多变,但有一点始终没有改变:安全不是某一次检查、某一次考核的结果,而是每一次飞行、每一个动作、每一个决定长期积累的结果。作为一名正在进行737机型训练的飞行员,我对“安全”二字的认识,也是在一次次训练、一次次修正和一次次复盘中逐渐加深的。一、敬畏飞行,从敬畏每一个标准开始飞行是一项高度标准化的工作。飞机性能、飞行程序、检查单、标准喊话、操纵动作,看似都是一个个具体而细小的要求,但这些标准的背后,实际上都是无数运行经验和事故教训的积累。刚开始接触波音飞机时,容易把注意力集中在“把飞机飞起来”和“把飞机落下来”上。但随着训练深入,我越来越感觉到,真正困难的并不是完成某一个动作,而是能够在压力、复杂天气、时间紧迫以及自身状态发生变化的情况下,仍然按照标准完成每一个环节。例如进近阶段,飞机的速度、航迹、姿态、下滑、航向以及推力始终处于动态变化之中。一个看似很小的偏差,如果没有及时识别和修正,随着时间推移就可能逐渐放大。因此,飞行安全首先要求飞行员建立一种意识。标准不是束缚操纵的框架,而是保护飞行员的安全边界。真正成熟的飞行员,不是“凭感觉把飞机飞得很好”,而是在感觉和标准发生冲突时,能够坚定地回到标准上来。二、训练中的每一次失误,都是一次安全教育在训练过程中,出现问题并不可怕,可怕的是出现问题之后没有认真分析。尤其是在起降阶段,飞机处于低高度、低速度状态,留给飞行员发现问题和纠正问题的时间非常有限。这就要求飞行员不仅要知道“怎么操纵”,还要知道“为什么这样操纵”。以着陆为例,拉开始以后,飞机的姿态、下沉率、速度、跑道位置以及方向控制相互影响。任何一个动作过大或者过早,都可能造成新的偏差。如果只想着“飞机往左了就往右修,飞机下沉快就带杆”,很容易进入不断修正、不断反向修正的循环。真正需要建立的,是对飞机趋势的判断。发现偏差、判断趋势、做出适量修正、观察结果,再决定下一步动作。这不仅适用于着陆,也适用于整个飞行过程。飞行员真正需要培养的,并不是“永远不出问题”的能力,而是在问题刚刚出现的时候就能够识别,并采取正确措施将其控制在可接受范围内的能力。所以,训练中的每一次失误都应该成为下一次飞行的经验。一次没有对好五边的训练,可以让我们重新思考转弯时机和航迹管理;一次进近阶段的过度修正,可以让我们意识到操纵的幅度和节奏;一次落地不理想,可以让我们重新分析速度、姿态、推力和下沉率之间的关系。如果训练结束后只是简单地记住“这次飞得不好”,那么问题很可能还会再次出现。只有找到为什么发生、当时看到了什么、应该提前注意什么、下一次准备怎么做,训练才真正产生了价值。三、飞行安全不仅是操纵技术,更是综合能力随着机型越来越先进,飞行员的工作已经不再是简单地“操纵飞机”。在驾驶舱里,飞行员需要同时处理飞行路径、飞机状态、自动化系统、气象条件、通信、导航、运行限制以及机组协作等大量信息。因此,飞行安全实际上是一个系统工程。飞行员既要具备扎实的基本功,也要具备良好的态势感知能力、决策能力和风险管理能力。在实际运行中,有时候真正危险的并不是某一个明显的故障,而是多个小问题叠加以后形成的风险。例如天气变化、工作负荷增加、时间压力、身体疲劳、注意力下降等因素单独来看可能都没有达到危险程度,但如果同时出现,就可能明显降低飞行员处理异常情况的能力。因此,在飞行过程中,我们需要始终问自己三个问题:1.现在飞机是什么状态?2.接下来飞机可能向什么方向发展?3.如果情况继续恶化,我有没有足够的时间和空间处理?这种风险意识应该贯穿整个飞行过程。四、越是紧张的时候,越要回到基本功飞行训练中,压力是不可避免的。考核、检查、教员评价以及自身对飞行成绩的重视,都可能给飞行员带来心理压力。压力大的时候,人很容易出现一个问题:注意力越来越集中,但视野却越来越窄。可能只盯着一个参数,只想着一个动作,只关注眼前的一个问题,却忽略了飞机整体状态。实际上,越是在这种情况下,越应该回到最基本的飞行逻辑。保持飞机可控。保持正确的飞行路径。控制速度。监控姿态。合理使用推力。及时识别偏差。必要时果断复飞。这些看似简单的原则,恰恰是复杂情况下最可靠的安全保障。尤其是在进近和着陆阶段,飞行员不能因为已经到了最后阶段,就产生“必须落下去”的心理。复飞不是失败,而是正常的运行手段。当进近条件不满足安全要求时,选择复飞并不是对前面飞行的否定,而是飞行员对安全底线的坚守。五、好的飞行作风,是在每一个细节中形成的飞行作风不是写在纸上的一句口号,而是体现在每一次检查、每一次喊话、每一次复核以及每一次决策当中。认真做检查单,是作风。不确定时及时确认,是作风。发现问题敢于提出,是作风。不因为一次顺利飞行就产生盲目自信,同样是作风。作为年轻飞行员,更应该警惕一种心理:因为某一次飞得不错,就认为自己已经掌握了;因为某个动作以前做成功了,就认为这一次也一定没问题。航空安全最忌讳的,就是把偶然的成功当成稳定的能力。真正可靠的能力,应该经得起不同天气、不同状态、不同工作负荷以及不同运行环境的检验。因此,飞行员要保持一颗“归零”的心。每一次落地之后,都应该重新开始下一次学习;每一次考核结束之后,都应该寻找新的不足;每一次出现问题之后,都应该认真复盘,而不是简单归因于“状态不好”。六、让安全意识成为一种习惯飞行安全最终要落实到人的行为上。如果安全意识只存在于培训课堂和安全会议中,那么它就很难真正发挥作用。真正的安全文化,应该进入飞行员的习惯。起飞前多确认一次。进近前多考虑一步。发现异常多问一句。对不确定的事情多核实一次。当飞机状态不符合要求时,敢于放弃既定计划。这些看起来都是非常普通的事情,但安全往往就是由这些普通的小事构成的。作为一名年轻飞行员,我越来越认识到,飞行技术可以通过训练不断提高,但安全意识、标准意识和敬畏意识必须在每一次训练中主动培养。我们最终追求的,并不是某一次考核能够取得多么漂亮的成绩,而是经过长期训练,能够真正形成一种稳定、可靠、可重复的飞行习惯。结语飞行安全没有终点。对于一名飞行员来说,拿到执照并不意味着学习结束,通过一次考核也不意味着能力已经定型。航空技术不断发展,运行环境不断变化,飞行员也必须不断学习、不断复盘、不断提高。每一次训练都是一次能力的检验,每一次复盘都是一次经验的积累,每一次对标准的坚守都是对安全底线的维护。也许多年以后,我们会忘记曾经经历过多少次训练,也会忘记某一次考核的具体成绩,但真正应该留下来的,是面对飞机时始终保持的那份敬畏,是面对风险时保持的冷静,是面对不确定性时坚持标准的习惯。把每一次训练当作一次真实运行,把每一次复盘当作一次安全积累,把每一次对标准的坚守都当作对生命的负责。这,或许就是一名飞行员对“安全”二字最朴素,也最真实的理解。 作者:培训部飞行培训中心徐鹏2
-
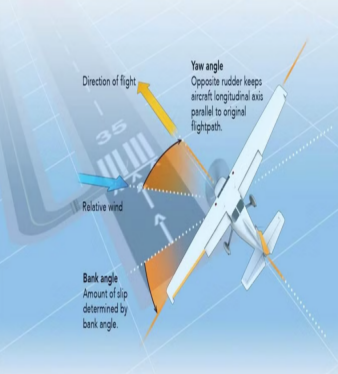
B737侧风着陆梳理总结 关键词:侧风修正、偏流、侧滑、拉平现结合不安全事件案例、着陆操纵方法、风险要点以及训练方向,对B737侧风着陆进行梳理总结。一、不安全事件回顾侧风着陆案例:Federal Express 647Date: December 18, 2003Time: 1226 CSTType: Boeing MD-10—10FOperator: Federal Express Corporation原因:1.PF没有按照手册侧风落地操作要求操作。手册要求接地前飞机机头要对准中线;2.PF被飞机向下风侧侧滑吓僵住,没有拉平动作,造成飞机侧滑状态下重着陆,造成下风侧起落架折断;3.PM没有对偏差进行有效的提醒和帮助 风险分析:从上述不安全事件可以看到,大侧风环境下运行,极易诱发“技术五防”事件:1.重着陆风险(重):飞行员在侧风着陆过程中,经常伴有强烈的上升、下降气流,风向、风速会迅速切变,造成飞机状态剧烈和频繁的变化,易造成不稳定进近诱发重着陆。2.方向控制风险(偏):飞行员在侧风着陆过程中,如果操作不当,可能会导致飞机方向控制不稳,增加偏出跑道的风险。3.接地位置控制风险(冲 / 掉):飞行员在侧风着陆过程中,如果操作不当,可能会导致飞机接地时机不当,增加飞机平飘过长或过早接地的风险。4.坡度过大风险(擦):飞行员在侧风着陆过程中,如果操作不当,可能会导致飞机坡度过大,增加擦机翼或发动机的风险。二、什么是好的落地完整的落地分为进近、拉平、接地、滑跑四个阶段,每个阶段都有明确标准。 进近:满足稳定进近的范畴(良好的注意力分配)拉平:基于手册着陆手法 + 侧风操作方法(点的意识、拉平意识和时机、视线转移,正确的侧风技术)接地:稳定的接地状态(接地区、横侧位置、姿态、速度)滑跑:稳定的滑跑状态(杆和舵的协调使用),正确的减速装置的使用三、三种侧风着陆技巧介绍(一)侧滑法侧滑侧风修正技巧是将飞机对准跑道中心线延长线,使主轮在跑道中心线上接地。从进近的起始阶段到着陆使用偏流角法修正偏移。拉平前,让飞机中心线对准或平行于跑道中心线。使用下风方向舵使纵轴对准所要飞的轨迹,调整副翼来压机翼以防止偏移。使用反风向的方向舵并压机翼以建立稳定侧滑,保持所要飞的航道。接地时,让上风机轮稍先于下风机轮接地。应避免过大的横滚操纵,以防坡度过大而造成发动机吊舱或外侧襟翼擦跑道。优点:侧滑法可以使飞机在接地时保持较小的坡度和交叉角,减少飞机接地时的风险。飞行员在使用侧滑法时,操作相对简单,容易掌握,适合在侧风强度较小时使用。缺点:侧滑法在侧风强度较大时,可能需要较大的侧滑角,这会增加飞机的阻力和下降率,对飞行员的操作要求较高。如果飞行员操作不当,可能会导致飞机坡度过大,增加擦机翼或发动机的风险。 适用场景:侧滑法适用于侧风强度较小时的着陆,飞行员可以根据侧风的大小和方向,适当调整飞机的侧滑角,使飞机在接地时保持正确的姿态和航向。在湿跑道或污染跑道上,侧滑法可以减少飞机接地时的滑跑距离,提高着陆的安全性。(二)偏流法 这种方法可以使飞机在接地时保持一定的偏流角。飞行员在接地后迅速调整飞机的方向,使飞机的纵轴与跑道中心线对齐,同时保持飞机的稳定滑跑。在接地瞬间消除偏流角对准跑道时,飞机偏向跑道上风边。需要立即使用上风向副翼,保证机翼水平,同时需通过方向舵来保持跑道中心线。接地时偏流角越大,水平偏离接地点越多。优点:偏流法可以使飞机在接地时保持一定的偏流角,减少飞行员的操作负担,提高着陆的效率。飞行员在使用偏流法时,操作相对简单,容易掌握,适合在侧风强度较大时使用。 缺点:偏流法在接地时会增加飞机的侧向载荷,对飞机的起落架和轮胎造成较大的压力,可能会导致飞机偏出跑道或起落架损坏。在干跑道上,接地时偏流角越大,水平偏离接地点越多。当过大的交叉角使得机轮摩擦力无法克服横向运动趋势时,容易造成飞机偏出跑道。适用场景:在非常滑的跑道上,仅带偏流角着陆可以减轻接地时偏向下风向的情况,因为所有的主起落架同时接地,这样可以快速启用扰流板和自动刹车。(三)拉平中消除偏流法这种技巧的目的是在整个进近、拉平和接地过程中保持机翼水平。在五边进近时,机翼水平同时建立偏流角,保持所需航道。在刚要接地前飞机拉平时(国航建议20英尺也就是拉平高度,保持2度/秒的速率),使用下风方向舵消除偏流角,并使飞机对正跑道中心线使用方向舵后,上风机翼会前掠造成横滚。保持机翼水平的同时迎风施加副翼操纵。这种接地带交叉操纵,并且两个主轮同时接地。在整个接地过程中都需要使用上风副翼来保持机翼水平。优点:消除偏流法可以使飞机在接地时保持大翼水平,减少飞机接地时的侧向载荷,提高着陆的安全性。飞行员在使用消除偏流法时,操作相对复杂,但可以更好地控制飞机的方向和姿态,适合在侧风强度较大时使用。 缺点:消除偏流法在接地前需要飞行员迅速调整飞机的方向和姿态,对飞行员的操作技巧和反应能力要求较高。如果飞行员操作不当,可能会导致飞机方向控制不稳,接地坡度大,拉平时机或拉平量不准确诱发重着陆或拉飘飞机偏移到中线下风侧的风险。适用场景:消除偏流法适用于侧风强度较大时的着陆,飞行员可以根据侧风的大小和方向,适当调整飞机的偏流角,使飞机在接地时保持正确的姿态和航向。在干跑道上,消除偏流法可以更好地控制飞机的方向和姿态,提高着陆的安全性。四、拉平中消除偏流法解析操作建议:侧风条件下最后进近,应执行带偏流角、机翼水平的进近,直到拉平。方向操纵:拉平期间,柔和一致少量使用方向舵将飞机对准或接近对准跑道航向,并使飞机在跑道中心线上接地。横滚操纵:保持飞机在跑道中心线上,主起落架上的水平载荷减至最小。应通过驾驶杆上适当的水平(横滚)输入,抵消任何向下风向飘移的趋势。飞行员杆和舵的操纵要掌握好量和时机,应该“少量多次”,避免“一杆到头、一舵到底”的粗猛动作,空中过量、粗猛蹬舵,会造成飞机横侧明显偏转,保持大交叉角落地后瞬间粗猛蹬舵,会造成飞机横侧过载。消除偏流的时机:建议接地前飞机拉平时,无线电高度大约20英尺,速率2度/秒。将目视点转移到跑道最远端:1、转移目视点有助于在拉平时控制俯仰姿态以及与地面的接近率。2、可以准确及时判断飞机坡度和相对于中线在横侧的运动趋势。正侧风30节时,飞机地速150节,计算出偏流角大概12度,机头距离中线大概14.5英尺。消除偏流角时机:高度20英尺,不晚于10英尺,速率2度/秒,用时大约6秒(6秒时间大概就是拉平所用时间)。正确的消除“交叉”技巧:保持交叉进近是使飞机保持在五边航道上的方法。但是,在降落之前,需要抵消交叉使飞机与跑道纵轴对齐。值得进一步说明的是。抵舵时当飞机在减小交叉的过程中,飞机会向上风面移动一点。 因为当方向舵偏转时,飞机将围绕垂直轴偏转,该垂直轴位于距离CG靠前一点的位置。 诱导的力矩将使飞机略微向上风面移动。·拉平时使用舵校准飞机,使飞机沿跑道方向。(方向舵 柔和一致)·滚转控制,如果需要,保持飞机在跑道中心线上。·通过侧杆上适当的水平(滚转)输入,抵消任何向下风方向滚转的趋势。反推和侧风(双发):这张图表示了在带侧风条件的滑跑道上,着陆滑跑过程中的方向控制问题。当飞机在侧风中开始滑跑时,反推侧力分量加上了侧风分量使飞机偏到跑道的下风向。另外,大的刹车力会减小轮胎转弯的能力。为了使飞机重新回到中心线,松开刹车并将反推收到反推慢车。松开刹车会增加轮胎转弯能力,并帮助保持或重新获得方向控制。设置反推慢车会减小反推侧力分量,而不需要通过全部反推作动循环。按需使用方向舵脚蹬转弯和差动刹车,防止修正过量超出跑道中心线。当重新获得方向控制并且飞机正在朝跑道中心线修正时,使用最大刹车和对称的反推来停住飞机。注:使用这个技巧会增加需要的着陆距离。刹车:施加在“下风侧机翼”一侧起落架上的额外压力会导致自动刹车系统施加更大的制动力,从而在着陆滑跑过程中使飞机有向下风侧转向的趋势。再加上侧风对机身和操纵面产生的侧向的力会使飞机偏向下风侧。因此,飞行机组必须保持警惕,并准备好抵消这种非预期的方向趋势。如果跑道被污染且污染物分布不均匀,防滞系统可能会过早释放下风侧的刹车,从而导致进一步的方向偏移。如果飞机由于高于正常的机轮制动力而倾向于偏向一侧,飞行机组应释放刹车(断开自动刹车),这将最大限度地减少方向偏移。五、训练建议训练目标:确定受训人员表现出令人满意的知识、风险管理和与正常进近和侧风落地操作相关的技能。分为四个模块:进近、拉平、接地、滑跑;每个模块均包含知识、技能、风险管理三部分。进近知识:·展示出稳定进近范畴相关知识·点和线的相关知识·进近速度的修正·飞机能量的管理·天气因素的影响,如风对进近和落地期间飞机性能的影响;对预期着陆条件的风险评估和预案的制定技能:·在整个进近和着陆过程中保持方向控制和适当的侧风修正的能力· 以推荐的稳定进近实施进近、正确的着陆形态、空速偏差 ±5 节并根据需要调整俯仰姿态和推力,以保持一个稳定的进近·在整个进近和着陆过程中保持方向控制和适当的侧风修正·目视进近保持线和点的能力·仪表飞行向目视阶段过渡的能力风险管理:·襟翼超速风险的识别和管理·对于偏差较大或任何导致不安全进近的情况,可以及时实施复飞或终止进近·良好的 CRM拉平知识:·了解基于手册着陆手法相关内容·目视瞄准点的相关知识·拉平的概念·掌握手册三种侧风着陆技巧的内容技能:·平稳、及时、正确地控制飞机的能力·正确视线转移的能力·正确拉平技术的使用·侧风修正技术的使用 (消除偏流的时机、杆和舵协调的能力)·坡度和偏流角度的控制风险管理:·及时地进行偏差修正·对于偏差较大或任何导致不安全落地的情况,可以及时实施复飞,包括低高度复飞状态控制能力。·良好的 CRM 尤其是复原力接地知识:·侧风着陆相关知识的掌握·目视瞄准点及其它跑道标识的相关知识·拉平的概念·了解不同道面状况、不同侧风修正技巧对侧风的限制技能:·平稳、及时、正确地控制飞机的能力·在跑道瞄准点 250/+500 英尺处,以适当的速度和俯仰姿态使飞机沿着跑道中心线接地(跑道中线在两个主轮之间),或对于没有跑道瞄准点的跑道,在距离跑道入口 750 至 1500 英尺处接地·正确拉平技术的使用·稳定状态接地的能力(坡度和偏流角度的控制,飞机没有横向侧滑)杆和舵协调的能力风险管理:·及时的偏差修正·对于偏差较大或任何导致不安全的情况,可以及时实施复飞,包括低高度复飞状态控制能力(良好的 CRM)滑跑知识:·了解基于手册着陆滑跑相关内容·了解三种侧风着陆技巧对滑跑的方向的影响·了解不同道面状况对侧风的限制·了解不同侧风修正技巧对滑跑的影响·了解反推对滑跑的影响技能:·平稳、及时、正确地控制飞机的能力·杆和舵协调能力·使用扰流板,反推,刹车或其他减速设备,以安全减速·减速至滑行速度的意识(干跑道 30 节或以下,污染跑道 10 节或以下)风险管理:·偏差修正·偏差喊话和及时干预·良好的 CRM 尤其是复原力作者:飞行部二大队邢琦
-
飞行中的动态监控 关键词:视觉扫描、T型仪表、注意力、AOV、工作负荷一、引言现代航空器高度自动化的驾驶舱降低了飞行员工作负荷、提升了运行效率,更让飞行员的角色从操纵者转变为管理者,飞行监控则是实现有效管理的重要前提。现代驾驶舱里的飞行监控不应仅被理解为固定的视觉扫描,而应被视为受到飞行阶段、任务价值、预期和有限注意力资源共同约束的动态注意力分配过程。过往的不安全事件调查显示,监控不足是众多不安全事件的一大重要诱因。2014年举办的第67届国际航空安全峰会上,飞行安全基金会发布了《A Practical Guide for Improving Flight Path Monitoring》[ 飞行安全基金会(Flight Safety Foundation,FSF)成立于 1945 年,总部位于美国弗吉尼亚州亚历山大市,是一家独立、非营利的国际航空安全智库组织。FSF 作为观察员深度参与国际民航组织 ICAO 相关专家组,大量行业最佳实践被 ICAO 吸收、引用,用于完善全球民航指导性文件。《A Practical Guide for Improving Flight Path Monitoring(飞行航径监控提升指南)》正是 FSF 主动飞行监控工作组(APM WG)产出的代表性人因专题报告。工作组设立的提议来源于 2012 年首届航空业人为因素圆桌会议,由 FSF 承担工作组托管、技术协调、成果编撰与公开发布,集合航司、飞行员协会、监管机构、科研院所、航空器制造商多方专家共同完成;],就飞行员监控不足引发的不安全事件进行统计分析,并提供了多种提升飞行监控的建议措施。作为航空安全领域较早针对飞行航径监控问题形成的系统性行业指南之一,该报告体现了当时航空业对“监控失效”这一人因安全问题的高度关注,也标志着飞行航径监控逐渐从传统的操作要求上升为航空安全和人因研究的重要议题。本文以该报告为基础,借鉴飞行航径偏离易发阶段AOV[ AOV - Area of Vulnerability to flight path deviation“飞行航径偏离易发阶段”,《飞行航径监控提升指南》提出的核心概念之一。本文沿用报告中与飞行阶段相关的具体含义。]建立动态监控思路,尝试回答三个问题:第一,为什么传统固定式视觉扫描难以完全满足现代驾驶舱监控需求;第二,如何在不同情境下对监控对象的动态注意力分配;第三,不同飞行阶段如何影响飞行员的监控需求,并进一步通过机组协作和眼动追踪将这一理论应用于训练和评估。飞行安全基金会(Flight Safety Foundation,FSF)成立于 1945 年,总部位于美国弗吉尼亚州亚历山大市,是一家独立、非营利的国际航空安全智库组织。FSF 作为观察员深度参与国际民航组织 ICAO 相关专家组,大量行业最佳实践被 ICAO 吸收、引用,用于完善全球民航指导性文件。《A Practical Guide for Improving Flight Path Monitoring(飞行航径监控提升指南)》正是 FSF 主动飞行监控工作组(APM WG)产出的代表性人因专题报告。工作组设立的提议来源于 2012 年首届航空业人为因素圆桌会议,由 FSF 承担工作组托管、技术协调、成果编撰与公开发布,集合航司、飞行员协会、监管机构、科研院所、航空器制造商多方专家共同完成; AOV - Area of Vulnerability to flight path deviation“飞行航径偏离易发阶段”,《飞行航径监控提升指南》提出的核心概念之一。本文沿用报告中与飞行阶段相关的具体含义。二、驾驶舱设计的变化带来的监控需求变化2.1 视觉扫描的发展飞行早期,飞行员主要依靠外部目视参考与本体感觉判断飞机状态,没有飞行仪表,易发生空间定向错误。随着航空业的发展,飞行仪表成为飞行员判断与操纵飞机的重要依据,并发展出使用Basic-T扫视方法的标准化“六联表”布局。这种标准化的配置不仅缩短了飞行员培训时间,还使飞行员更容易在不同机型之间进行切换。这一时期的视觉扫描具有较强的结构化特征,其基本思想可以概括为:以主要飞行参数为中心,通过周期性扫描获取其他参数。随着电子飞行仪表系统(EFIS)和自动飞行系统进入驾驶舱,传统独立仪表逐渐被取代,驾驶舱有限的空间内可以提供更多飞行、导航、飞机系统和自动化信息。图2: 基本T型仪表布局基于上述变化,本文认为,现代驾驶舱中的视觉扫描已不宜仅理解为固定仪表之间的周期性扫视,而应进一步理解为由任务目标、系统状态和飞行员预期共同驱动的动态视觉注意力分配过程。2.2 自动化对监控模式的影响驾驶舱的集成化电子显示改变了信息呈现方式,与之相应,自动化的发展则带来了新的信息种类。传统飞行中,飞行员主要关注姿态、空速、高度、航向以及垂直航径;在现代自动化驾驶舱中,还必须关注自动化模式、FMA、导航模式、飞行指引以及系统实际行为是否符合预期。因此,自动化并不是简单地减少飞行员的工作,而是改变了监控任务的性质。值得注意的是,FSF报告[ 即《A Practical Guide for Improving Flight Path Monitoring(飞行航径监控提升指南)》;]显示,飞行员往往将注意力集中于飞机的当前状态,却没有充分监控自动化系统的模式变化。这也是为什么现代飞行监控必须从单纯的“飞机参数监控”进一步扩展到飞机状态、自动飞行系统状态和预期行为的综合监控。三、监控与注意力分配有效监控是一个连续的信息加工过程,依次经历视觉扫描、信息发现、信息觉察、信息理解、状态判断、行动等环节,这一流程的任一环节出现问题都会让监控失去意义。因此,单纯增加扫描次数并不一定能够提高监控效果。3.1 工作负荷与注意力资源人的注意力和工作记忆资源是有限的,在高工作负荷、压力和疲劳条件下,可用于监控的认知资源会进一步受到限制。当工作负荷增加时,飞行员易出现扫描范围缩小、采样率[ 采样率是指飞行员将其视觉和注意力集中于飞行航径相关的各项飞行参数的频率。]下降、注意力集中于少数任务,以及对外围信息的注意能力下降。因此监控需求增加不意味着飞行员可以无限增加扫描频次,当任务数量和工作负荷达到一定程度后,必须进行监控优先级排序和资源重新分配。3.2 预测式监控与反应式监控注意力的分配方式既受外部刺激特征的影响,也受飞行员心理模型和任务预期的影响。在威胁与差错管理框架中,这两种注意力分配的驱动方式可以概括为:反应式监控(Reactive Monitoring):异常出现 → 注意到异常 → 识别 → 采取纠正措施。例如,飞行中主警戒灯亮起,飞行员根据系统信号牌面板显示引导识别故障,并进行相应的处置。预测式监控(Predictive Monitoring):当前状态 → 建立预期 → 预测可能变化 → 主动采样 → 比较实际与预期状态。例如,通过ND显示的航迹以及飞机的速度,预判转弯坡度有大于30°的可能,需提升对坡度的监控频率,并视情况进行提前干预。以上两种监控模式应形成互补,而非相互替代。对于现代驾驶舱而言,预测式监控的作用应更为重要,它要求飞行员基于对当前飞行状态和系统行为的预期,主动确定需要关注的信息,并提前识别潜在的威胁和偏差,是保持良好情景意识的重要手段。四、AOV与动态监控4.1 AOV与飞行航径偏离风险不同飞行阶段具有不同的任务特征和风险,飞行员不应在整个飞行过程中保持完全相同的视觉扫描模式。现有的眼动研究也显示,飞行阶段和飞行任务会明显影响PF和PM的注意力分配。因此,我们应根据不同飞行阶段的任务特点采取有针对性的监控策略和机组协作。FSF发布的《飞行航径监控提升指南》中提出了飞行航径偏离易发阶段(AOV-Area of Vulnerability to flight path deviation)的概念:每次飞行均存在若干可预判的高风险阶段, 此阶段发生飞行航径偏离的概率显著上升,需要合理开展任务分配与工作负荷管理。需注意的是这里的飞行航径概念界定范围较广,包括飞行轨迹与能量状态、推力设置以及直接影响飞行航径的自动化系统。不同飞行阶段发生飞行航径偏离的可能性及其后果并不相同,基于这一风险差异,飞行员的监控需求和监控策略也应随AOV风险变化而动态调整.这里的“近地阶段”在原文中提出由航司按需掌握,但需满足以下两条:(a)离地高度 1500 ft;(b)若飞行航迹周边 5 NM范围内存在地形威胁,则采用对应地形警戒高度。本文建议的“近地阶段”为:离场阶段低于所在扇区最低扇区高度的飞行阶段;进近阶段下降至仪表进近程序IAF点高度限制以下,或雷达引导时低于所在扇区最低扇区高度的飞行阶段;其他飞行阶段可按照飞行航迹左右5NM内存在潜在地形威胁掌握。低风险阶段(Low AOV)图中绿色区域代表航空器飞行航径偏离风险最低阶段。此阶段空中或地面航迹状态稳定,即便出现偏差,机组也拥有充足时间识别并修正。地面运行期间,航空器停稳并设置停留刹车时属于低风险阶段,机组只需设置停留刹车, 即可人为创造低风险绿色区间。巡航平直飞行阶段为低风险阶段。中等风险阶段(Medium AOV)图中黄色区域代表航空器飞行航径偏离中等风险阶段。该类航段内机组识别、修正空中或地面航径偏差的可用时间有限。不涉及接近、横穿、进入、脱离在用跑道的滑行阶段,属于中等风险阶段。爬升、下降全程为中等风险阶段。部分10000ft以下飞行属于中等风险阶段。高风险阶段(High AOV)图中的红色区域代表航空器飞行航径偏离最高风险阶段。这类航段内航径处于变化状态,一旦发生航径偏离,将即刻引发严重安全后果。在高风险阶段,机组识别并修正偏差的可用时间十分有限。地面阶段:接近、横穿、进入或脱离在用跑道,以及在狭窄区域滑行、靠近障碍物滑行时,均为高风险阶段。空中阶段:起始爬升或下降、距改平高度1000ft以内、转弯、调整速度或变更飞机构型时,均为高风险阶段。空中阶段:近地飞行或飞行高度低于周边地形高度时,为高风险阶段。掌握各类风险阶段划分后,采用对应的监控采样频次。目前没有客观量化数值标准, 用以界定高、中、低三档扫视采样频次,采样频次可按照以下简化定义:常规采样频次:等同于人工操纵航空器平直飞行时所需的仪表扫视频率。较高采样频次:人工操纵航空器,即将出现航迹或能量变化时采用的扫视频率(例如临近转弯点、改平高度、构型切换点)。高频采样频次:人工操纵航空器,正在执行大幅航迹或能量调整时采用的扫视频率。图5: AOV风险等级及推荐行为对照表(飞行航径概念包括飞行轨迹与能量状态、推力设置以及直接影响飞行航径的自动化系统。)风险等级变化后,飞行员需要调整监控对象、采样时机、关键参数的扫视频次以及PF/PM之间的任务分配。为了避免飞行员在实际运行中因主观感知偏差而延迟调整监控策略,可将AOV风险等级嵌入飞行程序,为机组管控相应风险提供支持。4.2 非正常情况下的监控非正常情况会增加飞行机组的工作负荷和压力,改变AOV的风险等级,飞行员不仅需要继续处理与其当前飞行阶段相关的常规任务,还需同时处理一系列额外任务。此时,飞行员应尽量降低当前AOV风险等级,以减少飞行航径监控的风险权重,减轻整体工作负荷。例如,在进近阶段(高AOV)发生非正常情况时,考虑终止进近或复飞,条件允许时在安全高度改平(转入中AOV)后进行故障处置;若非正常情况发生在地面滑行阶段,则停止滑行并设置停留刹车(低AOV),降低飞行航径监控对机组的注意力消耗,然后再进行非正常情况的处置。五、工作负荷管理与PF/PM协作5.1 PF与PM的监控互补单个飞行员的注意力资源存在上限,因此动态监控不仅仅是个体内部的注意力重新分配,在本文中,机组协作更被视作机组整体的注意力资源重新分配。多人制驾驶舱可借助AOV的风险预判安排任务负荷,以减少多任务场景,在必要的多任务场景中通过高效协作扩大机组整体的注意力覆盖范围。鉴于机组协作的重要性,FSF在报告中提出了PF/PM职责划分建议:PF的核心职责是操控并监控航空器飞行航径(自动驾驶接通时,包含对自动飞行系统的监控)。PF次要职责为监控非飞行航径类操作(监控无线电通讯、机载设备、搭档飞行员操作及其他运行事项),但不允许次要工作干扰操控、监控飞行航径这一核心职责。PM的核心职责是监控航空器飞行航径(自动驾驶接通时,包含监控自动飞行系统),一旦发现隐患须立刻告知PF 。PM次要职责为处理各类非飞行航径相关事务(处理无线电通讯、机载设备、其他运行工作等),但不允许次要工作干扰监控飞行航径这一核心职责。在此基础上,飞行机组应建立“共同监控”的工作理念,使两名飞行员都充分认识到,保障航空器飞行航径安全是双方共同的核心职责,在这一共识的基础上,飞行机组在高AOV阶段可以进一步将整体注意力资源的动态重新分配。5.2 机组间的沟通一些简单的沟通技巧就能提升机组进行预测式监控的能力,从而增加机组整体的注意力覆盖范围,避免人为差错。在提前识别威胁并制定任务分配预案的基础上,可以借鉴以下一些常用的沟通方法:提前通报其他飞行机组操作预案。 PM 若要持续保持预测式监控,必须知晓 PF 的飞行规划。PF 提前告知操作意图,可让 PM 明确监控要点,例如:1.“我计划在IAF点前10nm处开始减速放襟翼。”2.“如果剖面持续偏高,准备申请向左侧机动下降高度。”3.“保持当前航向飞行10nm后,我准备右转绕过这片雷雨天气。”执行简令时,主动鼓励 PM 对所有偏离预案的情况进行喊话提醒。沿用第一条示例,PF 可以表述:“我计划在IAF点前10nm处开始减速放襟翼,若快要错过节点,麻烦提醒我。” 主动提出并支持这类偏差提醒喊话,才能消除两名飞行员之间碍于情面不愿提示的隔阂。一旦偏离简令中的原定计划,主动告知对方。例如:“高度正常,不再需要航向机动下降高度。”若PF发现了自身偏差,应主动进行偏差喊话。例如:“速度慢10节,正在修正。”六、眼动追踪与训练应用传统训练中,教员可以看到飞机状态和飞行员操作,却很难准确知道飞行员当时究竟在看什么?眼动追踪可以为视觉扫描和注意力分配研究提供客观数据,将“注意力分配”从一个抽象的认知过程,转化为可以观察、可量化的视觉行为指标,从而使监控训练从经验性指导走向数据驱动的个体化训练。6.1 基于AOI的视觉采样分析眼动追踪可以观察兴趣区AOI[ AOI(Area of Interest,兴趣区)指眼动追踪研究中根据研究目的划定的特定视觉区域,用于分析飞行员对不同飞行数据区域的注视、视觉采样及注意力分配情况。]分布、注视时间、扫描路径、AOI再次访问间隔、扫描范围、不同AOI之间的转换,这些指标分别可以从不同角度描述“飞行员看了什么、看了多久、看得多频繁以及如何在不同信息之间分配视觉资源”。通过眼动数据可以观察:注视次数是否增加?停留时间是否增加?再次访问间隔是否缩短?6.2 基于AOV的动态视觉采样训练对于不同风险等级的飞行阶段,进行动态监控训练时同样可以反映出监控策略的区别。在低AOV阶段采取常规监控采样率,保持基本监控覆盖。当出现更高风险等级的AOV时,则需提高关键AOI的采样频率,并缩短关键AOI再次访问间隔,相应地降低非关键信息的注意力优先级。眼动追踪可以观察这种变化是否真正发生。6.3 眼动追踪在监控训练中的应用与局限眼动数据可以用于比较不同经验水平、PF/PM角色以及不同飞行阶段下的视觉扫描行为。因此,眼动追踪可以成为不断优化监控策略和注意力分配的重要工具。例如,在相同进近任务中,熟练飞行员可能根据航径状态、构型变化、自动化模式以及外部环境变化动态调整PFD、ND、FMA及外部视景等AOI的采样优先级;而经验较少的飞行员可能在某一AOI上出现过度集中,导致其他关键区域采样不足。那么教员可以非常直观地发现学员存在注意力集中于单一信息区域的问题,这比简单告诉学员“加强扫描”有效得多。研究表明[ 勒弗朗索瓦 O,马顿 N,考斯 M. 通过高水平眼动策略训练提高航空公司飞行员视觉扫描与手动飞行表现[J]. Safety,2021,7(4):70.],熟练飞行员的视觉扫描策略可以通过眼动追踪进行识别,并进一步转化为针对性的训练内容,通过训练飞行员采用熟练飞行员的眼动策略,可以改善其视觉扫描行为,并促进人工飞行表现。需要注意的是,眼动数据本身主要反映视觉行为,不能直接等同于飞行员已经理解了相关信息。因此,眼动指标不应单独作为监控能力或情景意识的判断依据,而应与飞行表现、偏差发现时间、任务完成情况、情景意识或其他行为指标结合使用。七、结论动态监控的核心不是“看得更多”,而是根据飞行阶段变化,在正确的时间,以适当的优先级,将有限的注意力资源分配给最需要监控的信息。本文并非试图以新的扫描模式替代传统视觉扫描,而是提出一种基于飞行情境变化的动态监控思路:以AOV识别监控需求变化,以预测式监控确定潜在威胁和关键监控目标,通过机组协作实现机组层面的注意力资源互补,最终利用眼动和飞行表现指标对监控进行训练和评估。最后,有效监控的习得需要结合理论进行实践,在训练和实际运行中不断强化和完善,如何在复杂自动化环境下动态分配注意力,将是飞行员胜任力提升需要持续关注的重要课题。